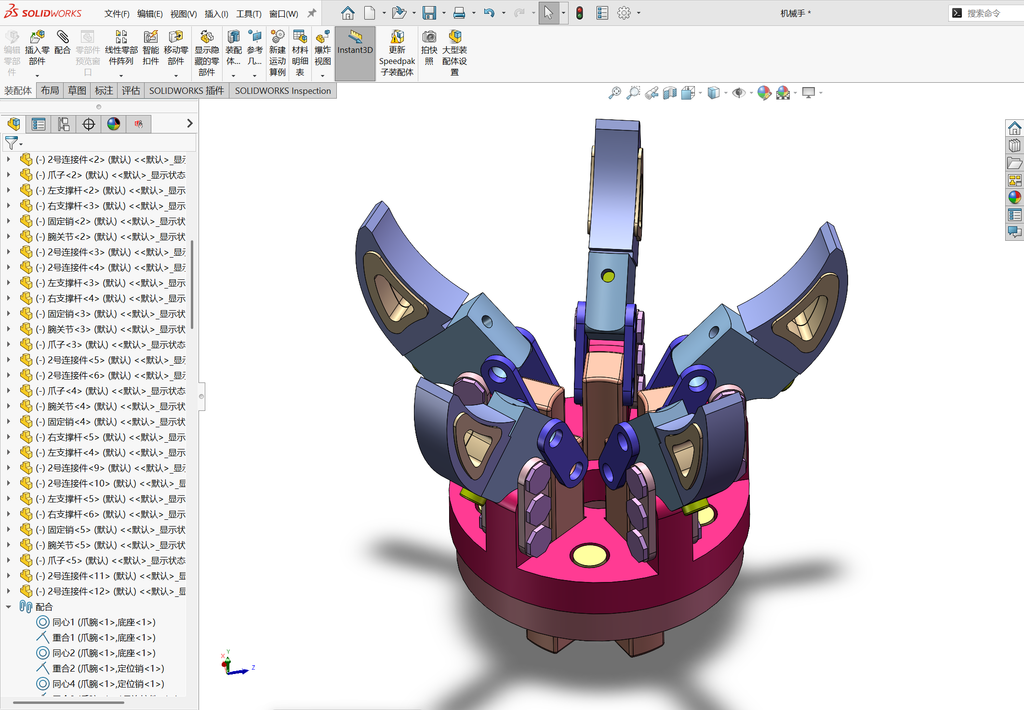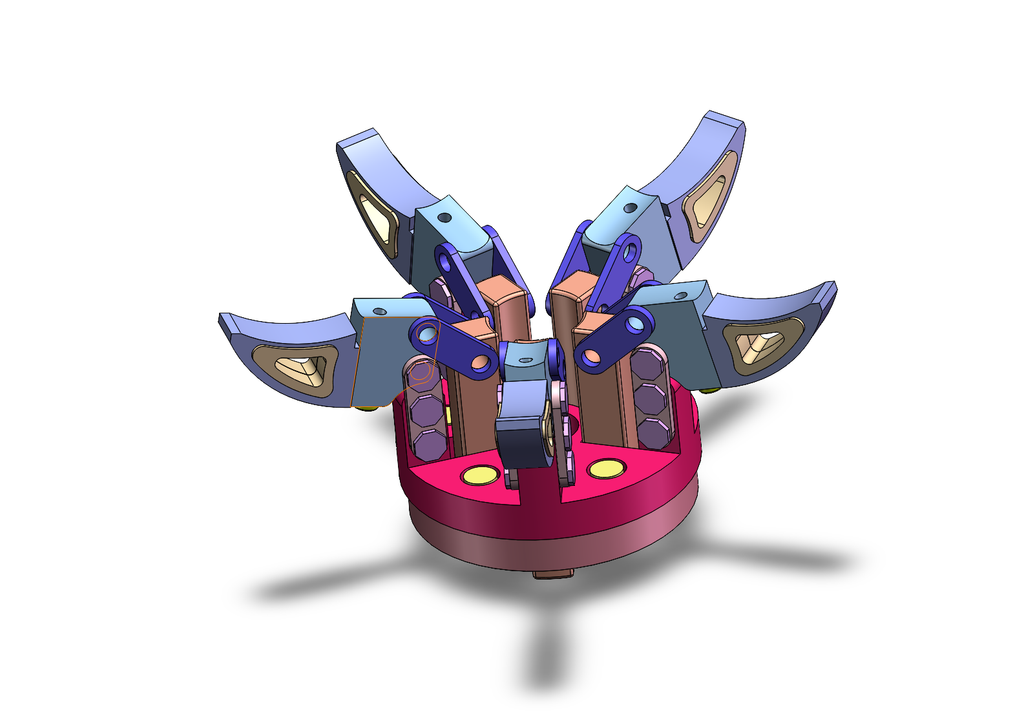
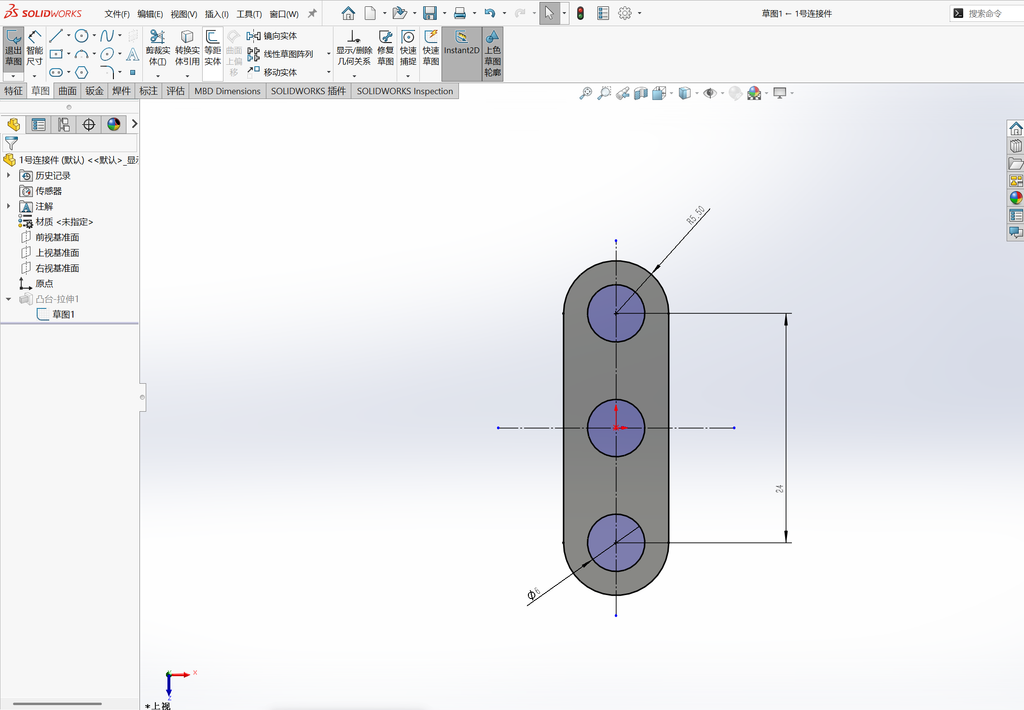
绘制如图所示的一号连接件。先绘制草图。
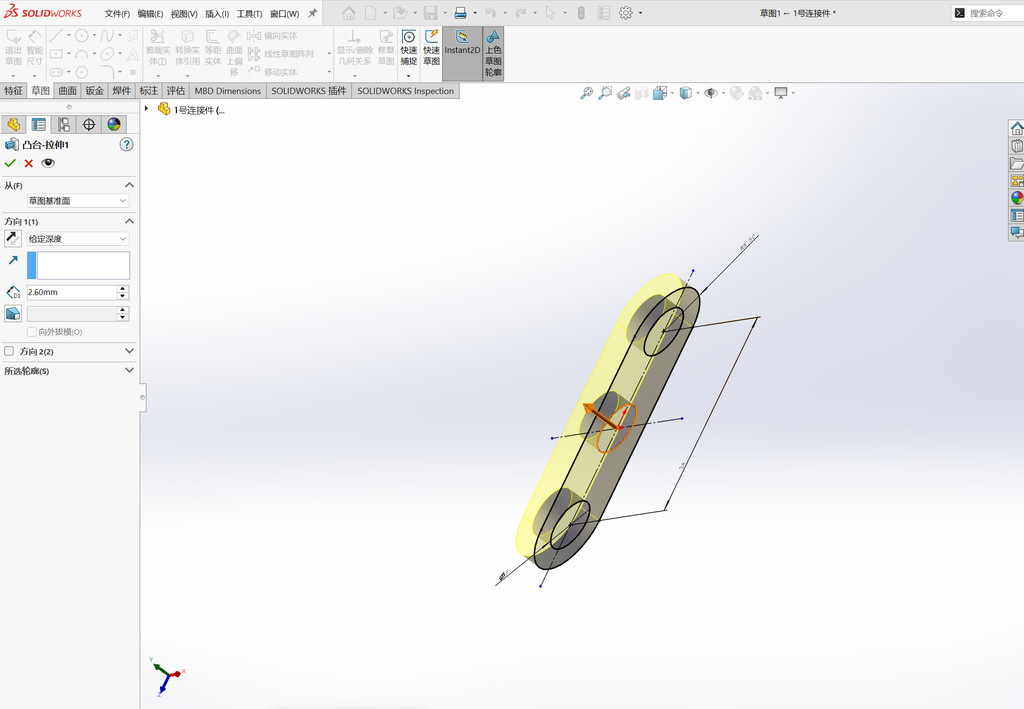
将草图拉伸,高度为2.6。
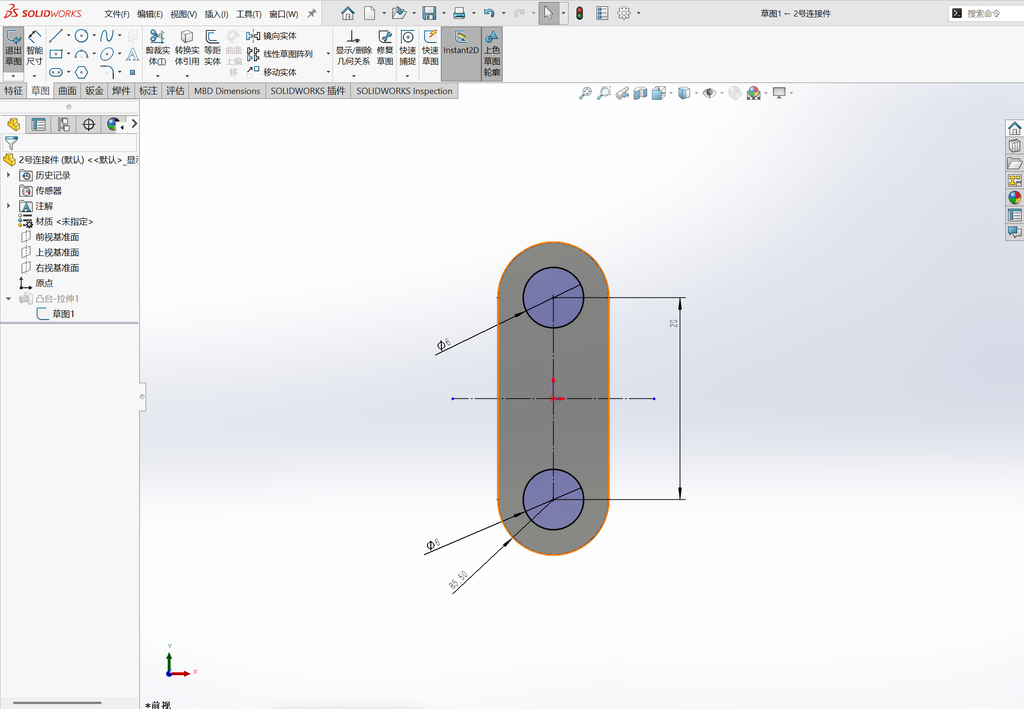
绘制二号连接件。先绘制草图。
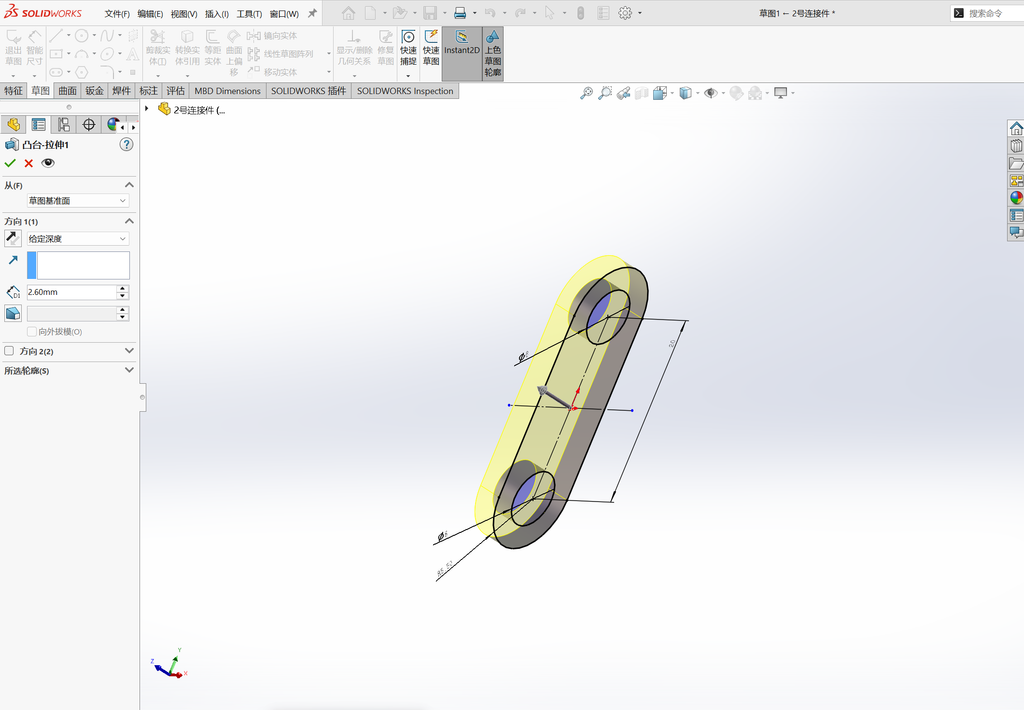
将草图拉伸,高度为2.6。
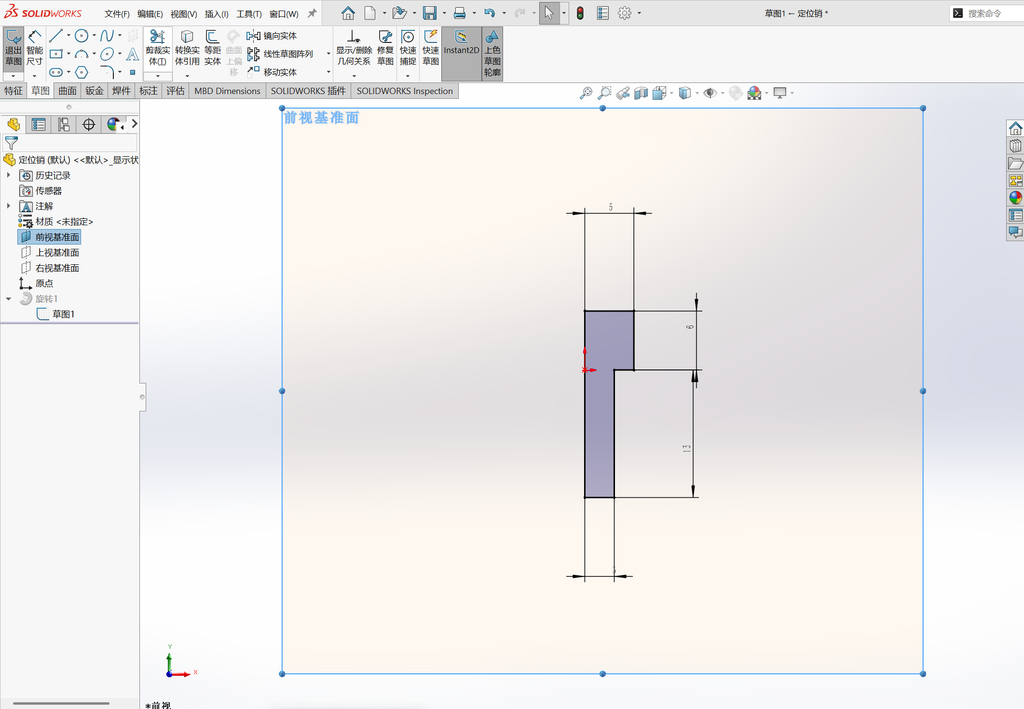
接下来我们来绘制第三个零件-定位销。先在前视基准面绘制草图。
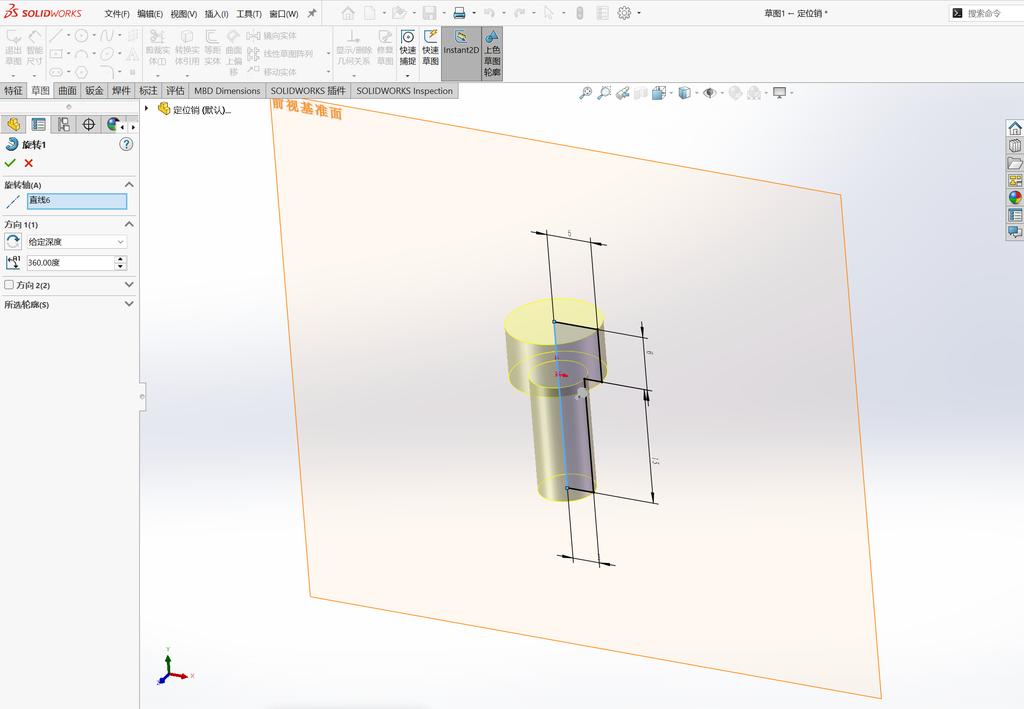
对草图进行旋转。
接下来我们绘制第四个零件-短轴销。现在上视基准面绘制草图。
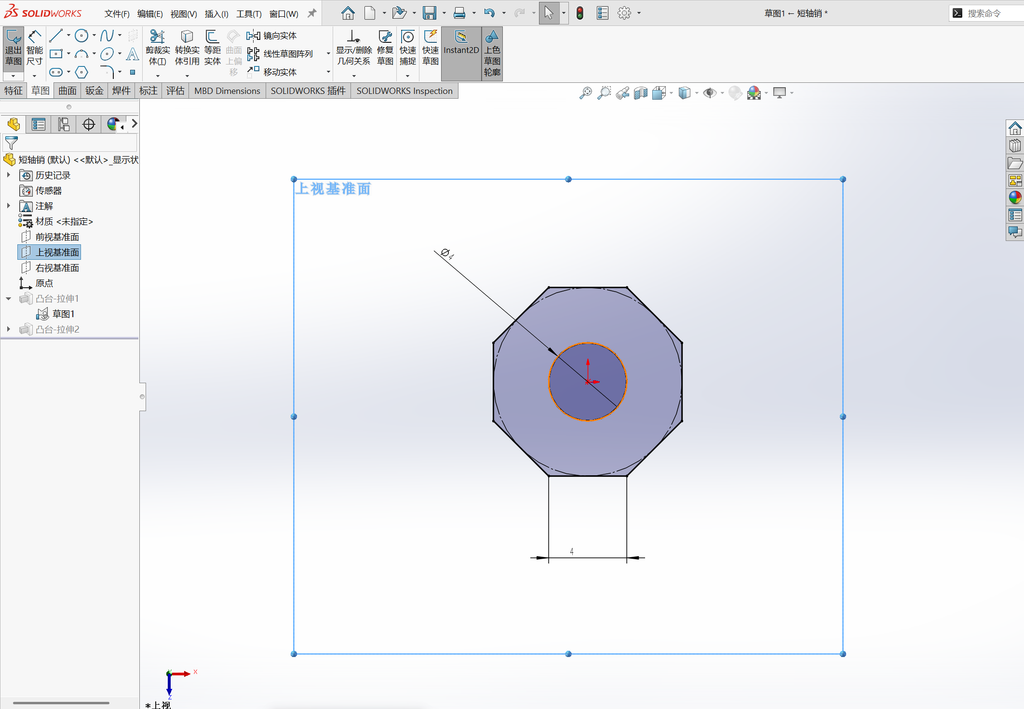
在所选轮廓这里只选择最外轮廓进行拉伸,拉伸深度为1.5。
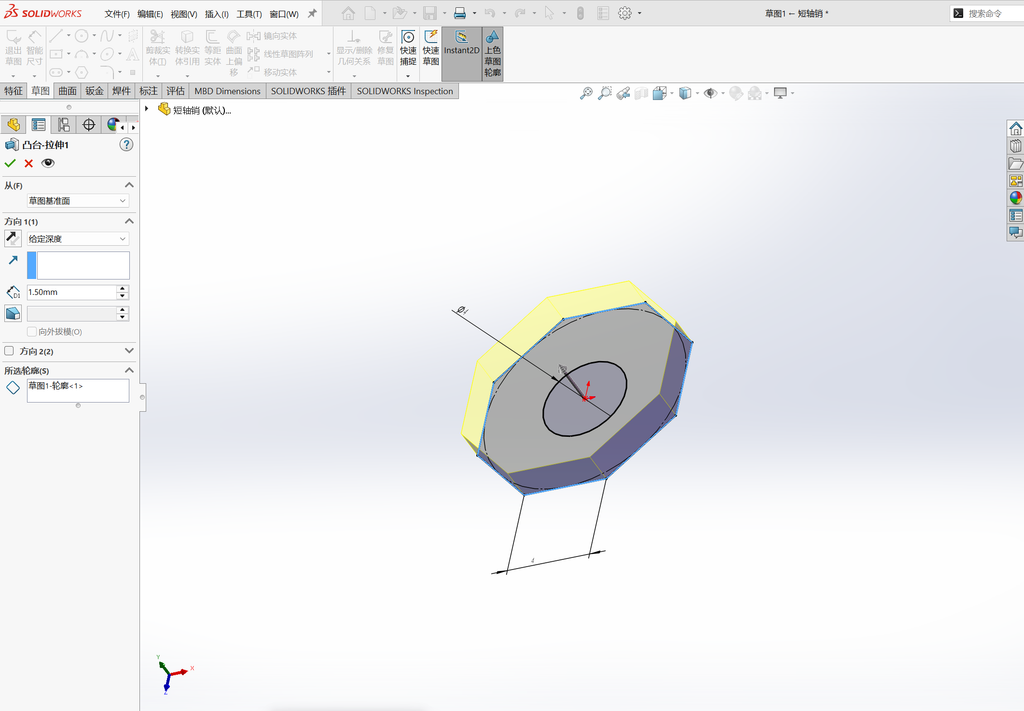
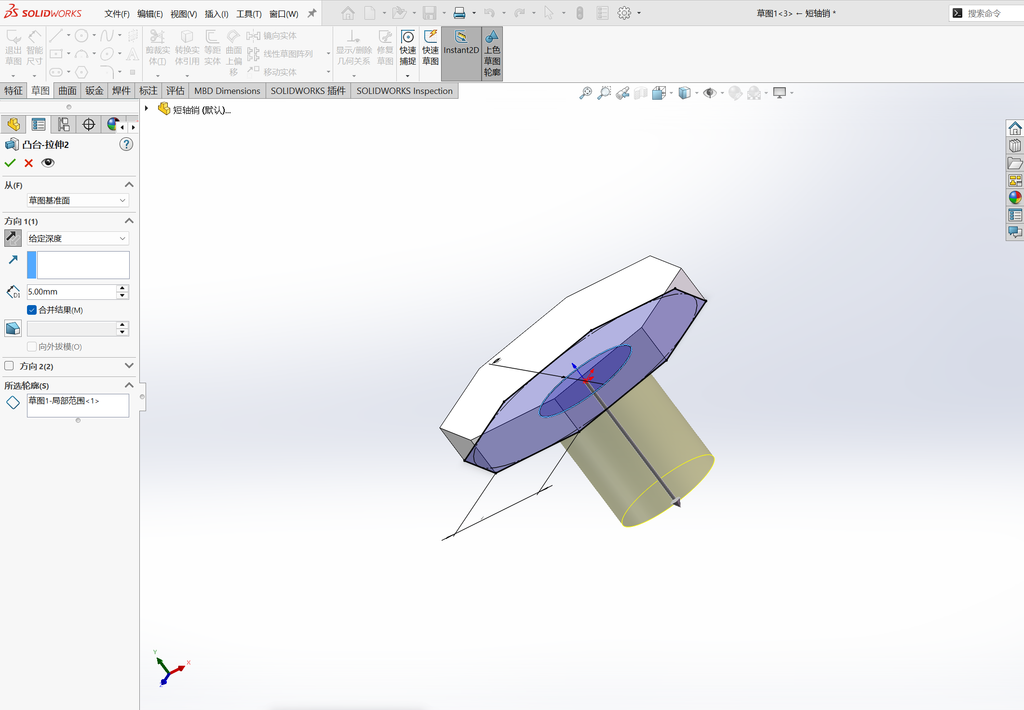
接着还用刚才的草图执行拉伸,但是所选轮廓选择里面的圆形,拉伸深度为5。
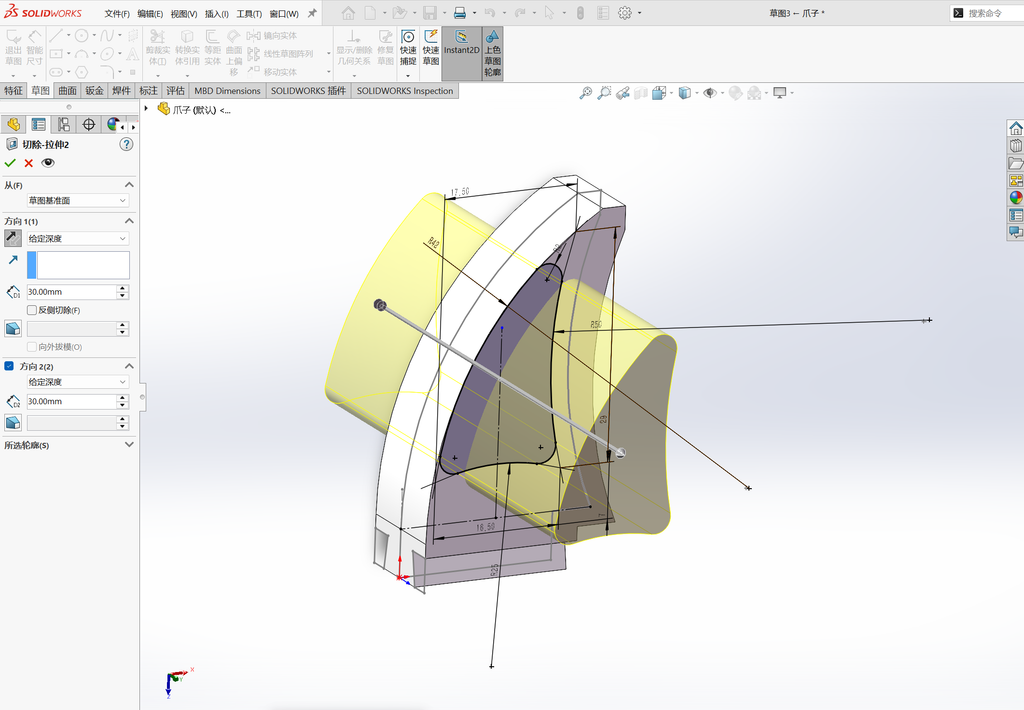
接下来我们绘制第五个零件-爪子。绘制如图所示的草图。
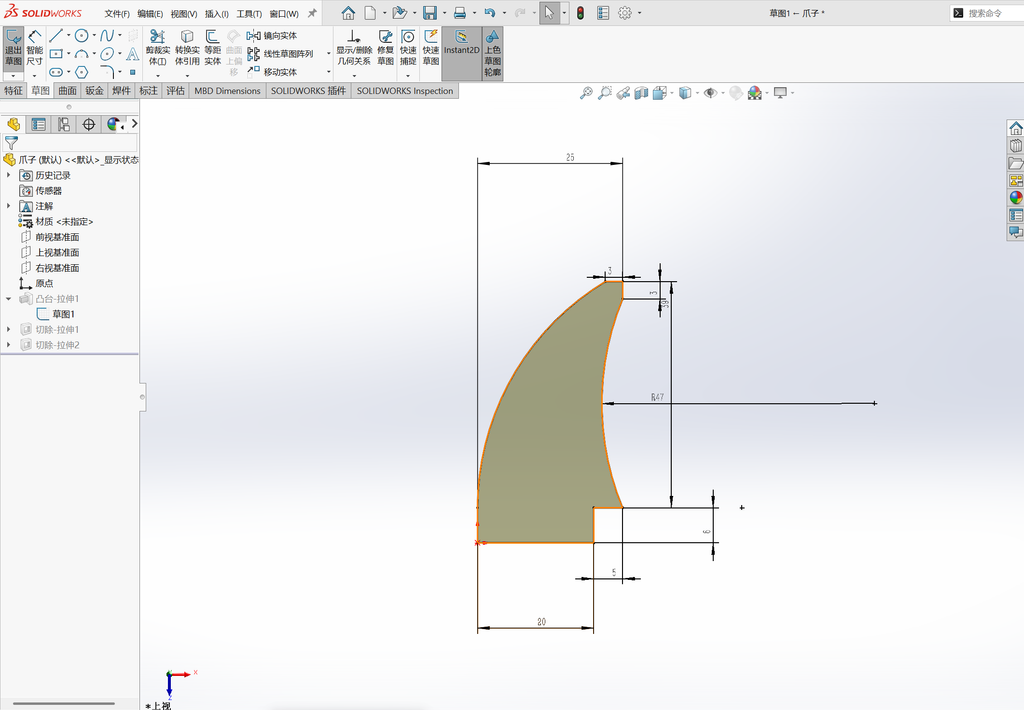
对草图进行拉伸,方向改成两侧对称,拉伸深度为13。
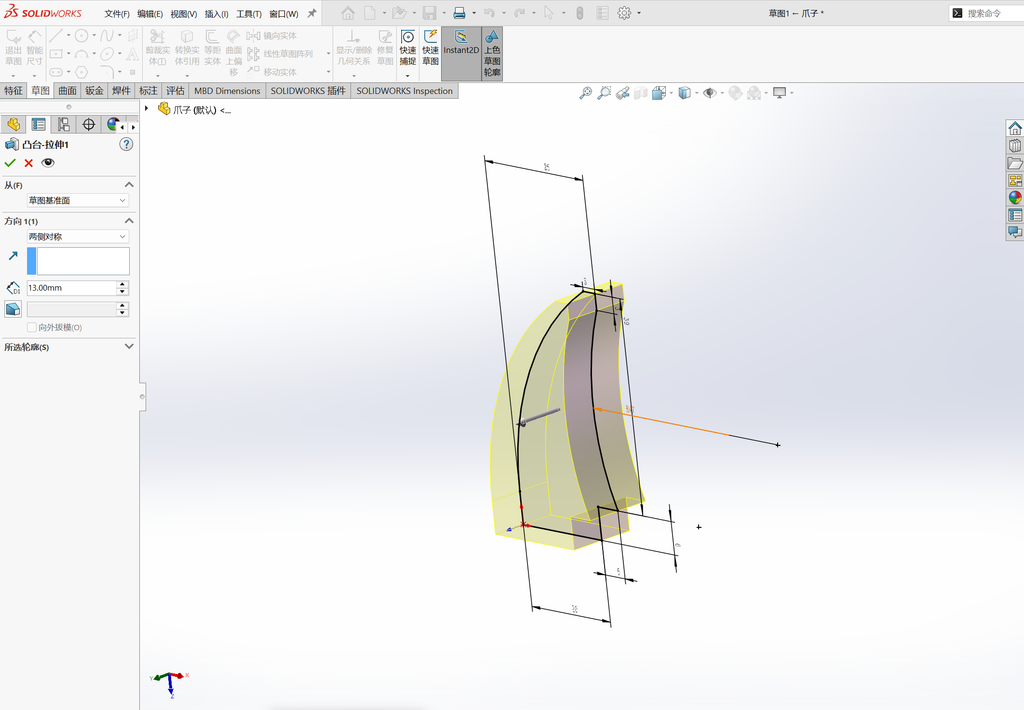
在如图所示的面上绘制草图。
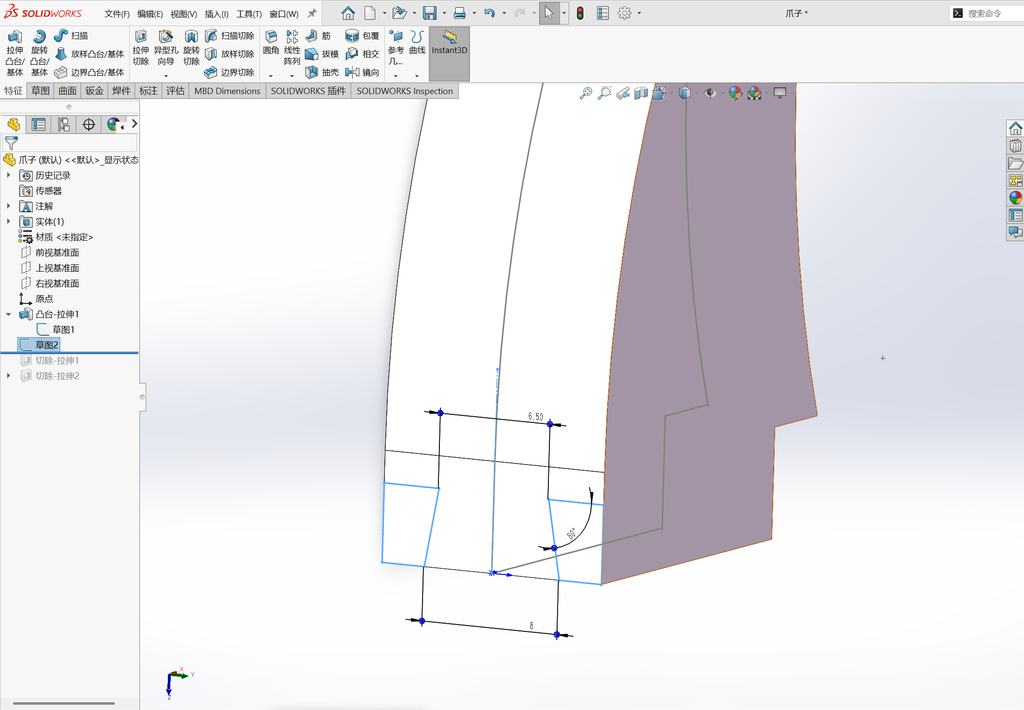
执行拉伸切除,完全贯穿切除。
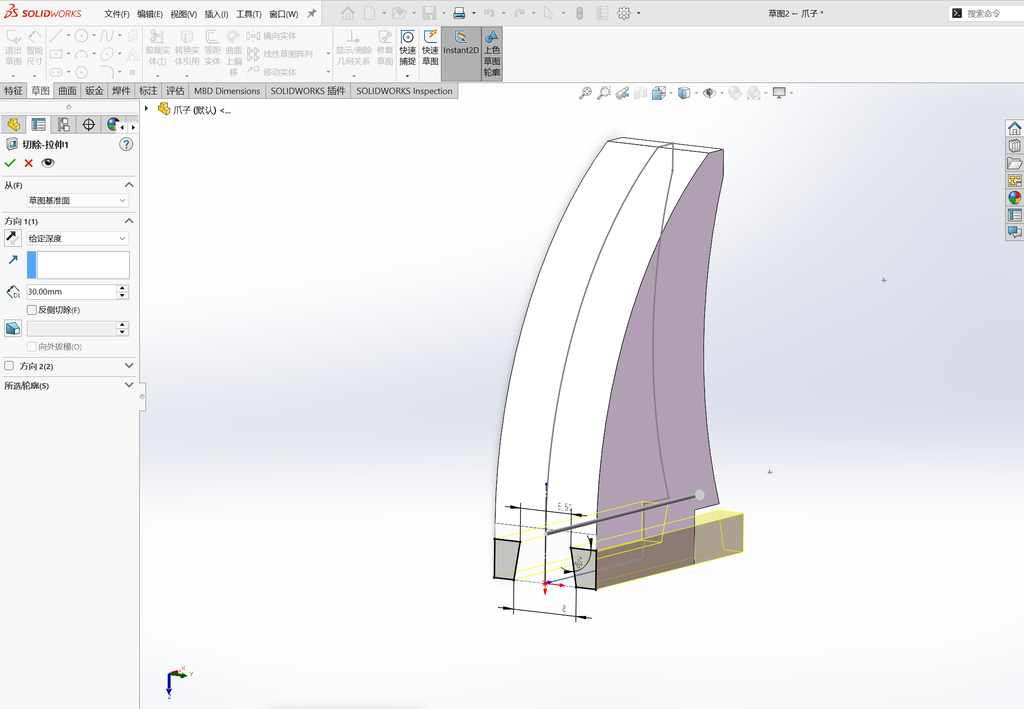
在相同的基准面上继续绘制一个新的草图。
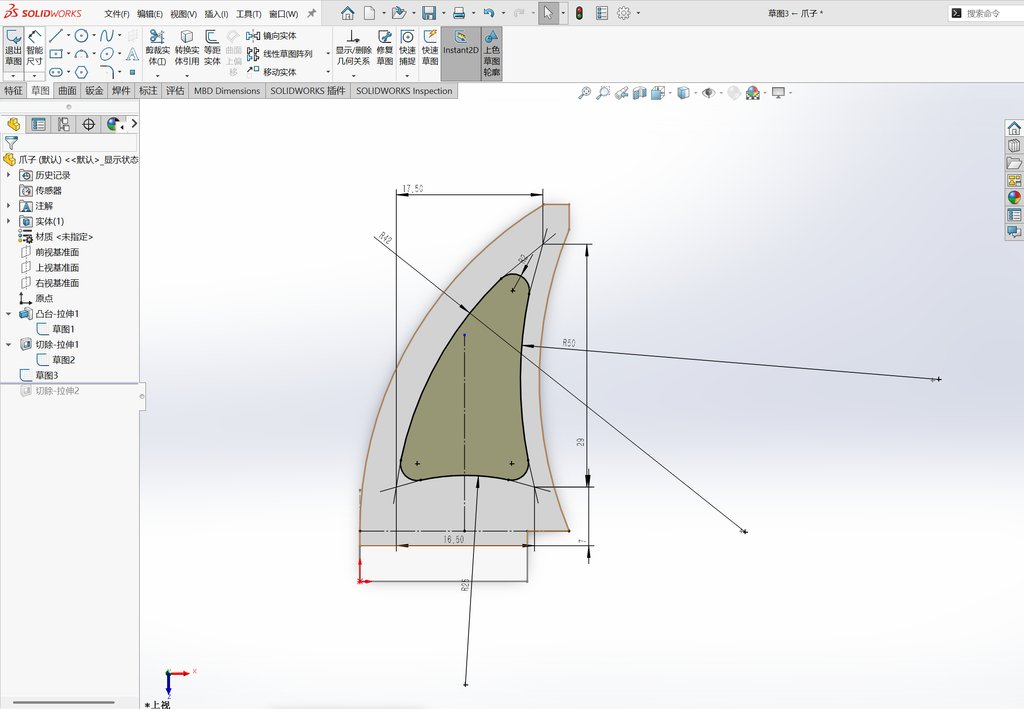
执行拉伸切除。
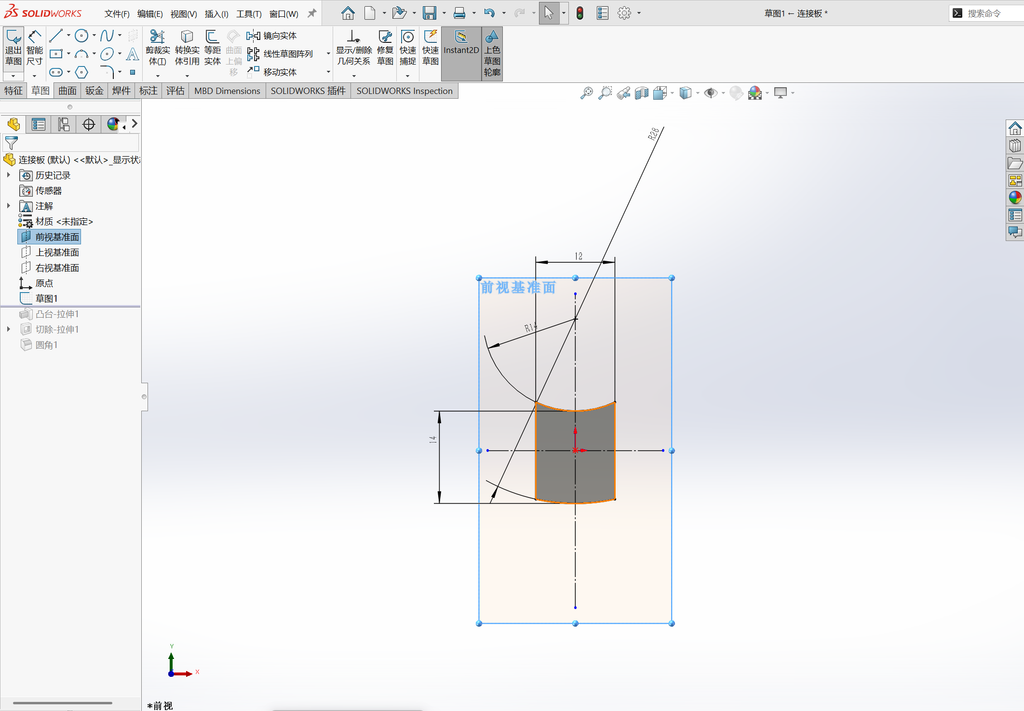
接下来绘制第六个零件-连接板。在前视基准面绘制如图草图。
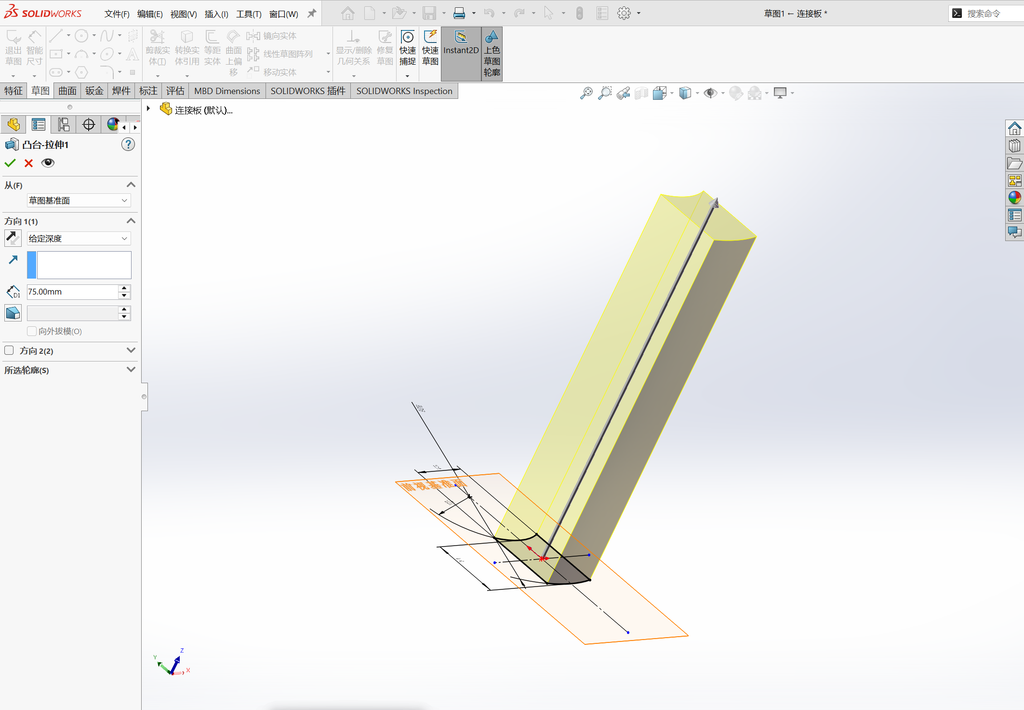
执行凸台拉伸,深度为75。
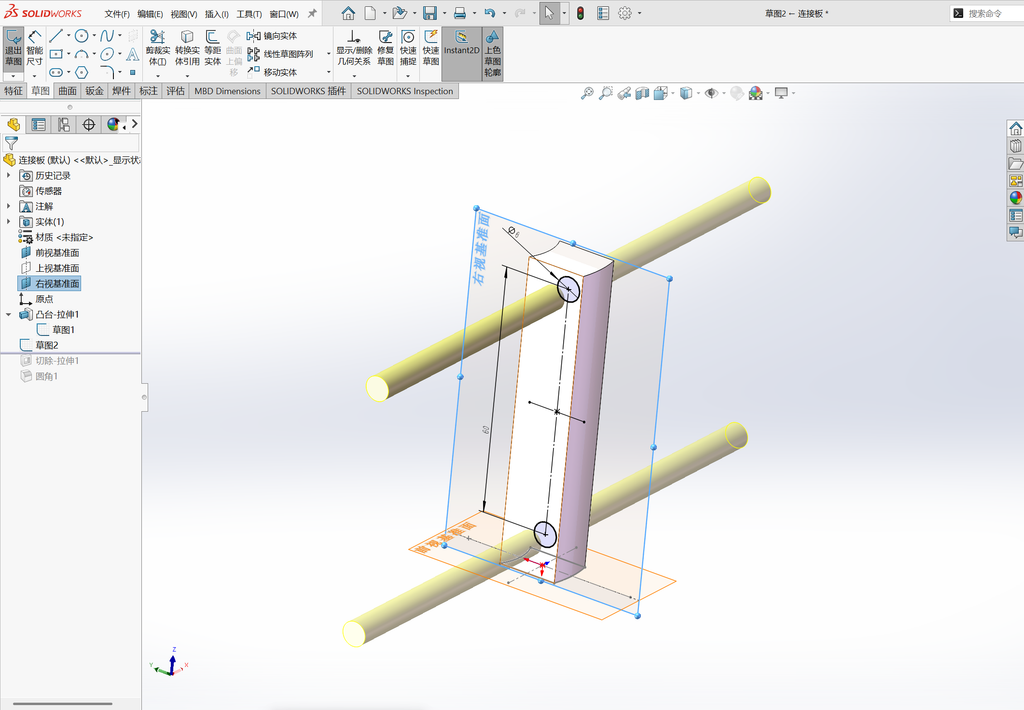
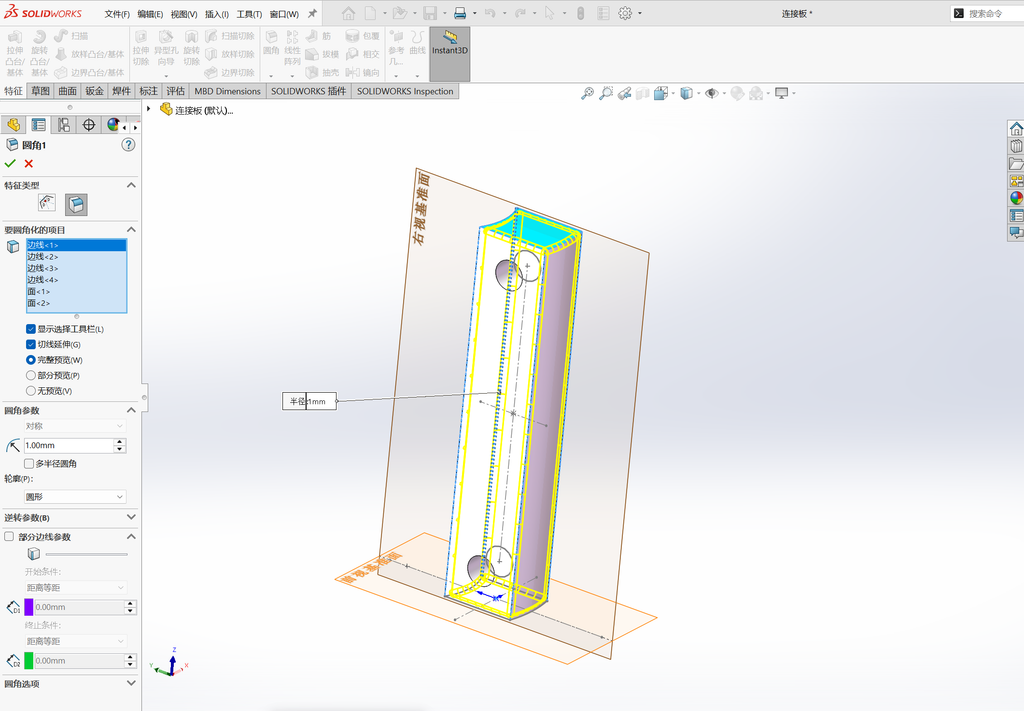
在右视基准面绘制如图所示的草图。并执行拉伸切除。
在图中所示的边线进行倒圆角,参数为1。
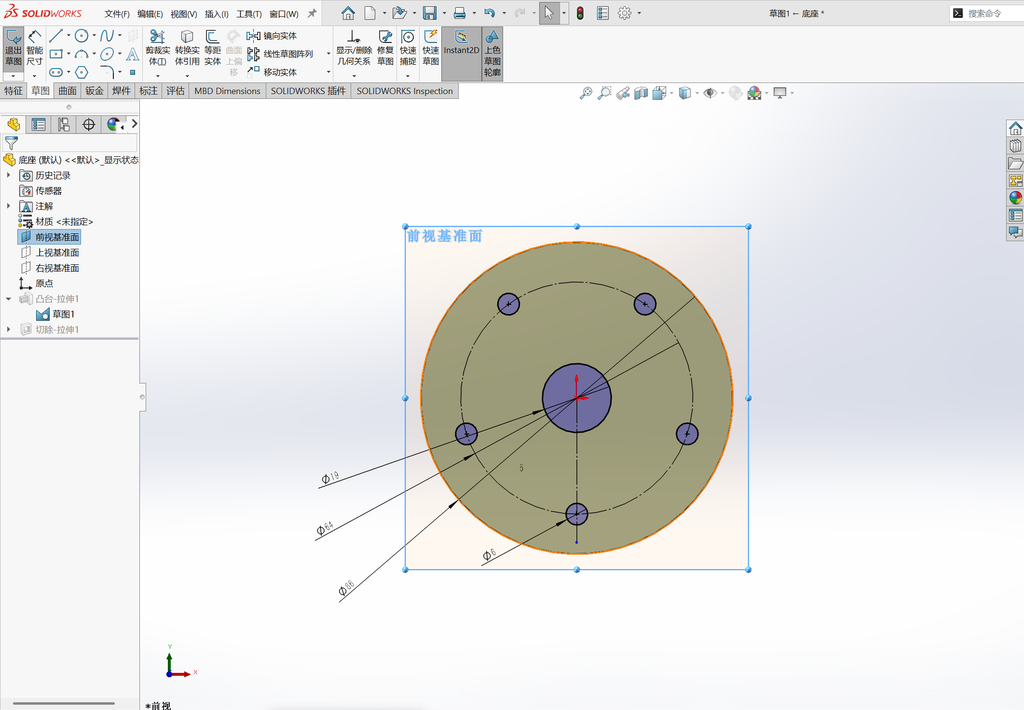
继续绘制第七个零件-底座。在前视基准面绘制如图所示的草图。
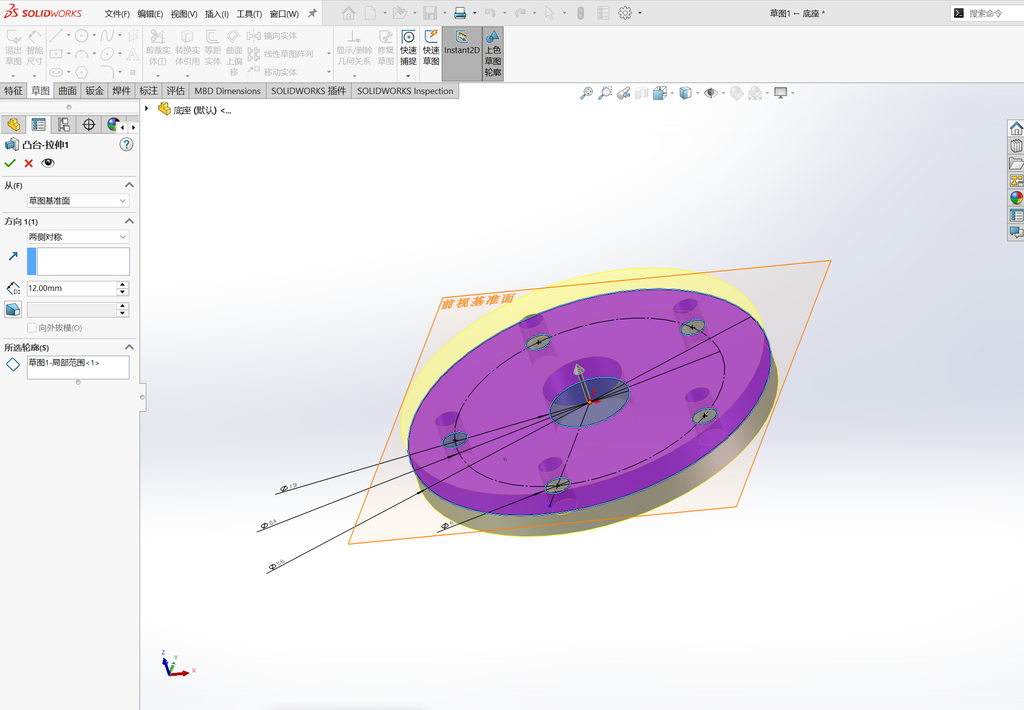
执行凸台拉伸,拉伸深度为12。
在前视基准面绘制如图所示的草图。
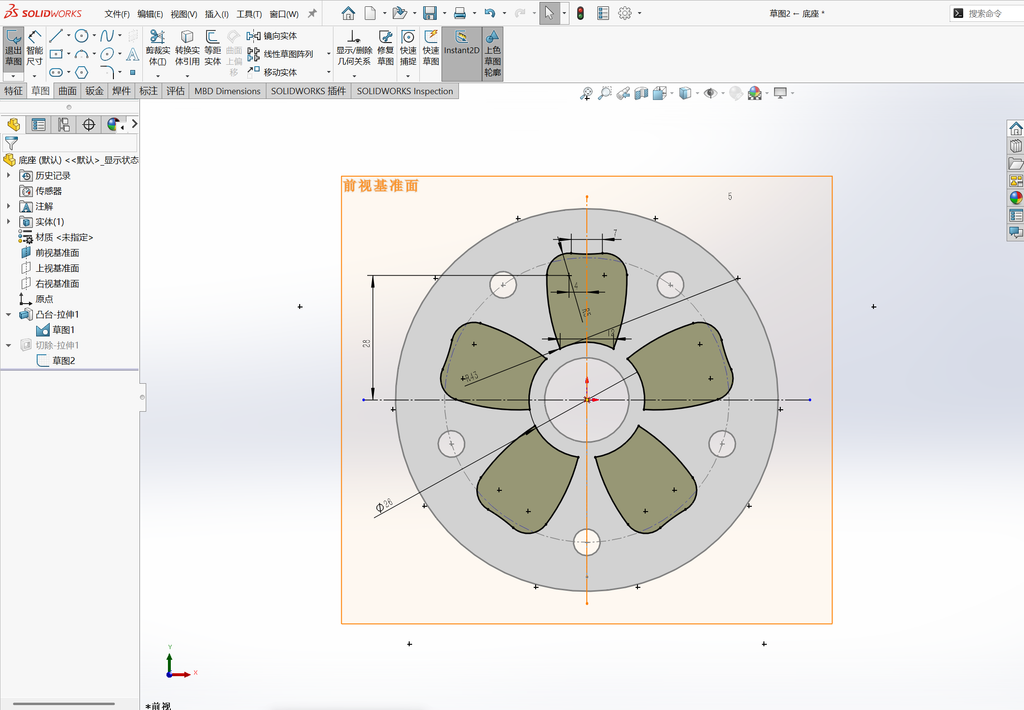
执行拉伸切除,完全贯穿。
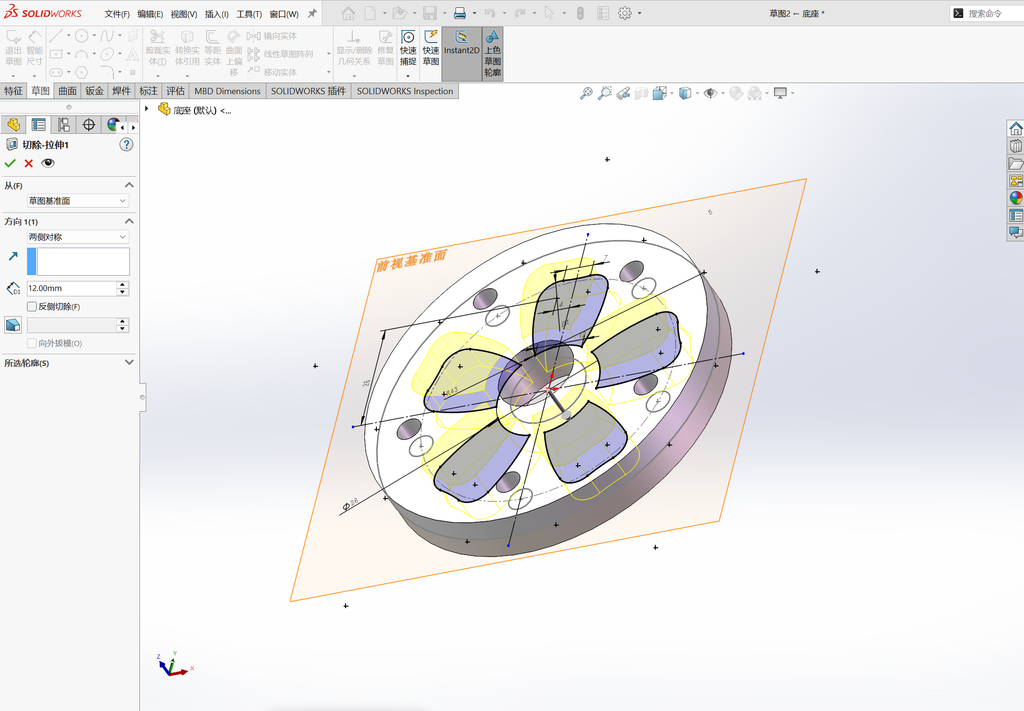
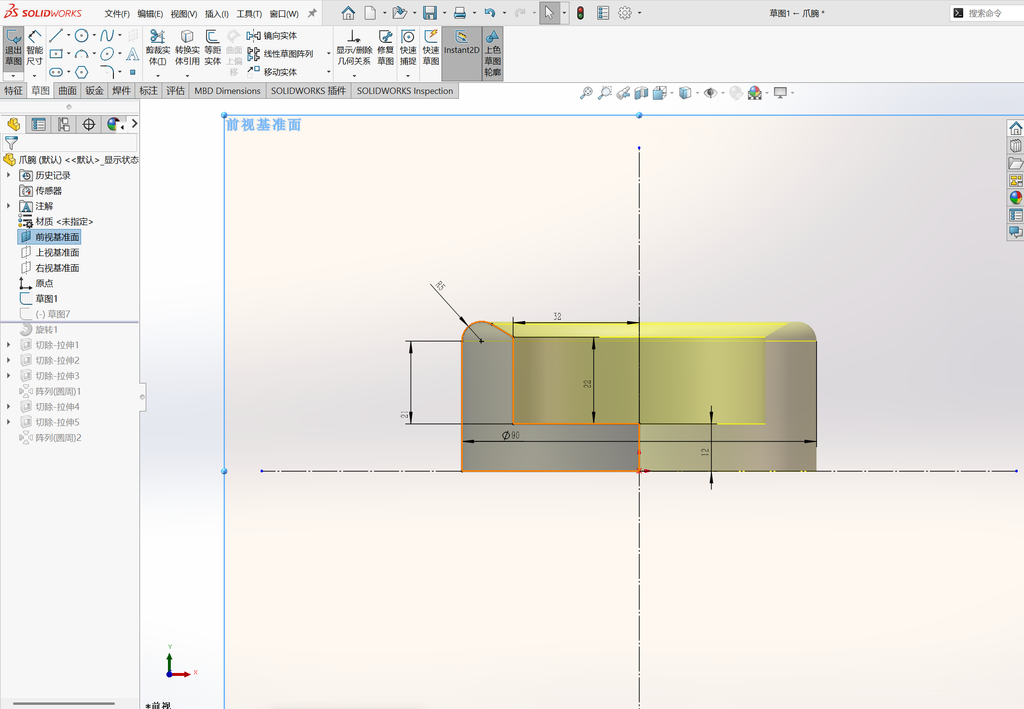
继续绘制第七个零件-爪腕。在前视基准面绘制如图所示的草图。
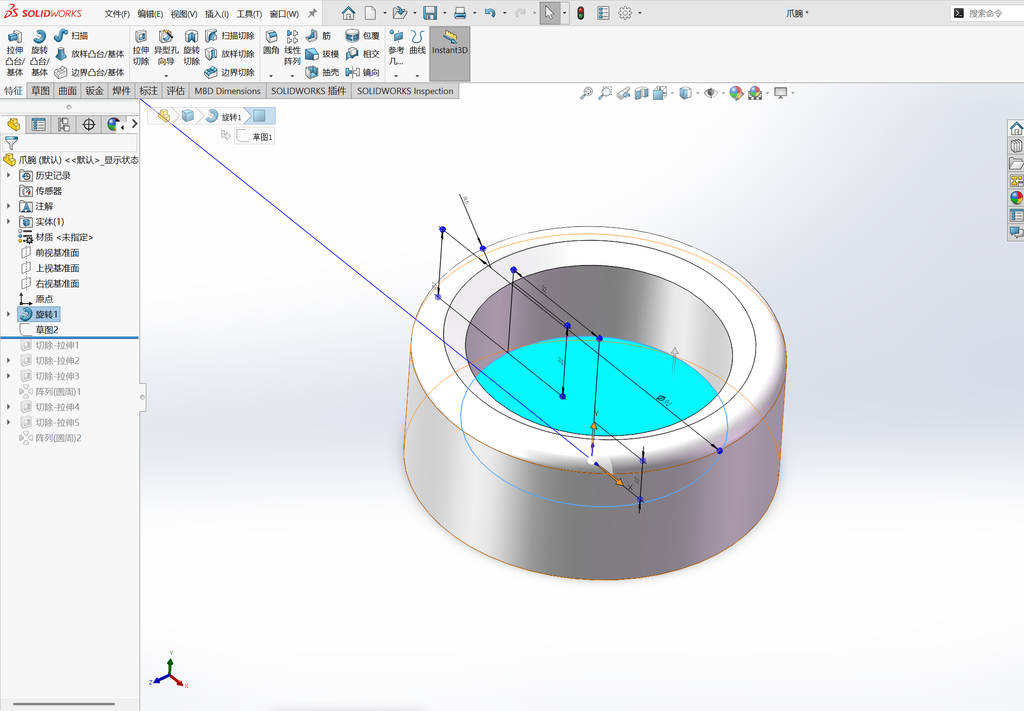
选中图中的蓝色标注的面。
在这个面上绘制如图所示的草图。
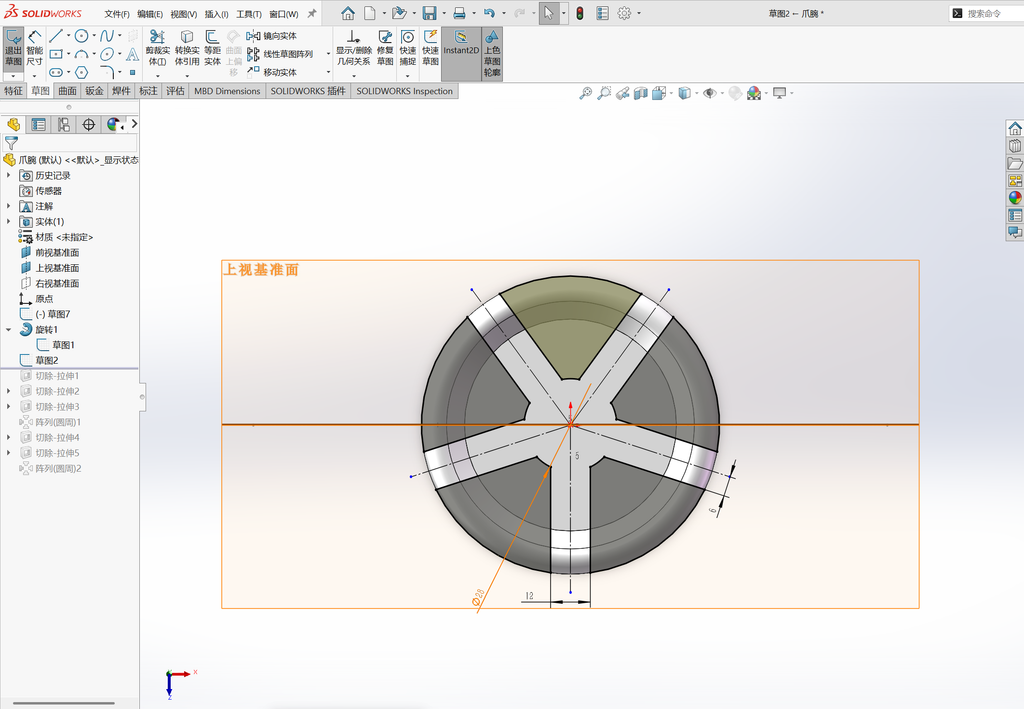
执行拉伸切除。
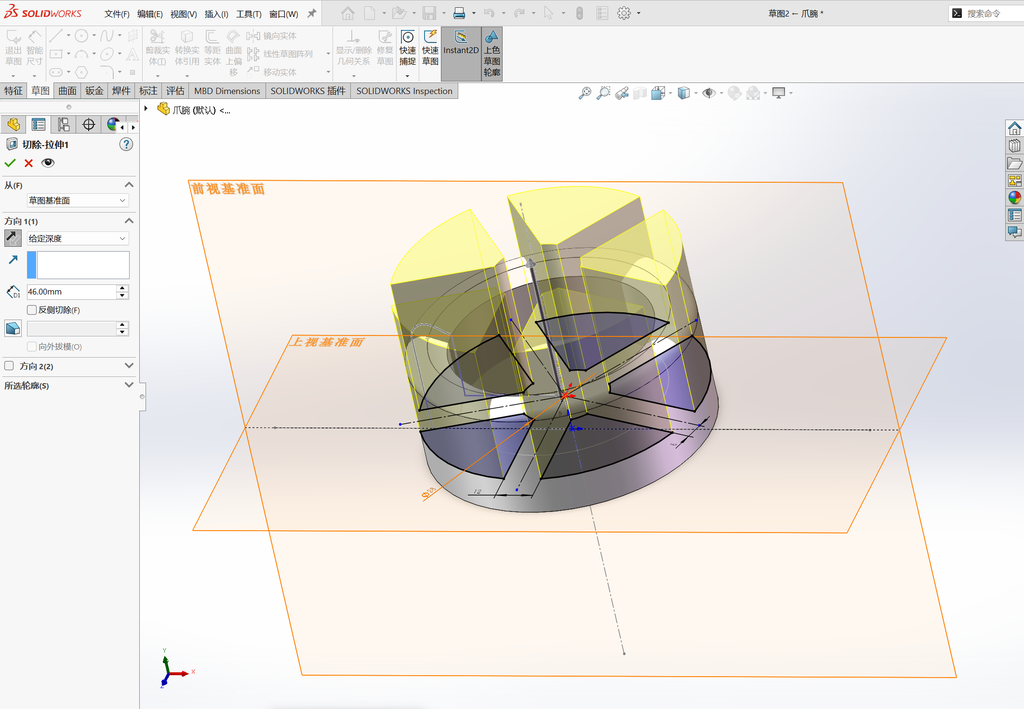
在如图所示的面试绘制草图。
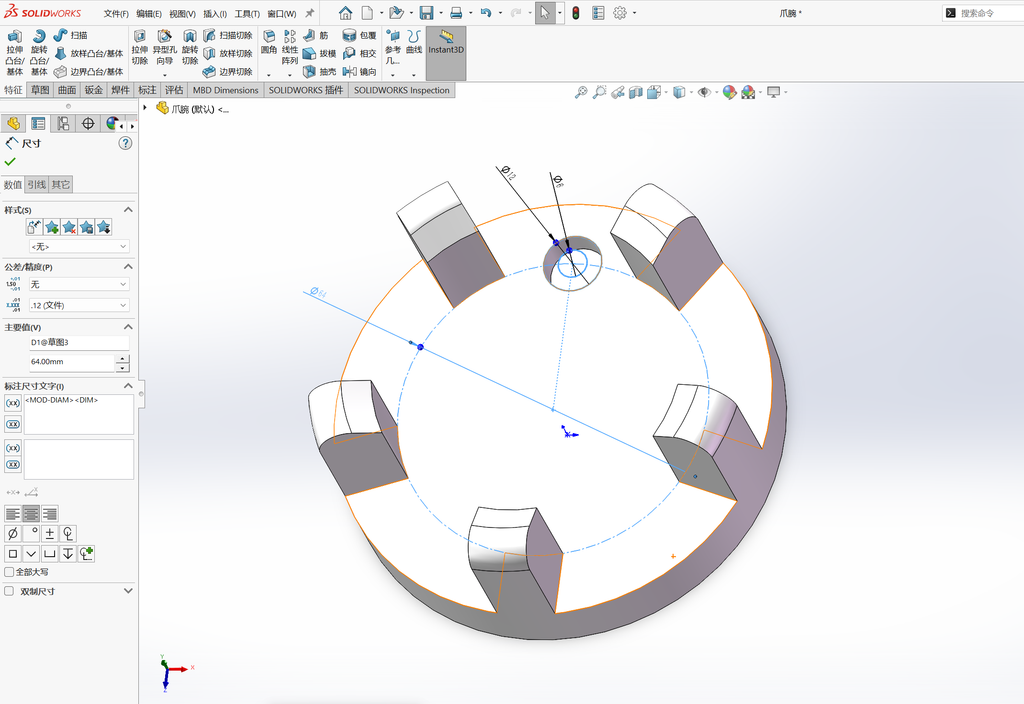
执行拉伸欸出,所选轮廓选择大圆和小圆。切除深度为6。
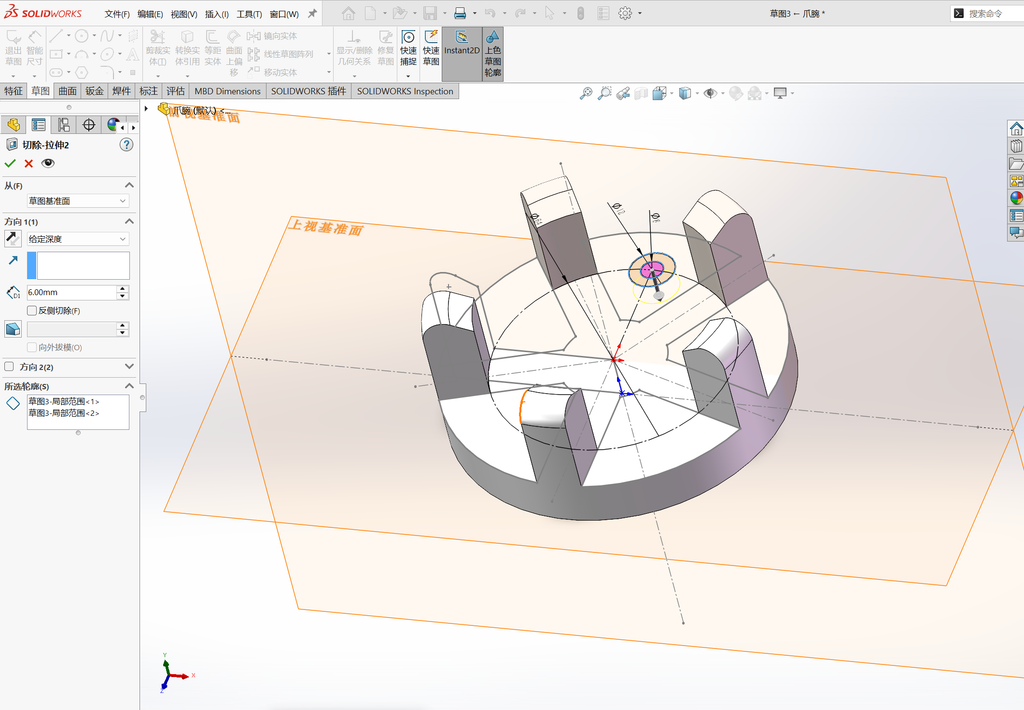
继续执行拉伸切除,所选轮廓选择小圆,完全贯穿切除。
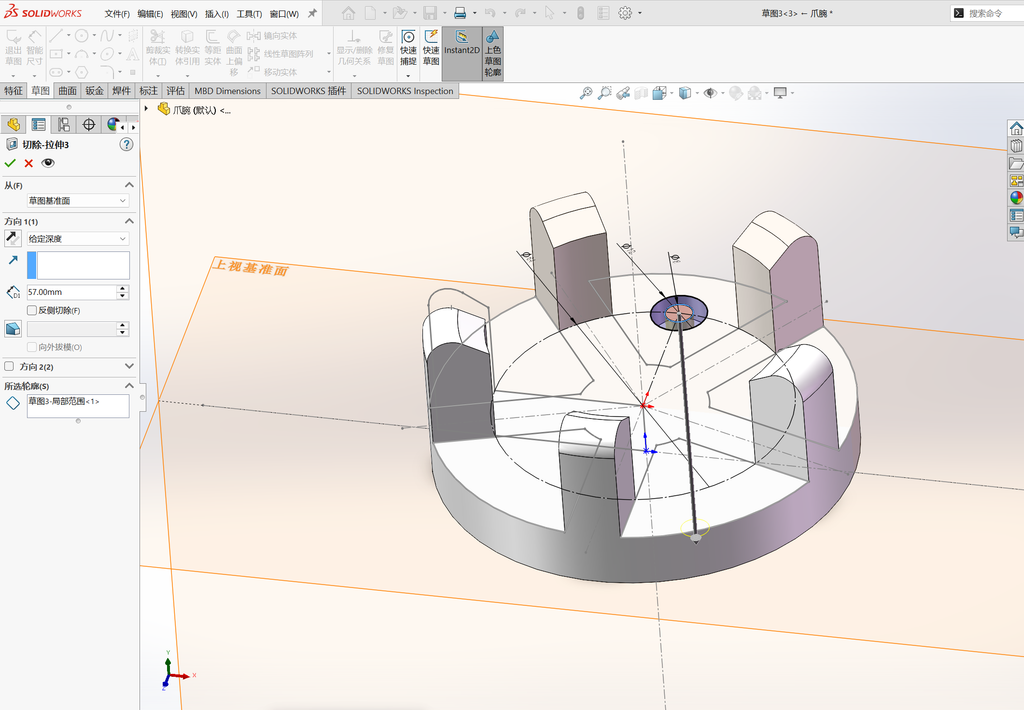
执行圆周阵列,数量改成5,特征选择刚刚的拉伸切除1和拉伸切除2.
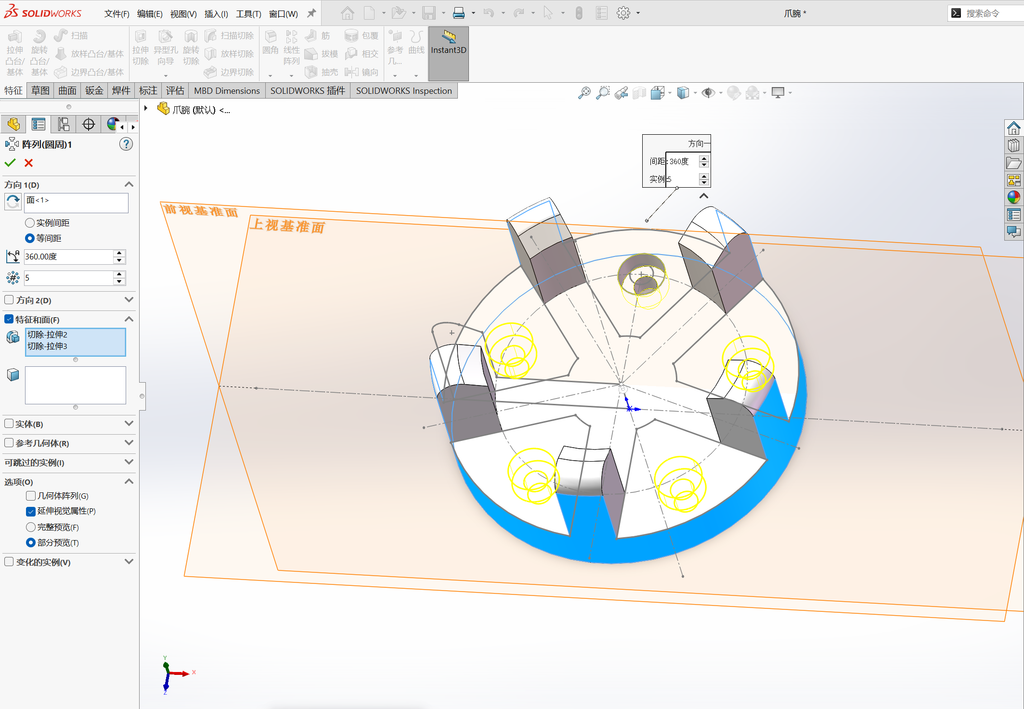
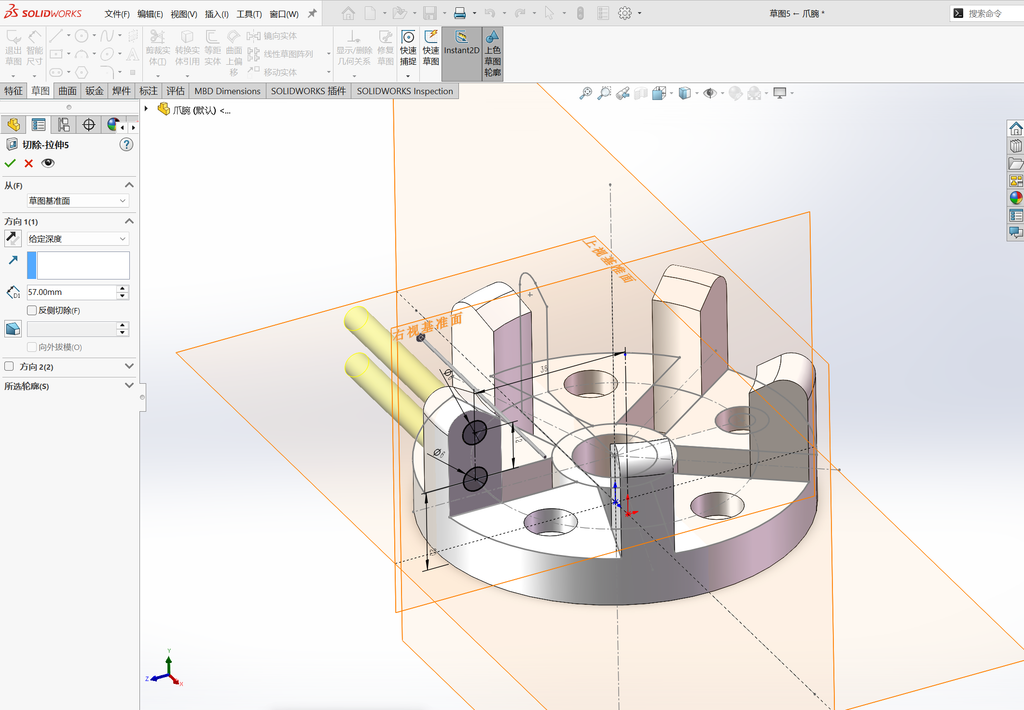
继续在刚刚的平面上绘制如图所示的草图。
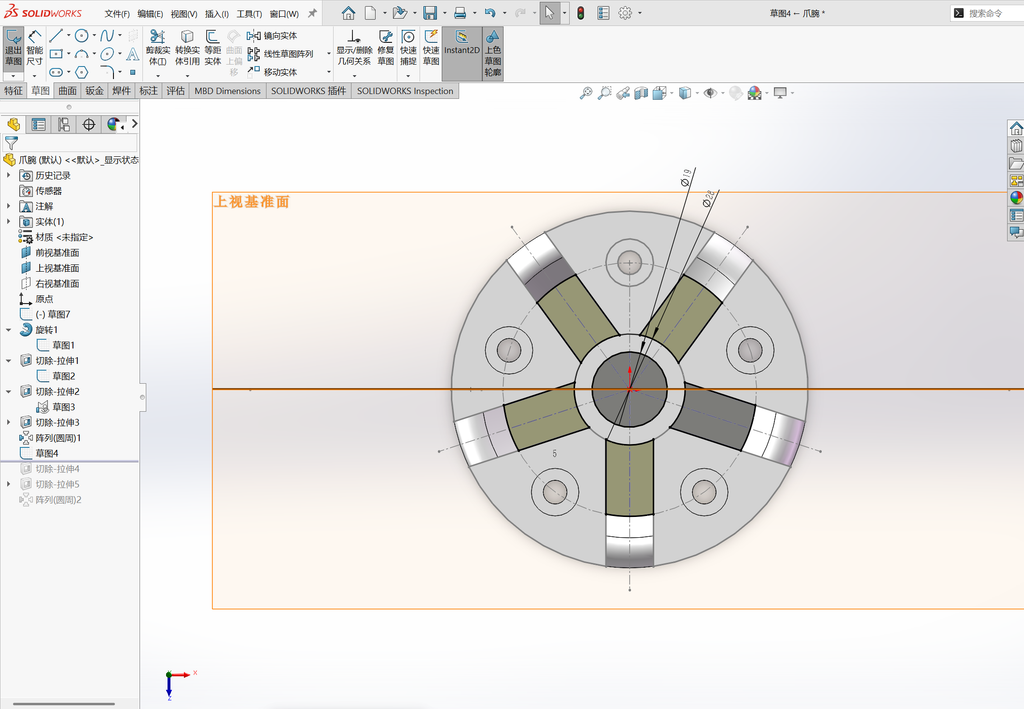
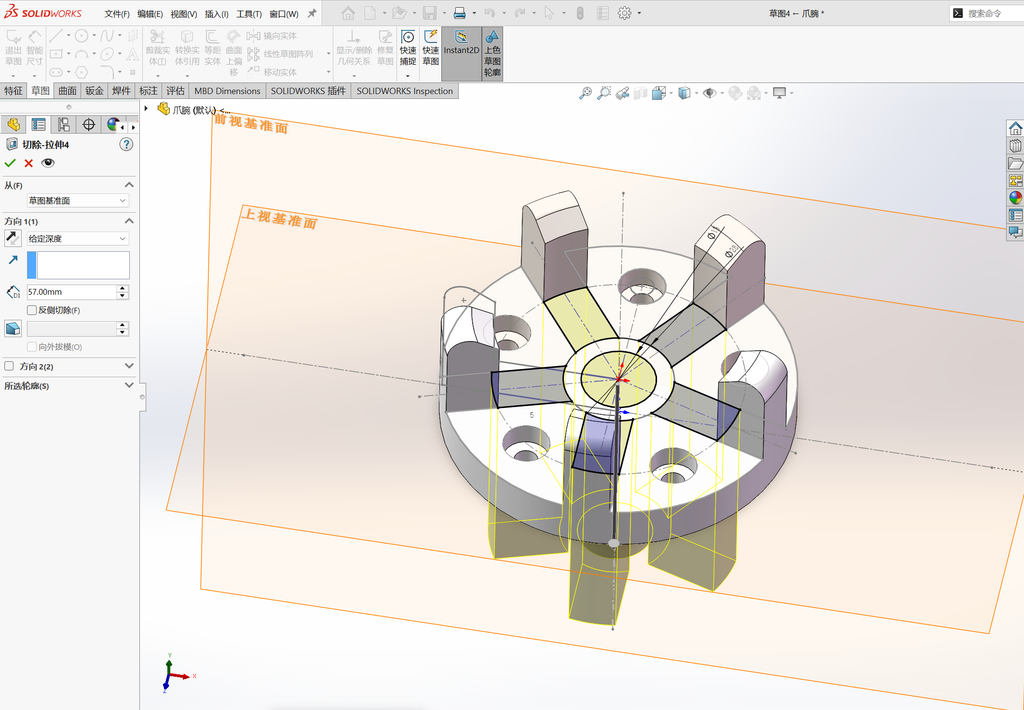
执行拉伸切除,方向为给定深度,参数为57mm。
在右视基准面绘制如图所示的草图。
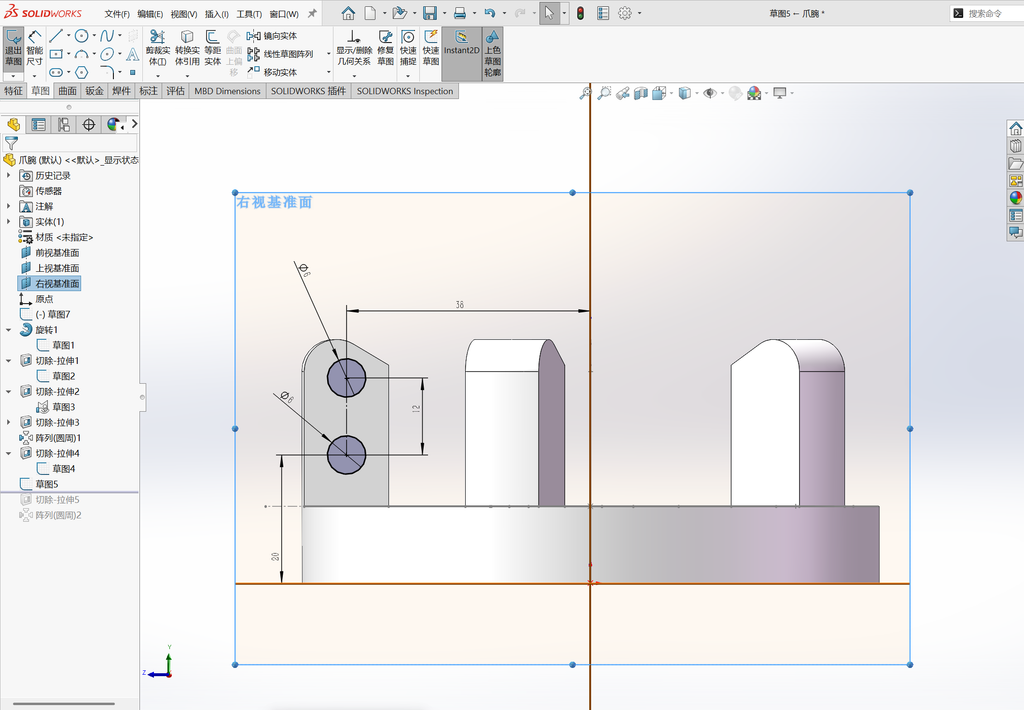
执行拉伸切除。
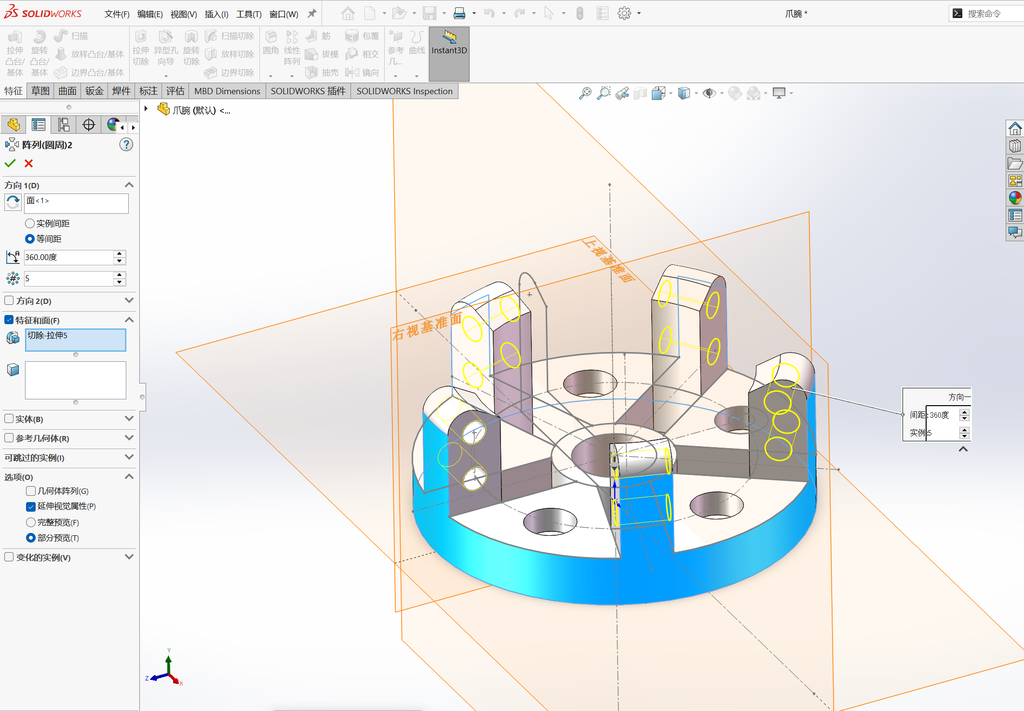
对刚刚的拉伸切除特征执行圆周阵列,特征和面选择刚刚的拉伸切除,数量设置为5。
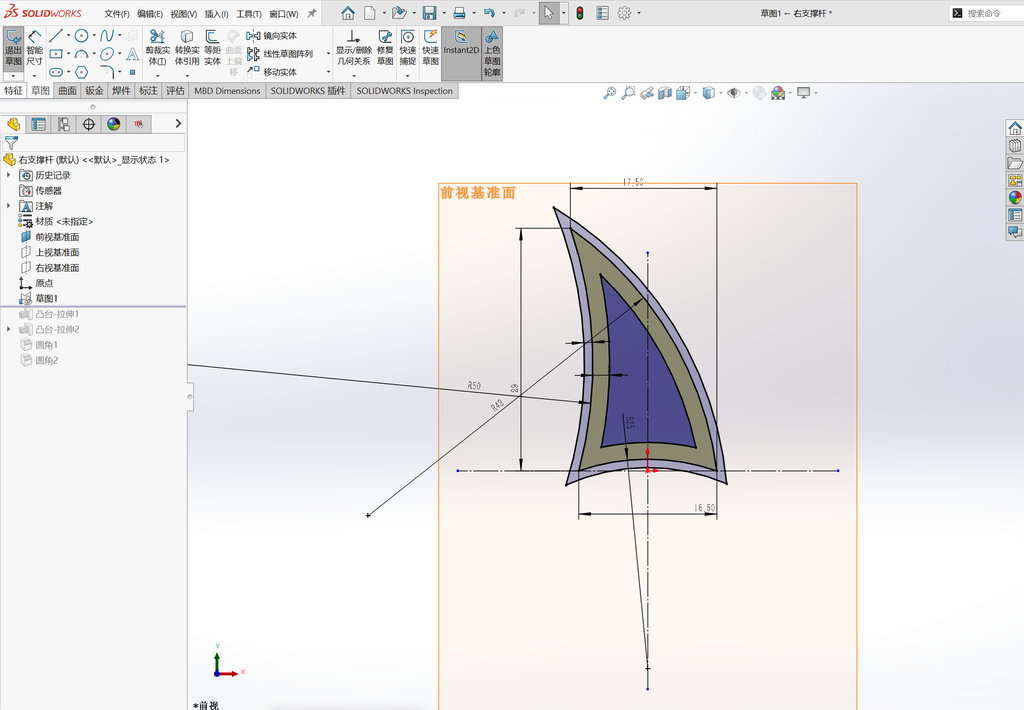
我们继续绘制新的零件-右支撑杆。在前视基准面绘制如图所示的草图。
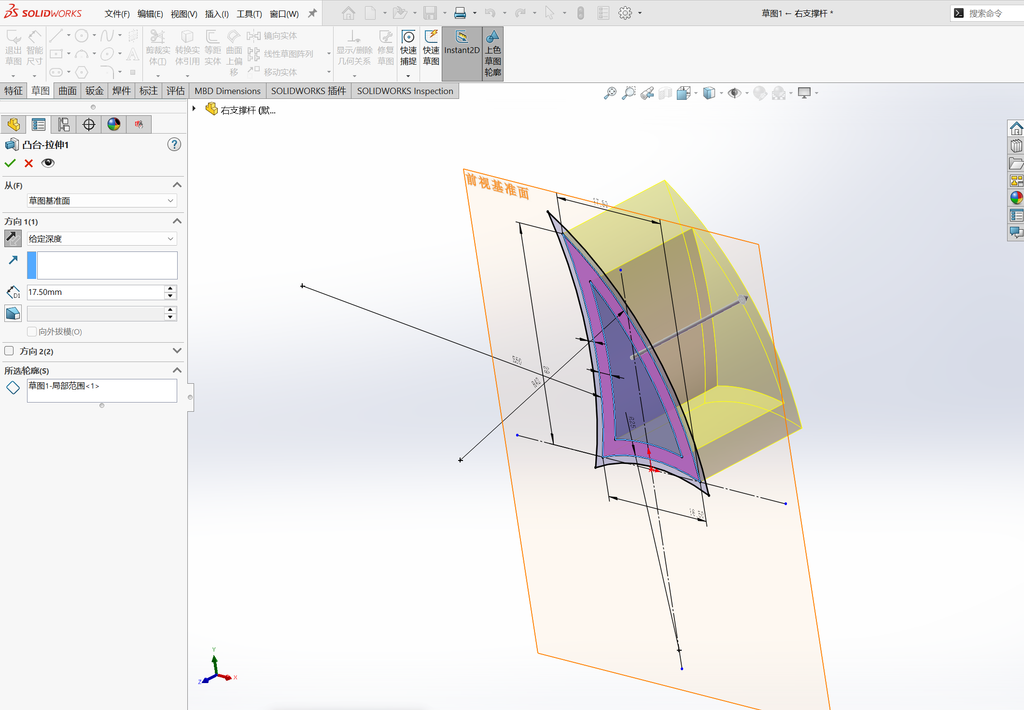
执行拉伸,方向为给定深度,参数为17.5mm。注意这里的所选轮廓选择最里面和中间的区域。
执行拉伸,从改成等距,距离为7.4mm,方向为成形到顶点,点选择图中标注的粉色的点,所选轮廓选择最外的那部分区域。
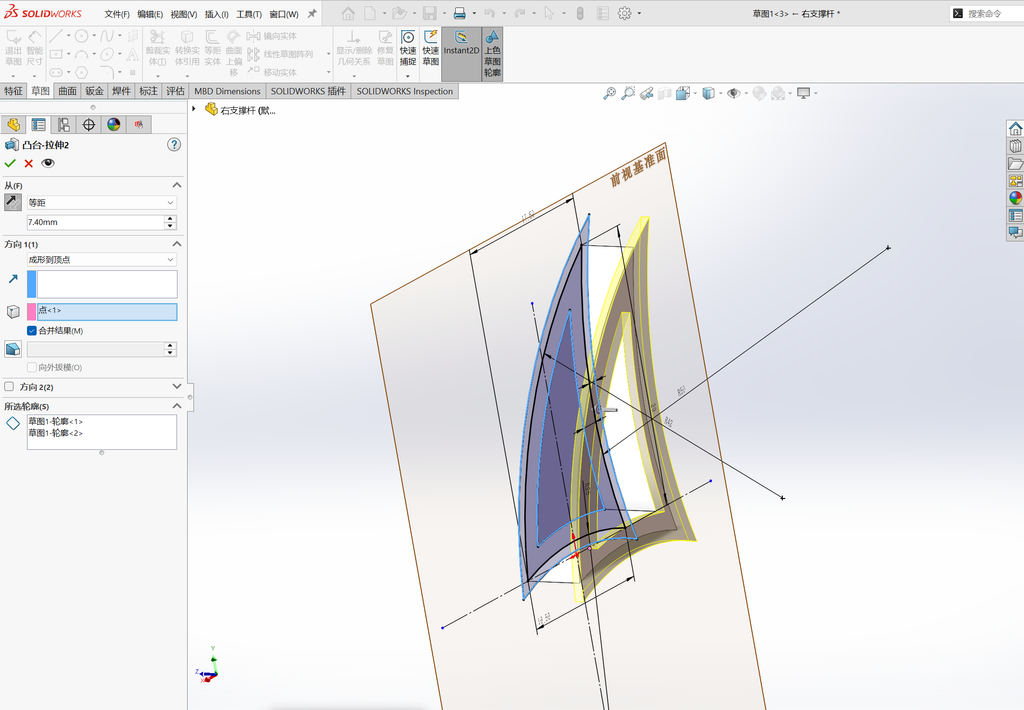
对图中的边线进行倒圆角,参数为2mm。
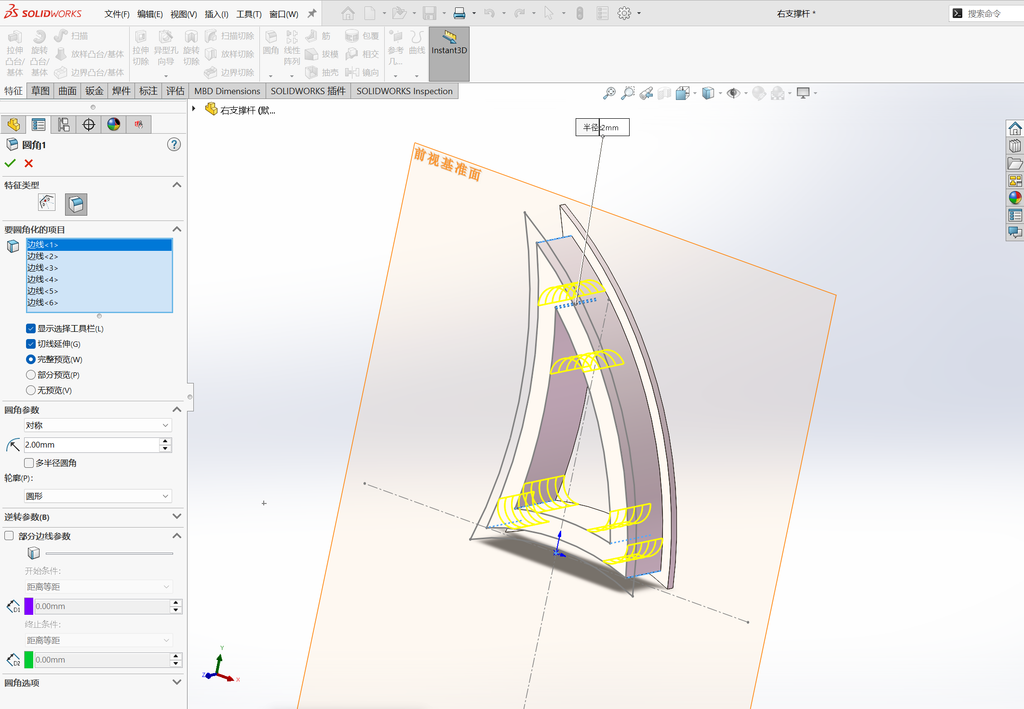
对图中的边线进行倒圆角,参数为3mm。右支撑杆绘制完成,保存即可。
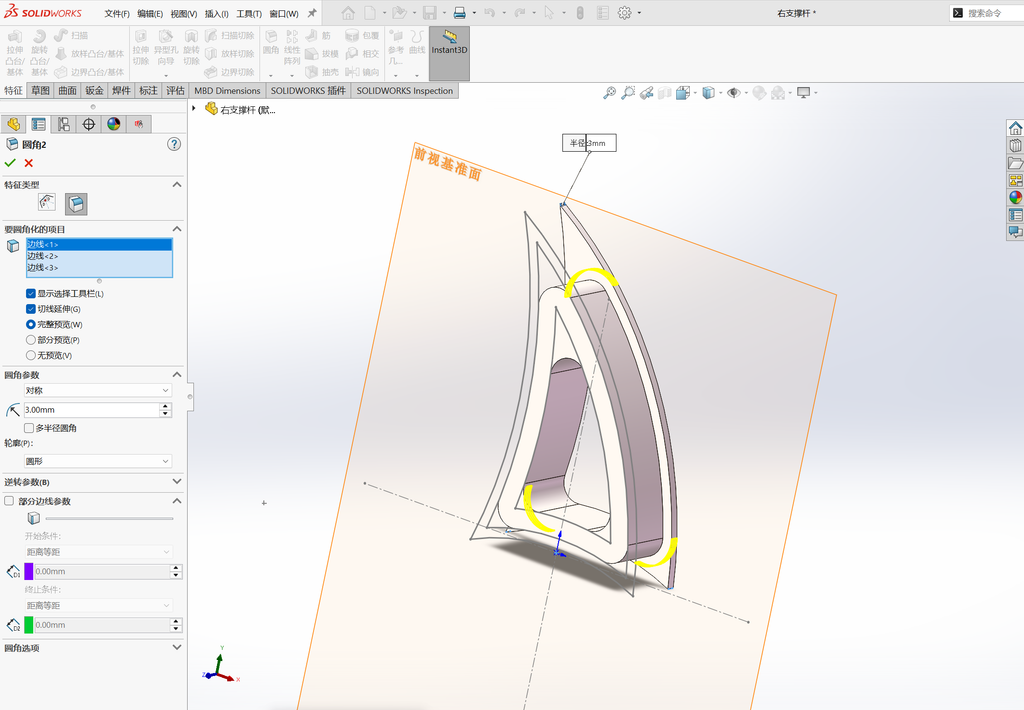
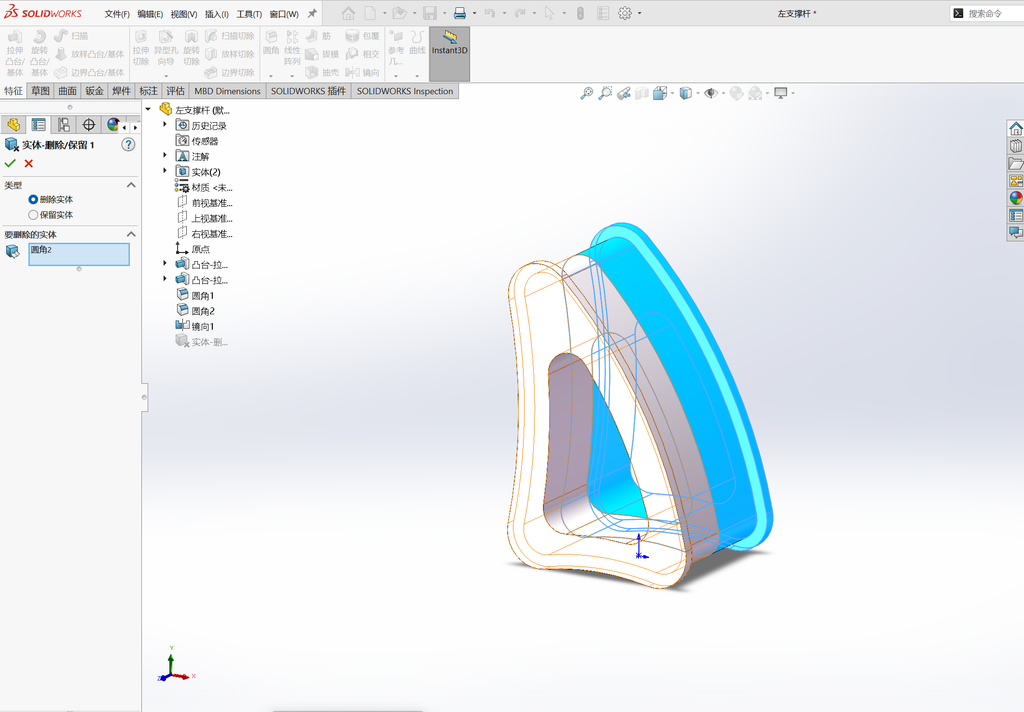
现在我们来绘制新的零件左支撑杆,我们对刚刚绘制的绘制的右支撑杆执行镜像,镜像面选择前视基准面,要镜像的实体选择刚刚的右支撑杆。
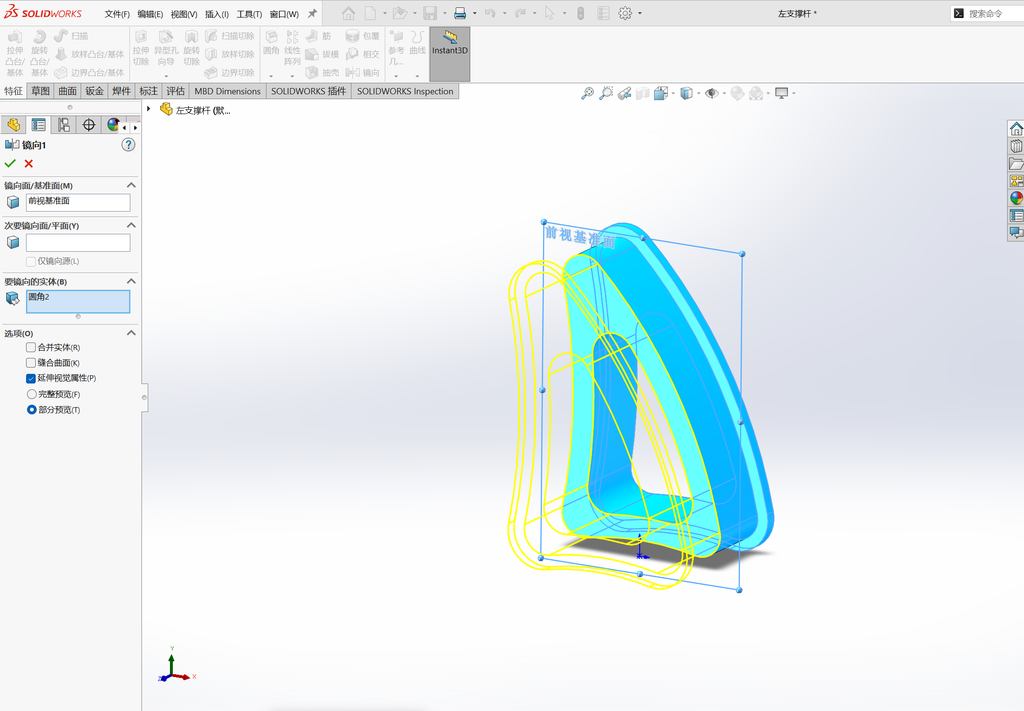
执行插入-特征-删除/保留实体,对右支撑面进行删除。然后另存文件为“左支撑件”。
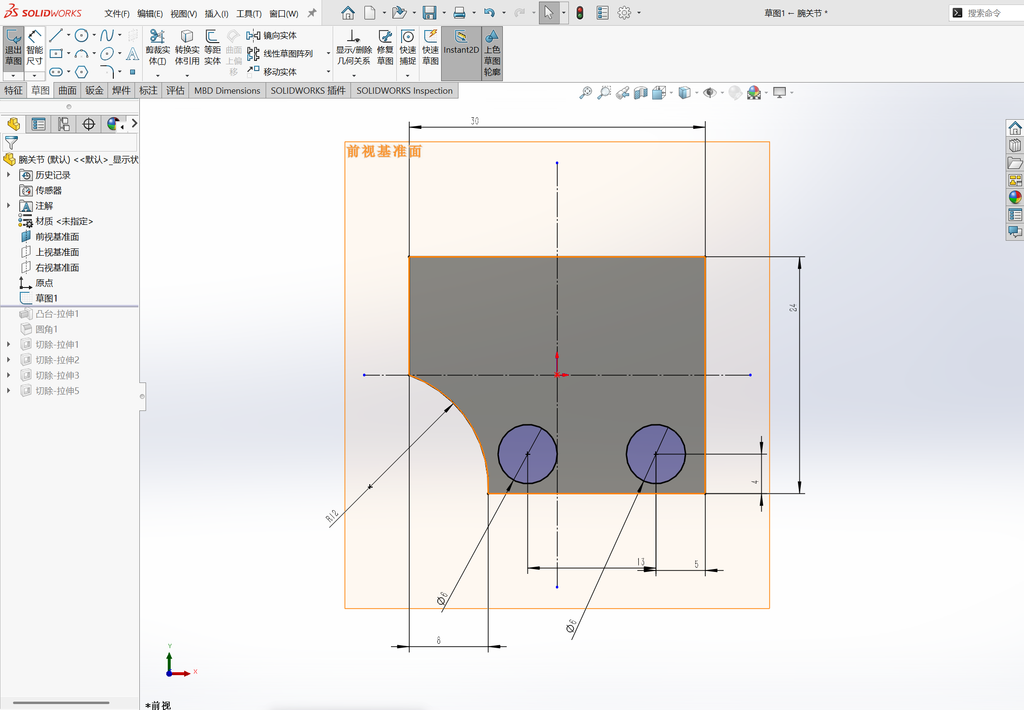
我们继续绘制下一个零件-腕关节。在前世急转面绘制如图所示的草图。
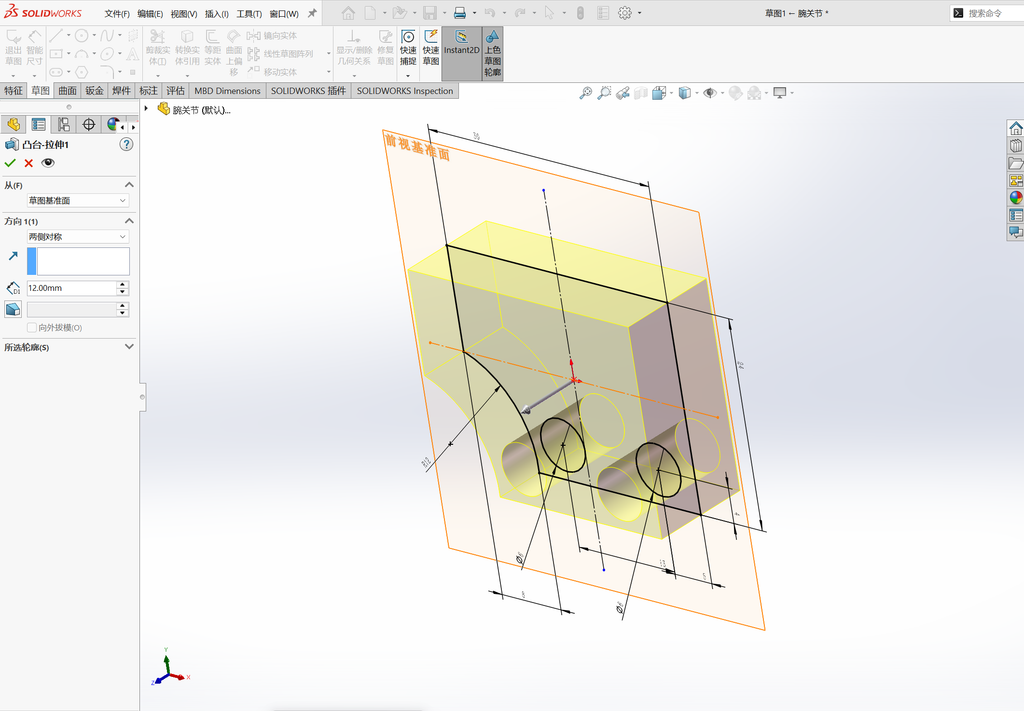
对草图进行拉伸,方向为两侧对称,参数为12mm。
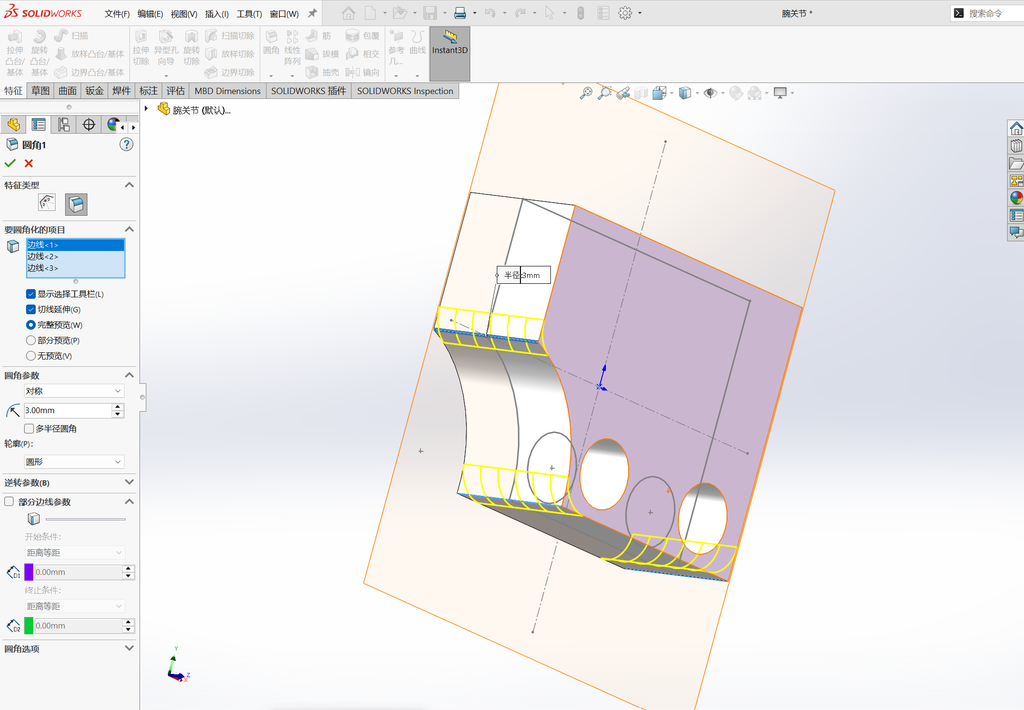
执行倒圆角,参数为3mm。
在如图所示的物体表面绘制草图。
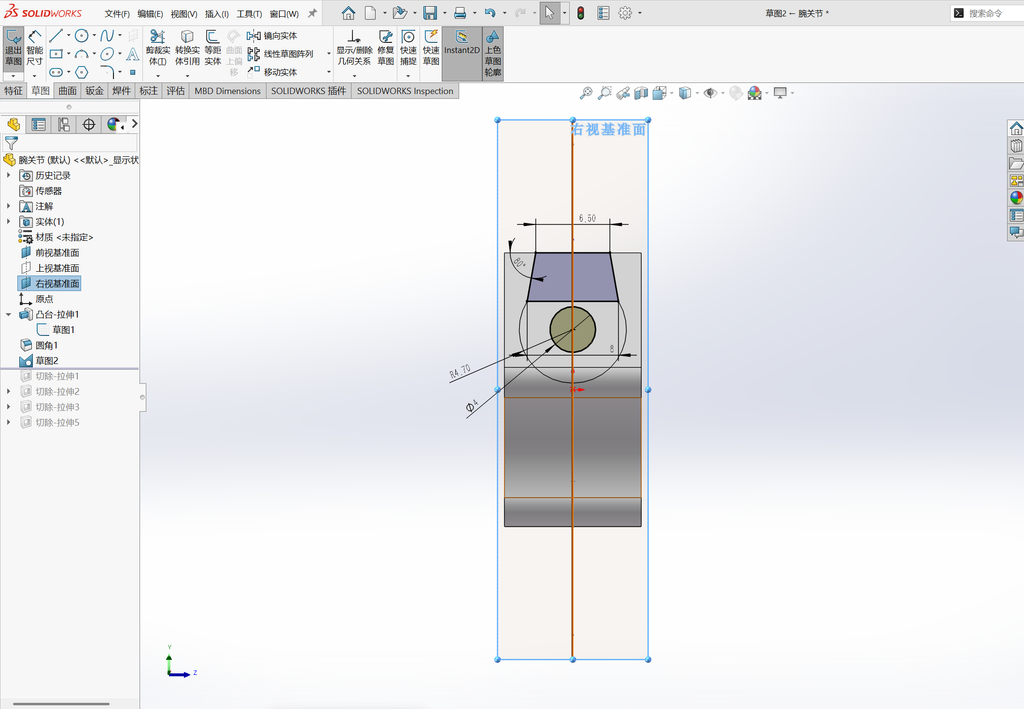
只选择圆形进行拉伸切除。完全贯穿切除。
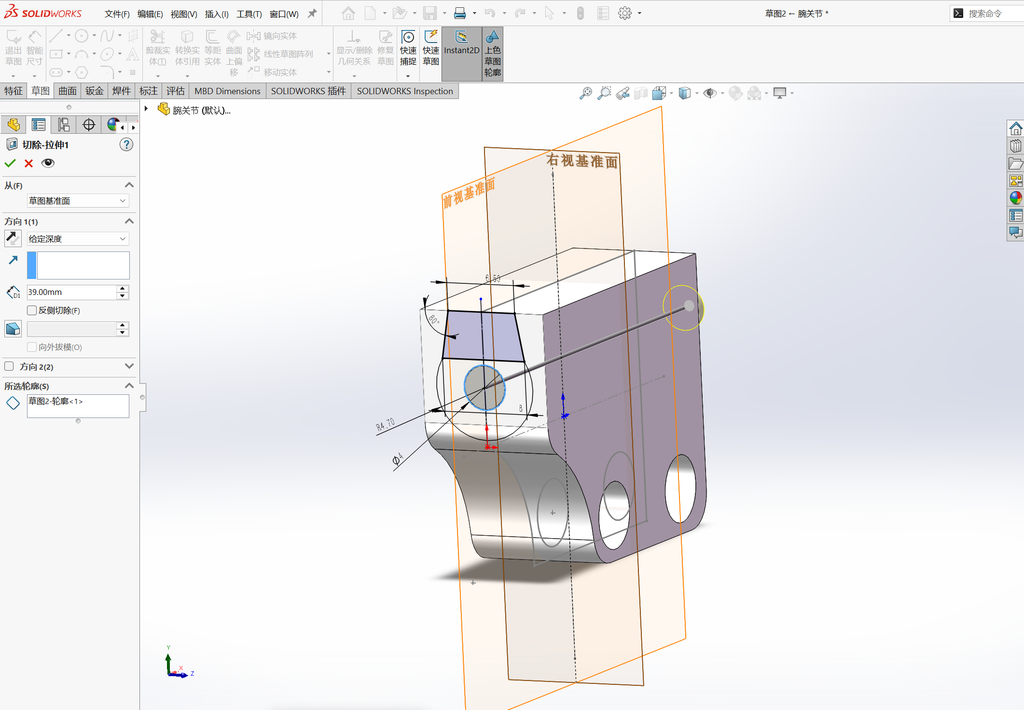
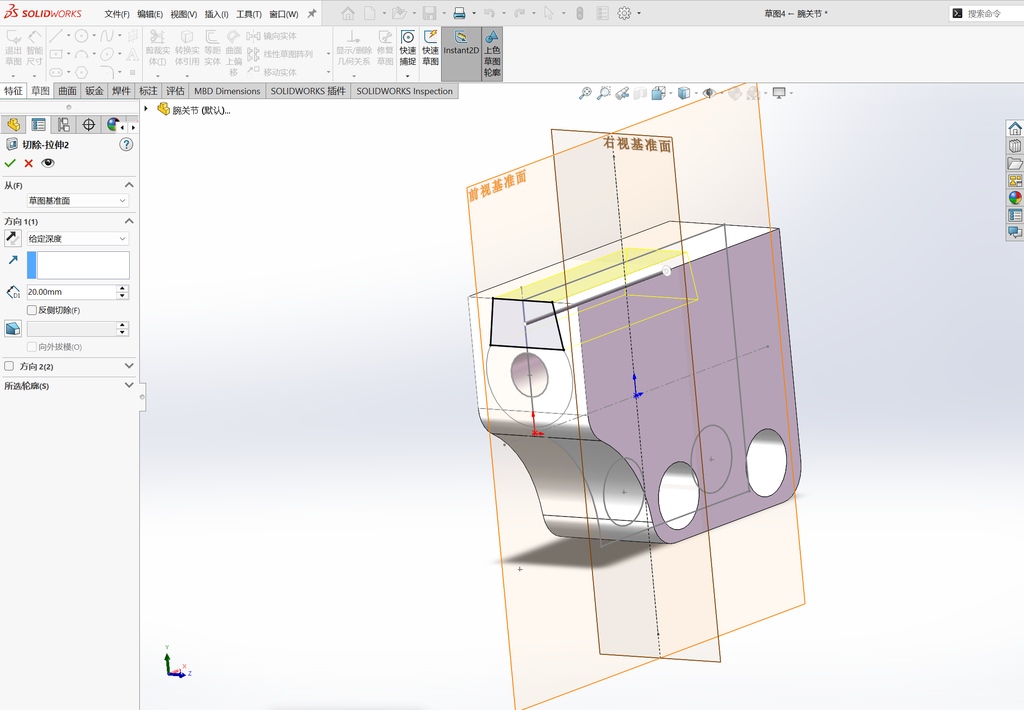
执行拉伸切除,这次选择草图的梯形部分,给定深度设置为20mm。
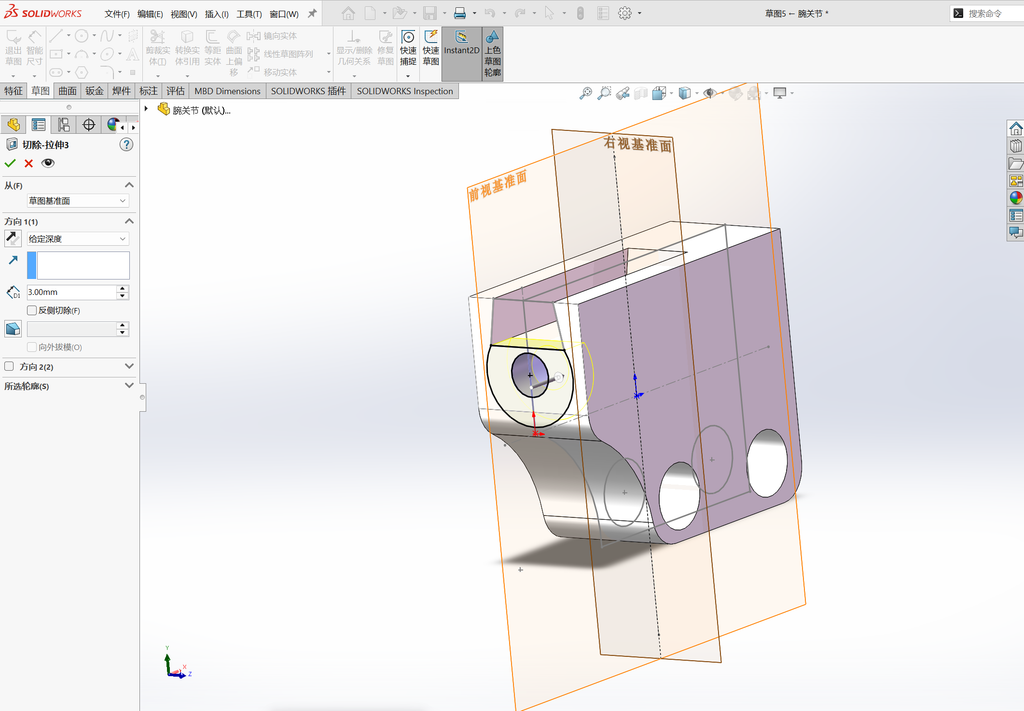
执行拉伸切除,选择大圆和小圆中间的区域,给定深度设置为3mm。
在图中的面上绘制草图,圆的半径为14mm。然后执行拉伸切除。
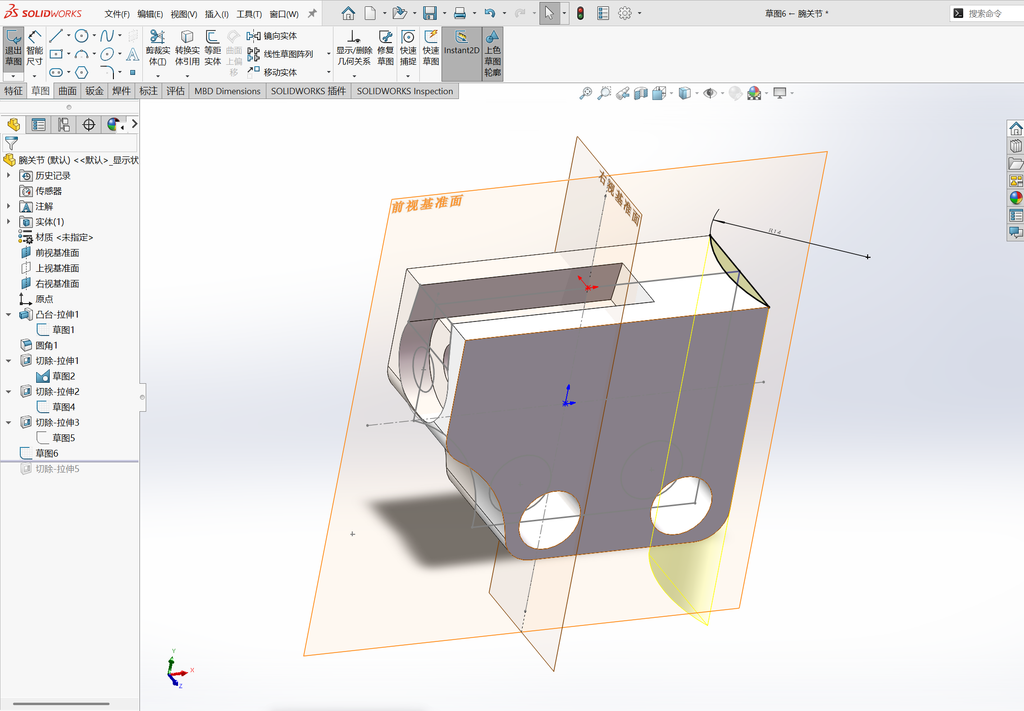
下面我们继续绘制下一个零件-固定销。在上视基准面绘制如图所示的草图。
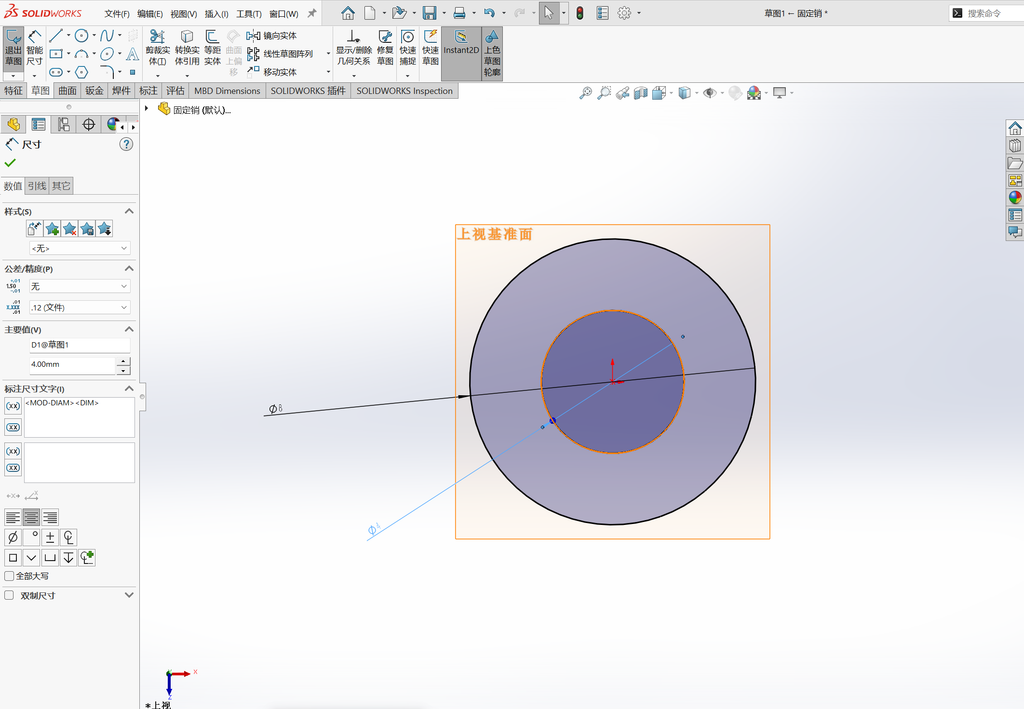
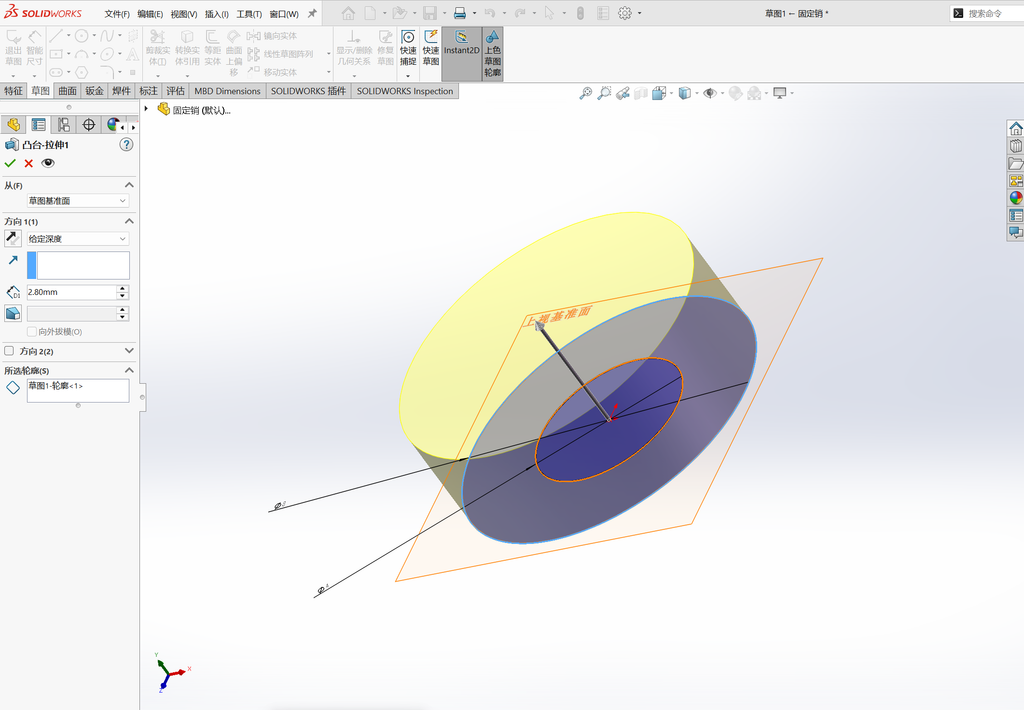
执行拉伸,参数设置为2.8mm。所选轮廓只选择最外面的大圆轮廓。
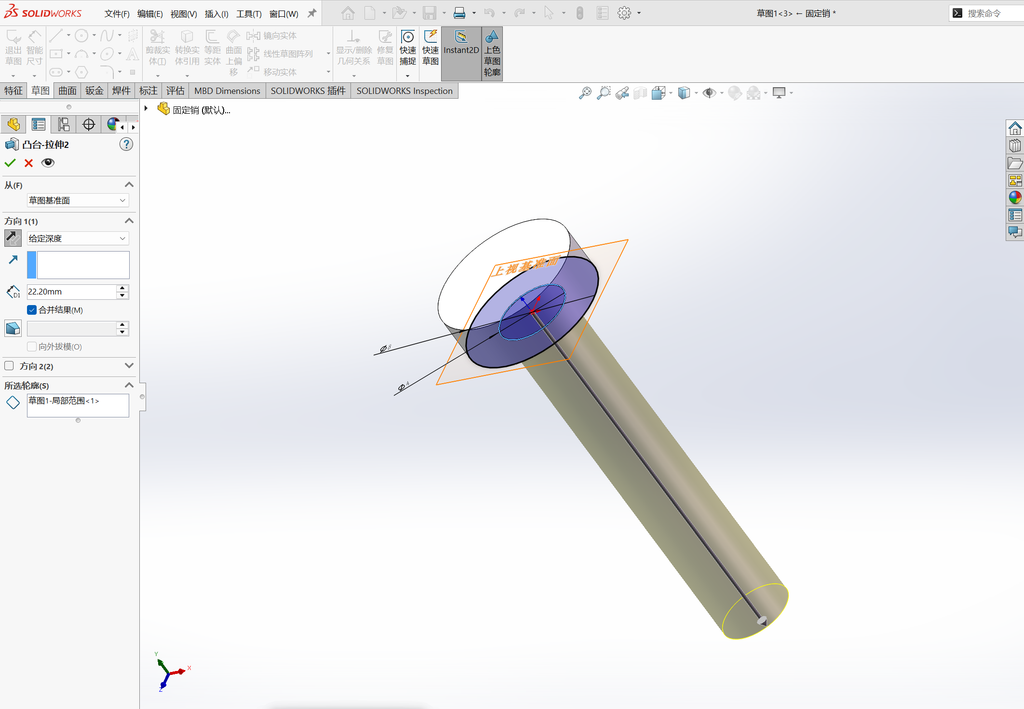
执行拉伸,对小圆进行拉伸,给定深度为22.2mm。
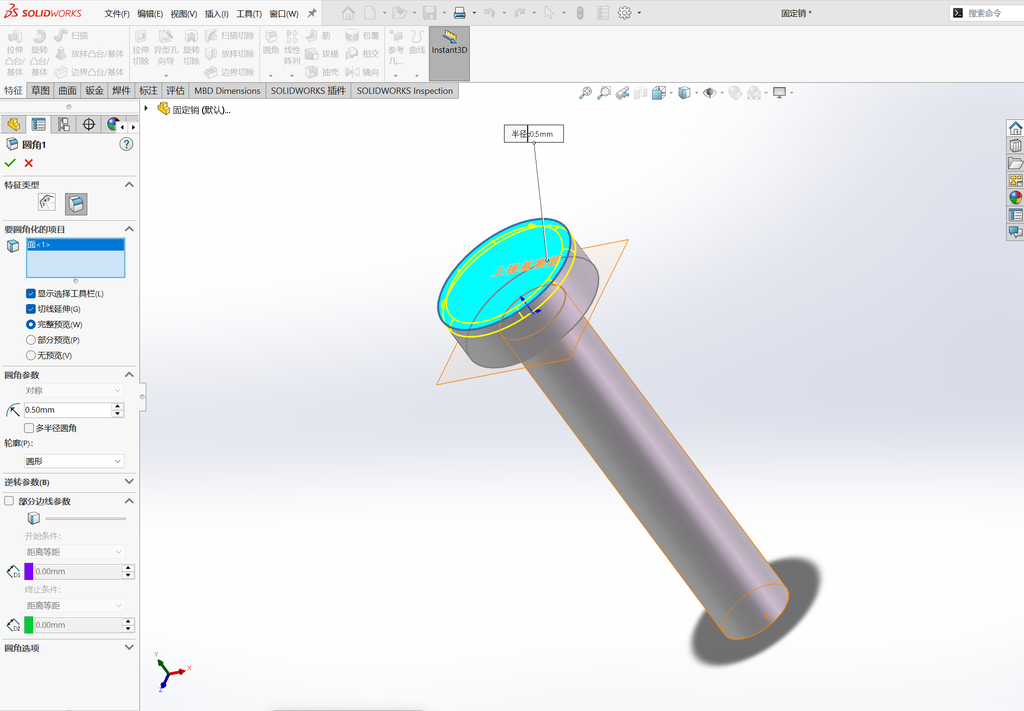
对图中所示的边缘进行倒角,参数为0.5mm。至此,我们所有的零件都绘制完成。
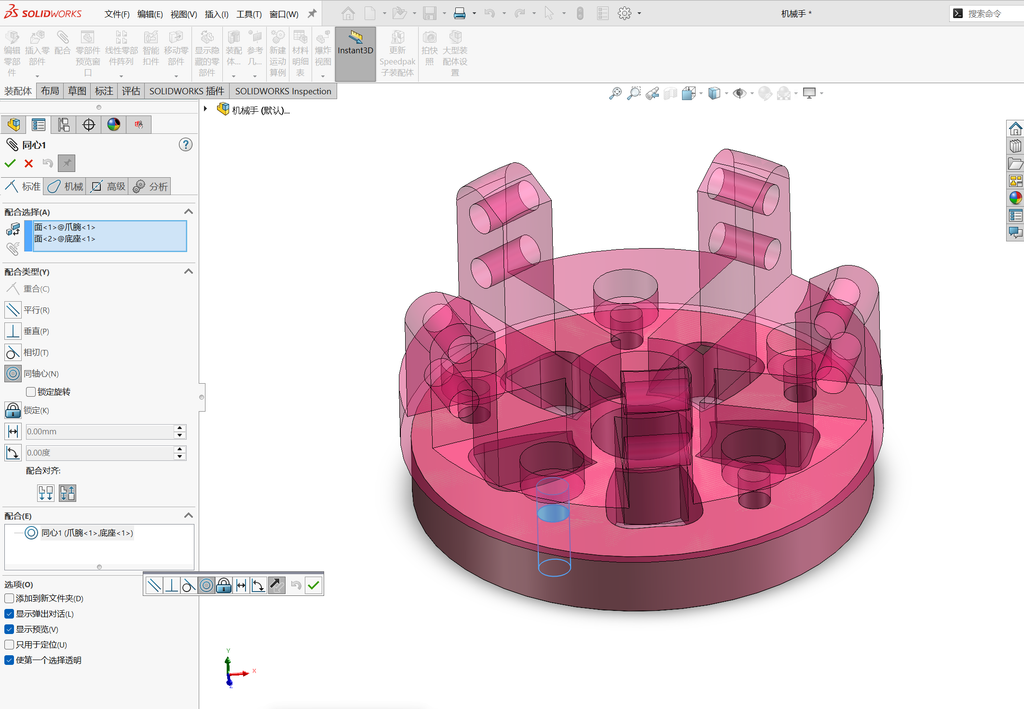
接下来我们来进行装配。导入爪腕和底座两个零件。将图中所示的两个零件上的孔设置同轴心约束。
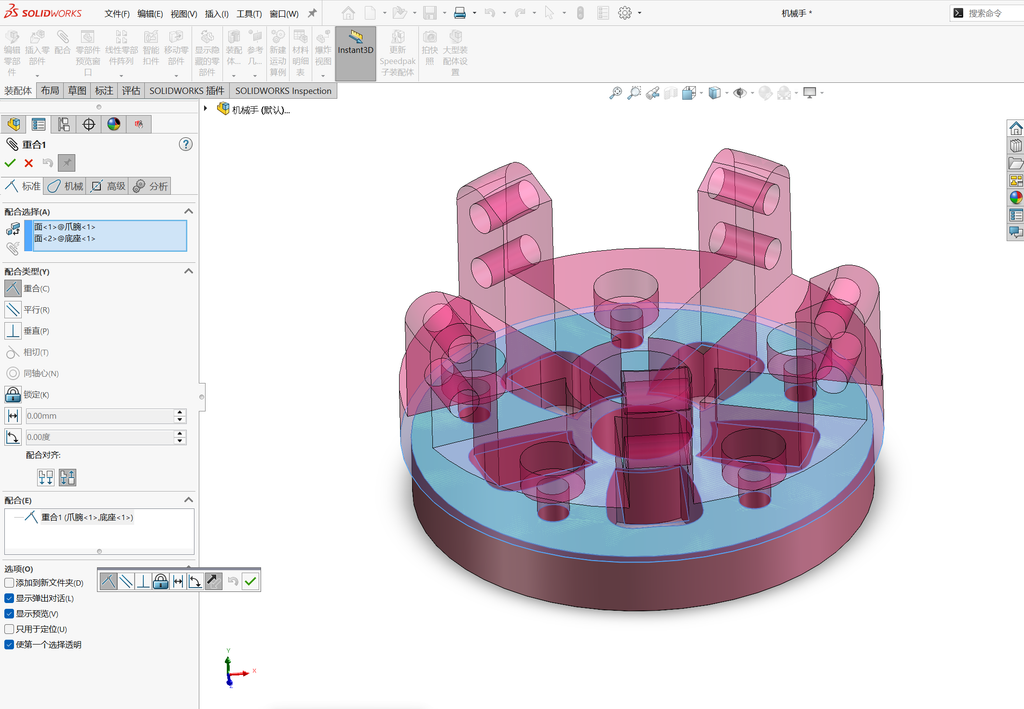
将底座上表面和·爪腕下表面设置重合关系。
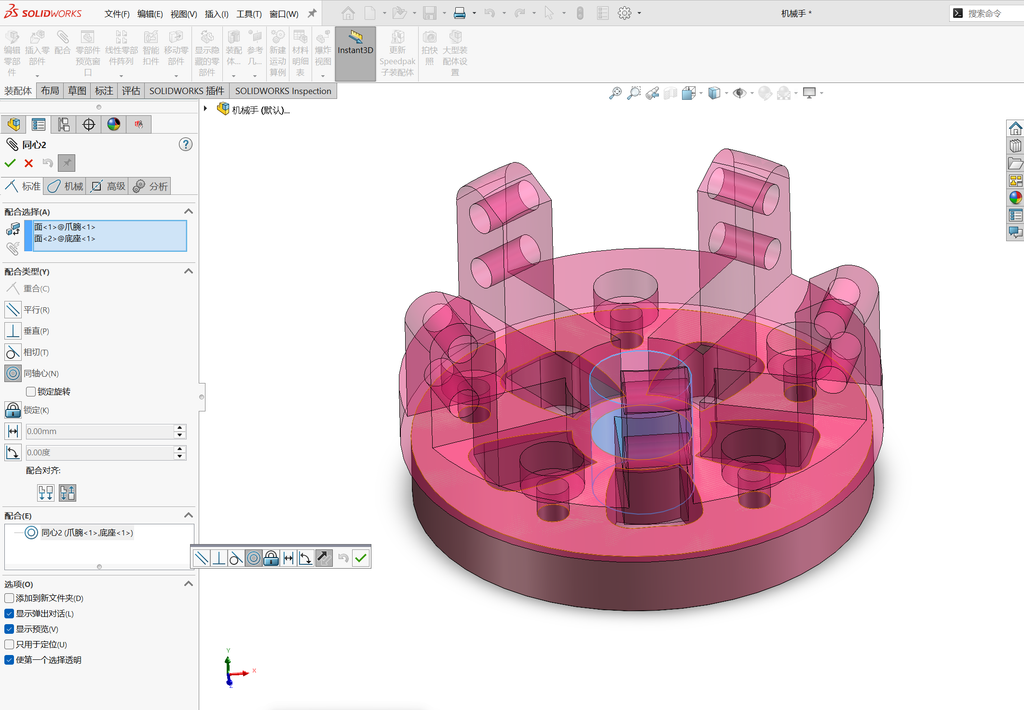
将两者中心圆柱孔设置同轴心。
导入定位销。将定位销与爪腕当定位销的槽设置重合约束。
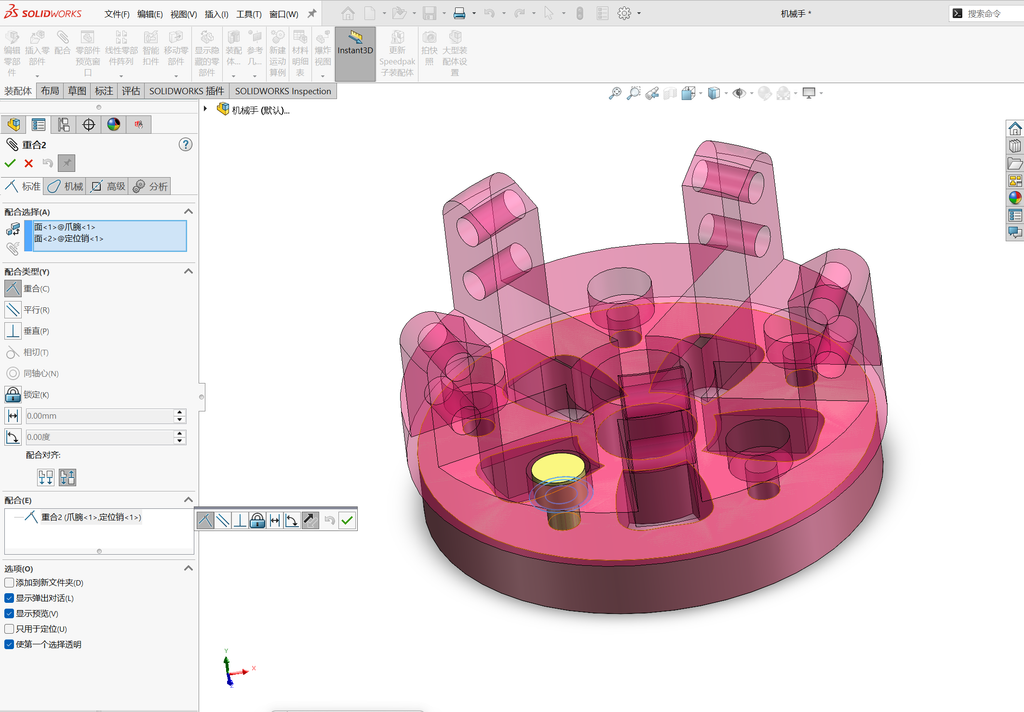
继续添加同心约束。
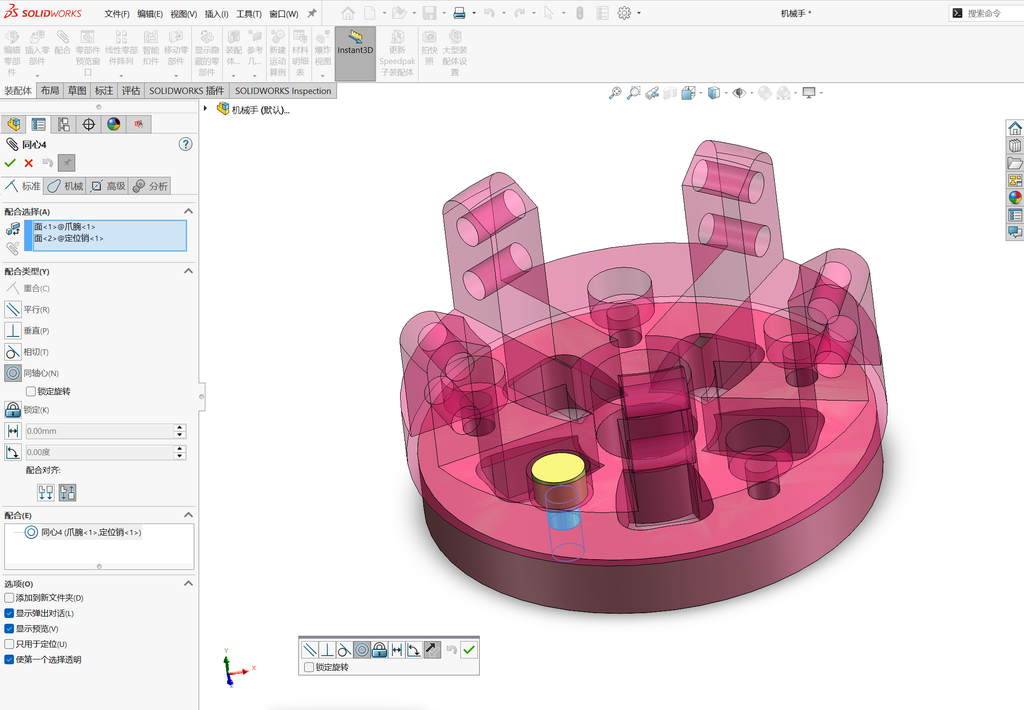
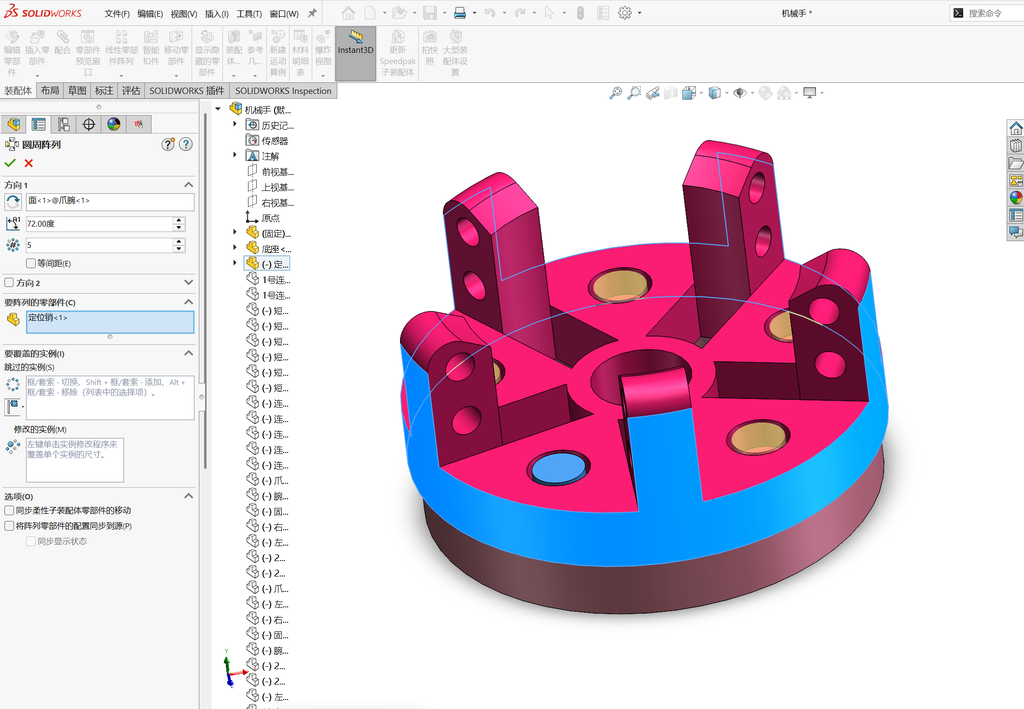
执行圆周阵列,对定位销进行阵列,角度为72度,数量为5。
导入一号连接件。将一号连接件的侧面和爪腕的侧面设置重合约束。
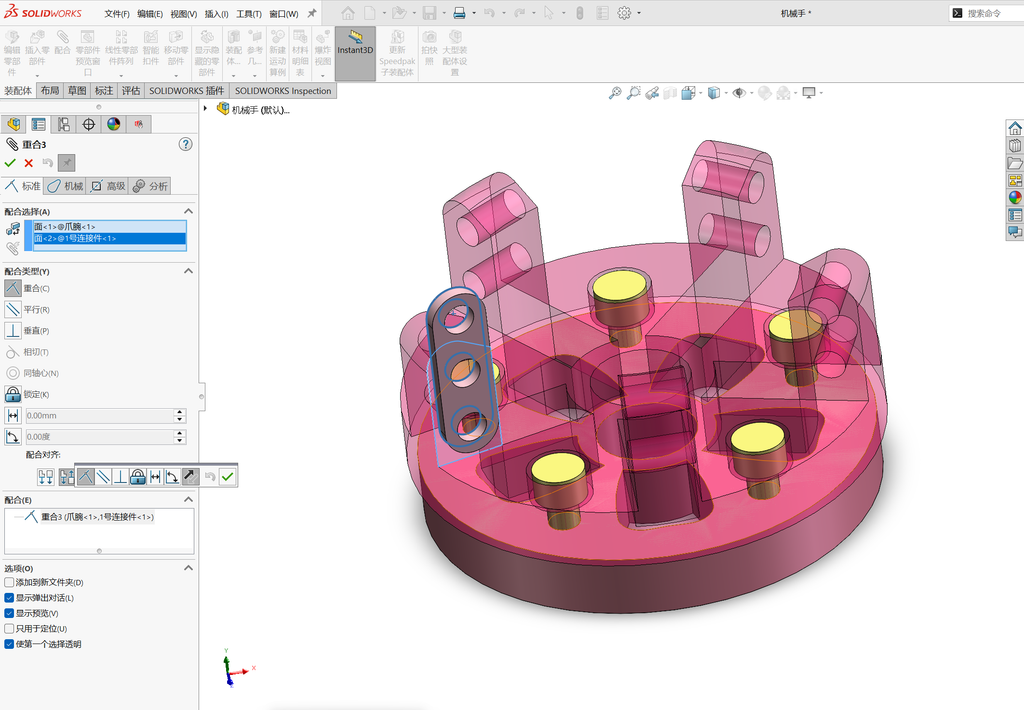
向两者的孔添加同轴心约束。
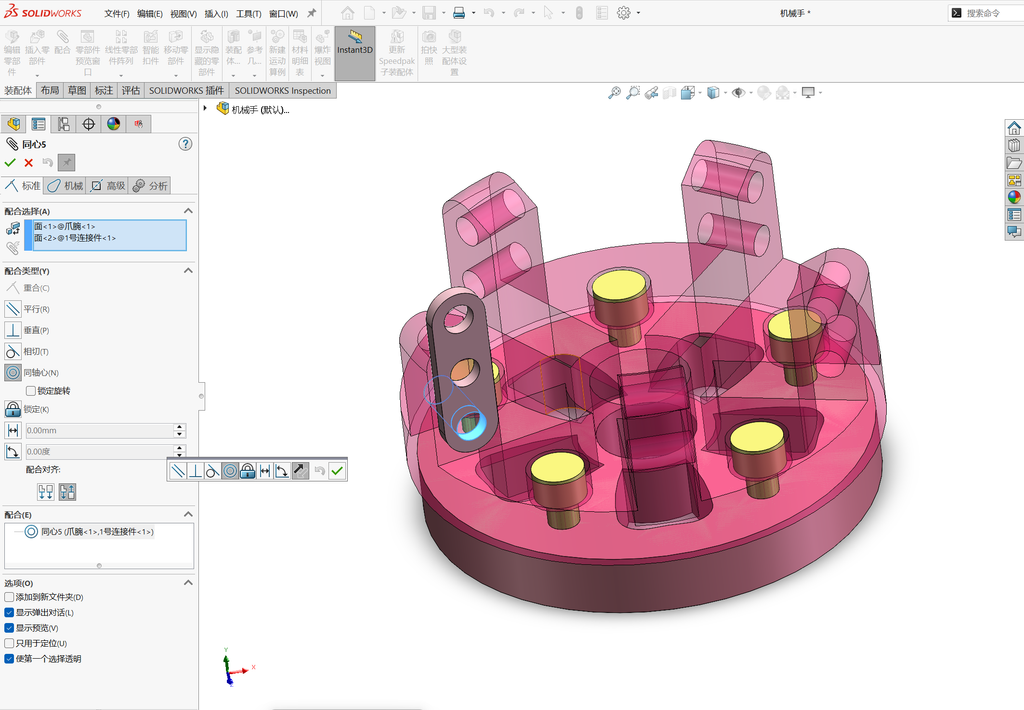
继续添加另一个孔的同轴心约束。
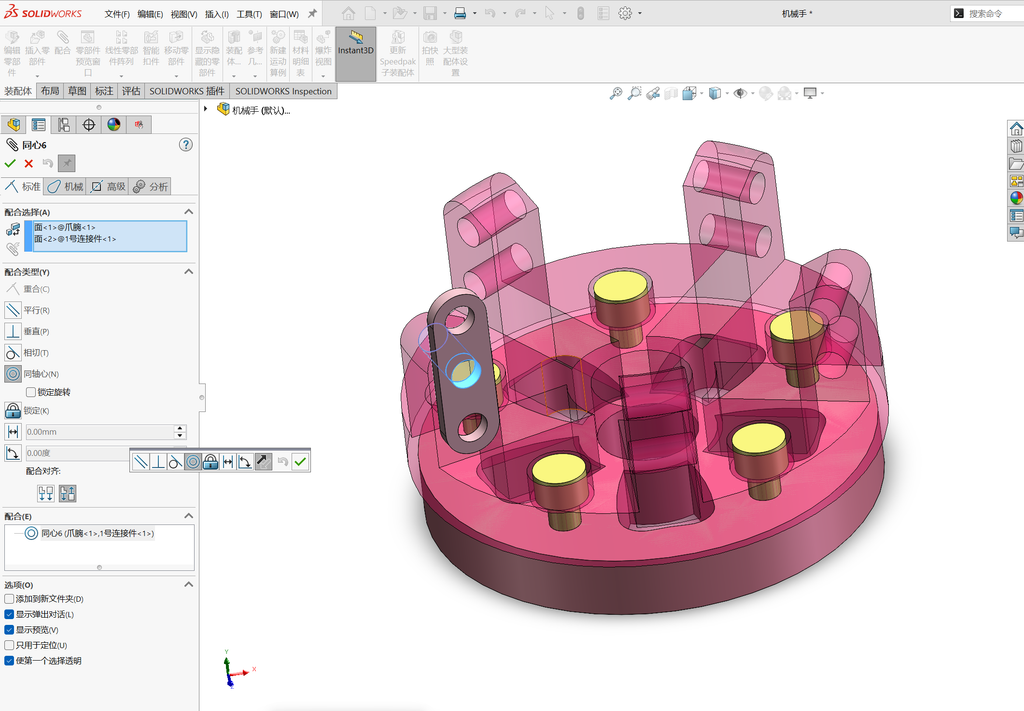
ctrl+c,ctrl+v复制一号连接件。将复制出来的件和爪腕之间同样添加刚刚的配合关系。
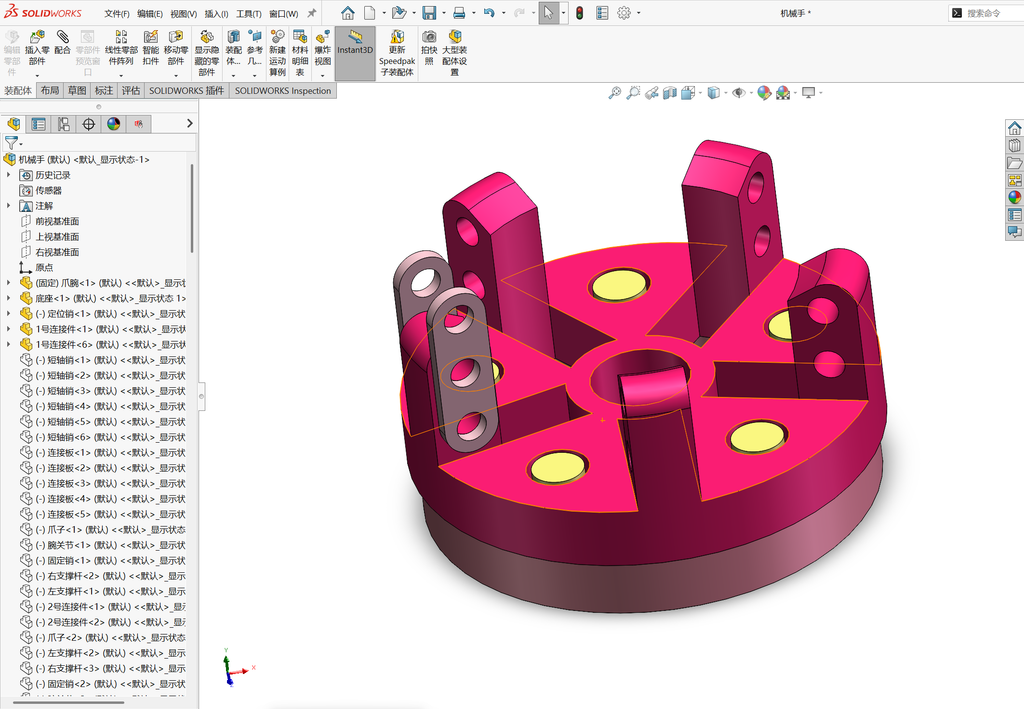
将最一开始的一号连接件进行圆周阵列。数量为5。
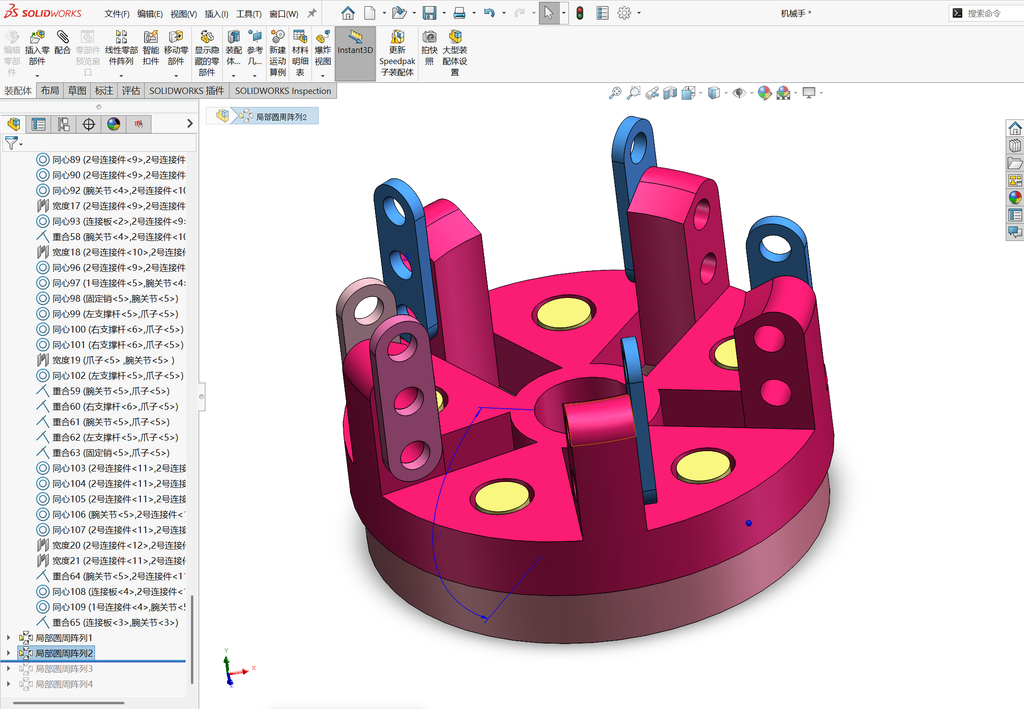
将刚刚复制的哪个一号连接件也进行圆周阵列,数量为5。
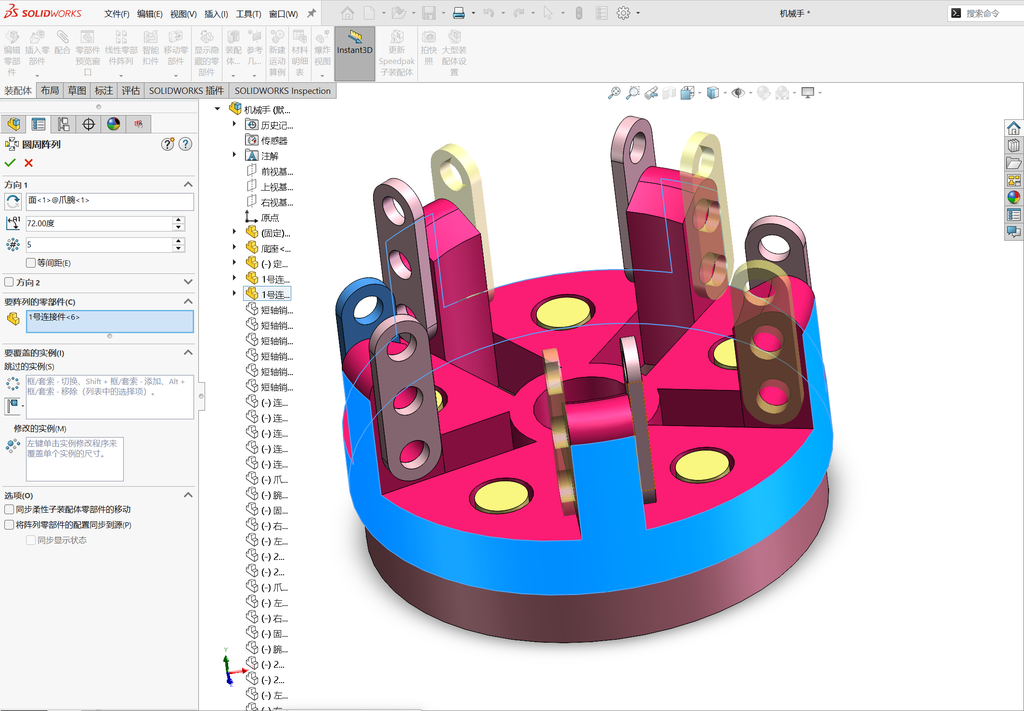
导入短轴销这个零件。然后将短轴销与一号连接件的孔设置同轴心约束。
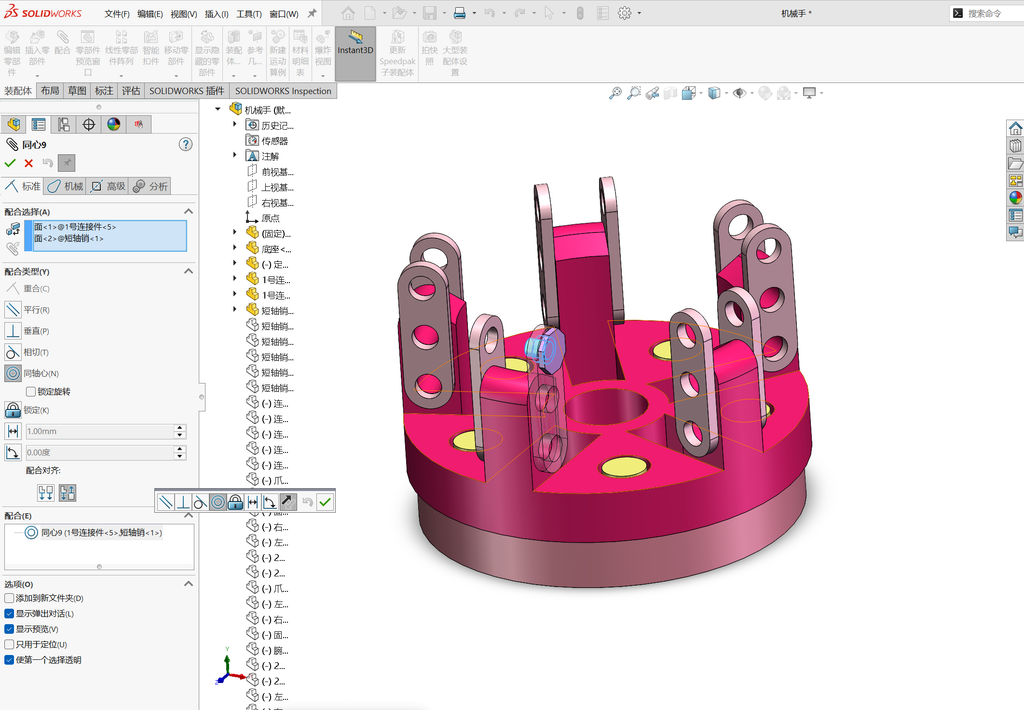
接着设置重合约束。
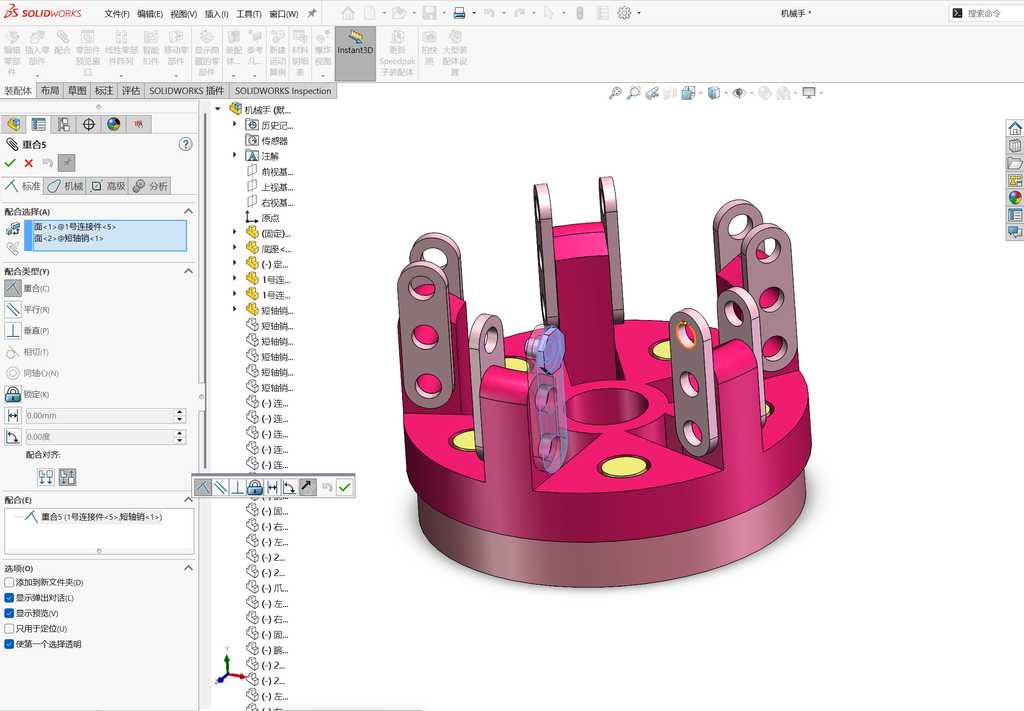
将短轴销的上边界与上市基准面添加平行约束。
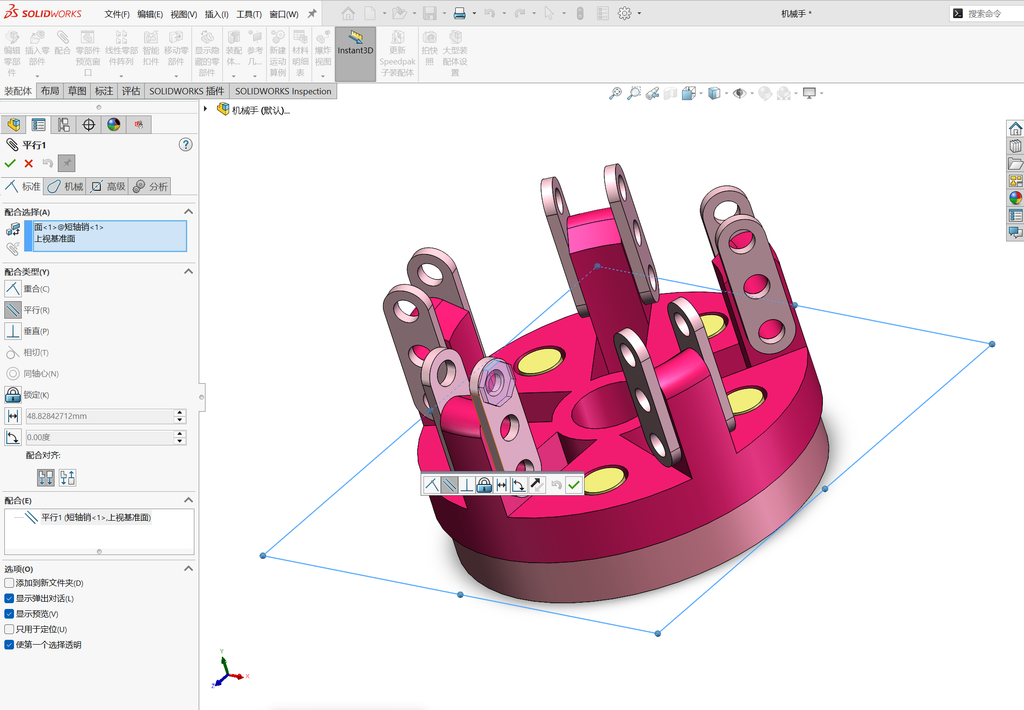
将短轴销复制出5份,然后将剩余5个短轴销分别添加与刚刚相同的约束,分别定位到如图所示的孔位中。
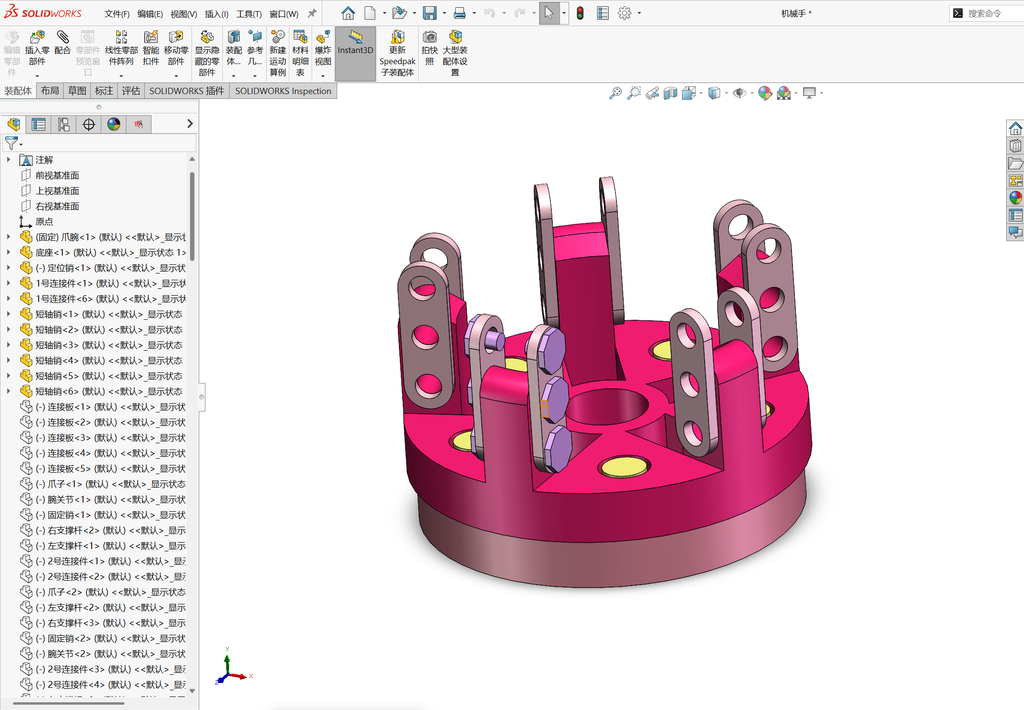
将6个短轴销执行圆周阵列,角度为72度,数量为5个。
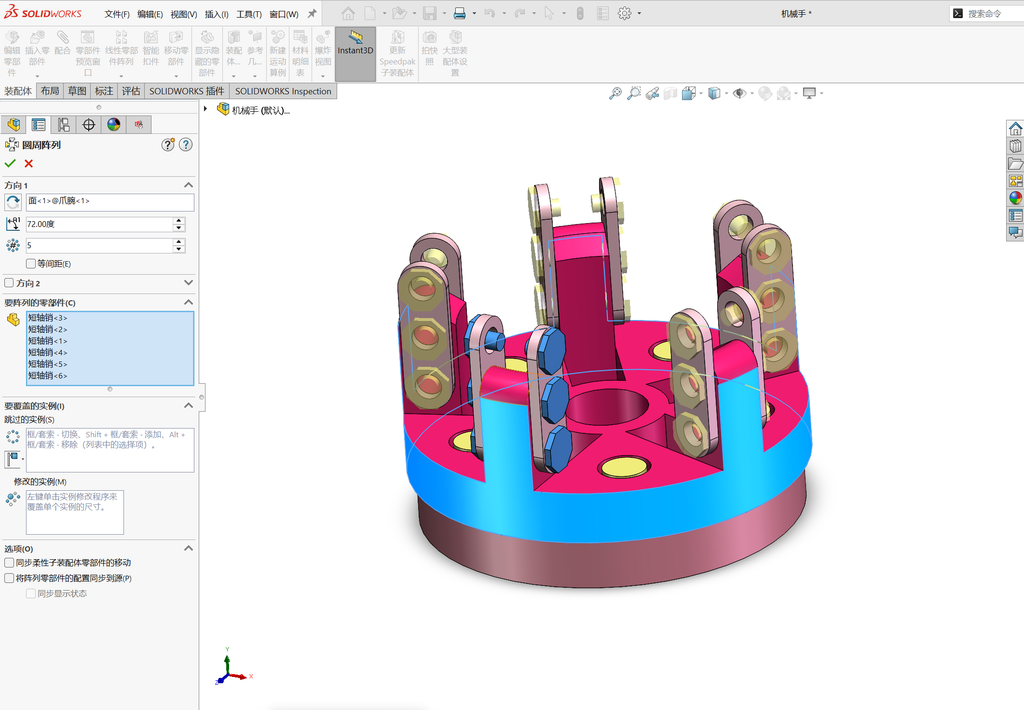
导入一个零件-连接板。将图中的连接板的面与爪腕的面设置同轴心约束。
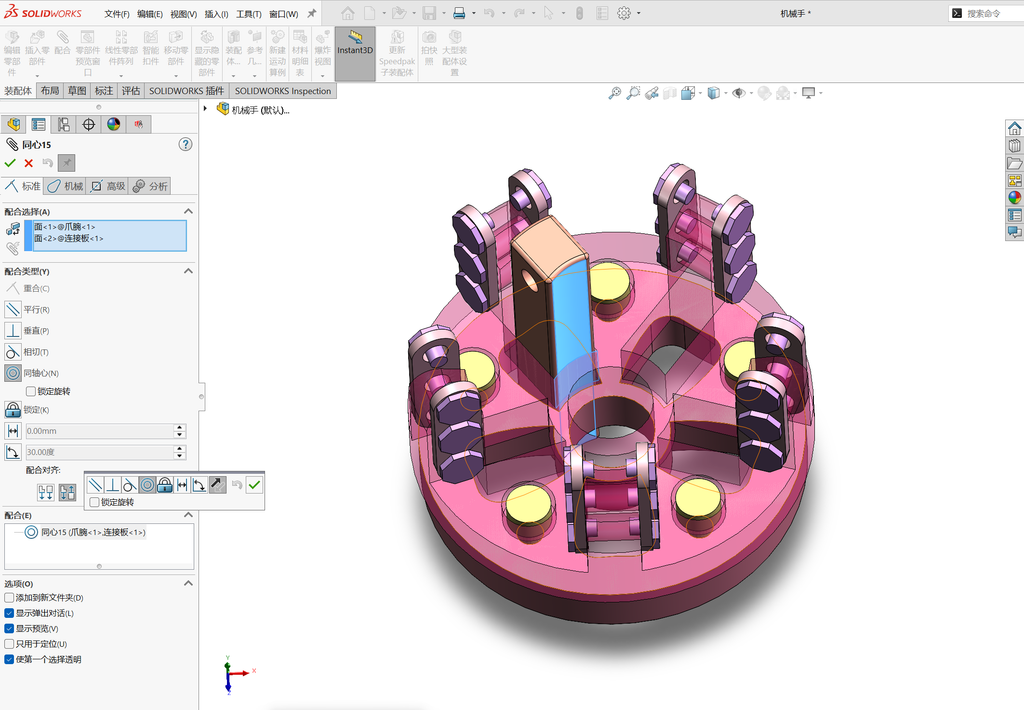
接着添加高级配合中的宽度约束,分别选择连接板的两个面和爪腕的两个面。
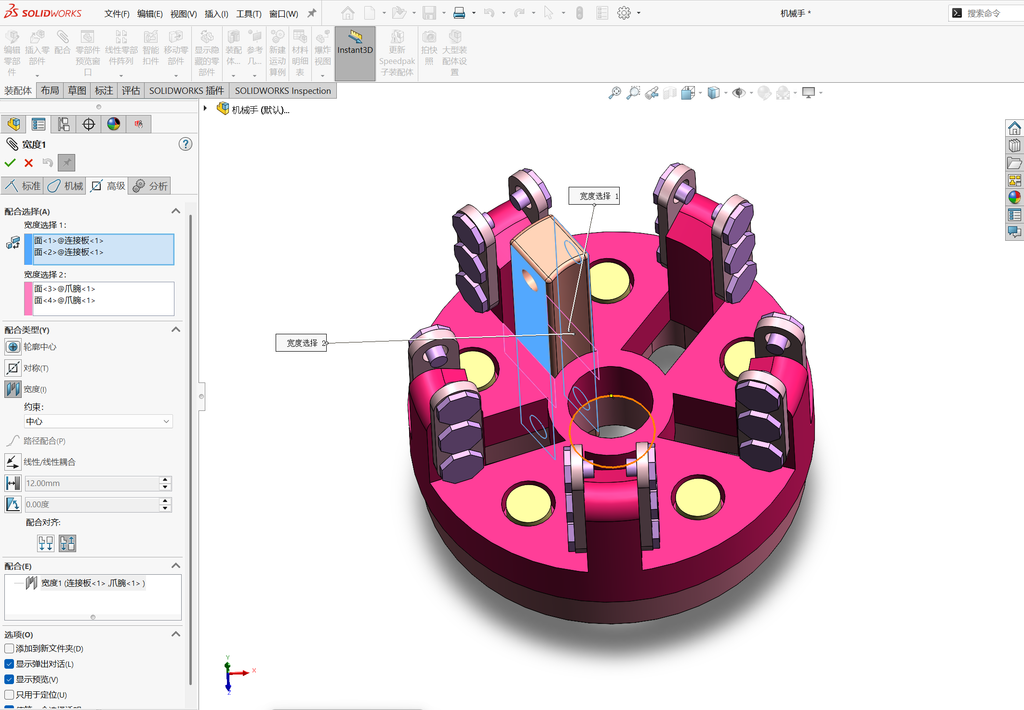
将连接板复制出来4个,然后对剩下4个连接板添加和刚刚相同的约束,分别放到爪腕的剩余的4个槽内。
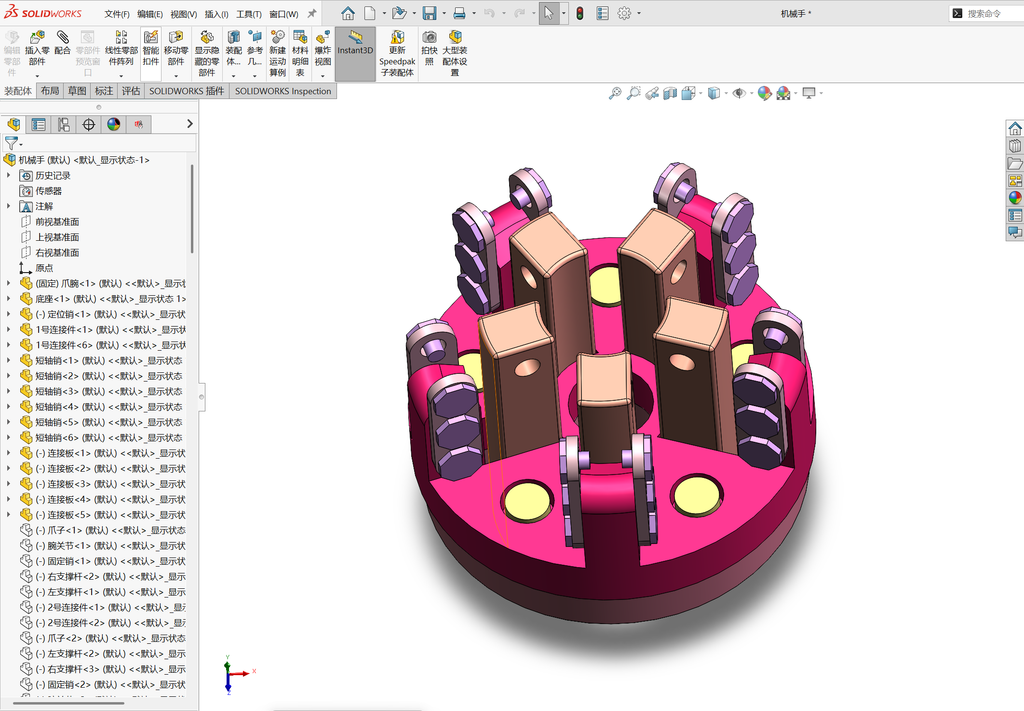
导入一个零件-爪子。
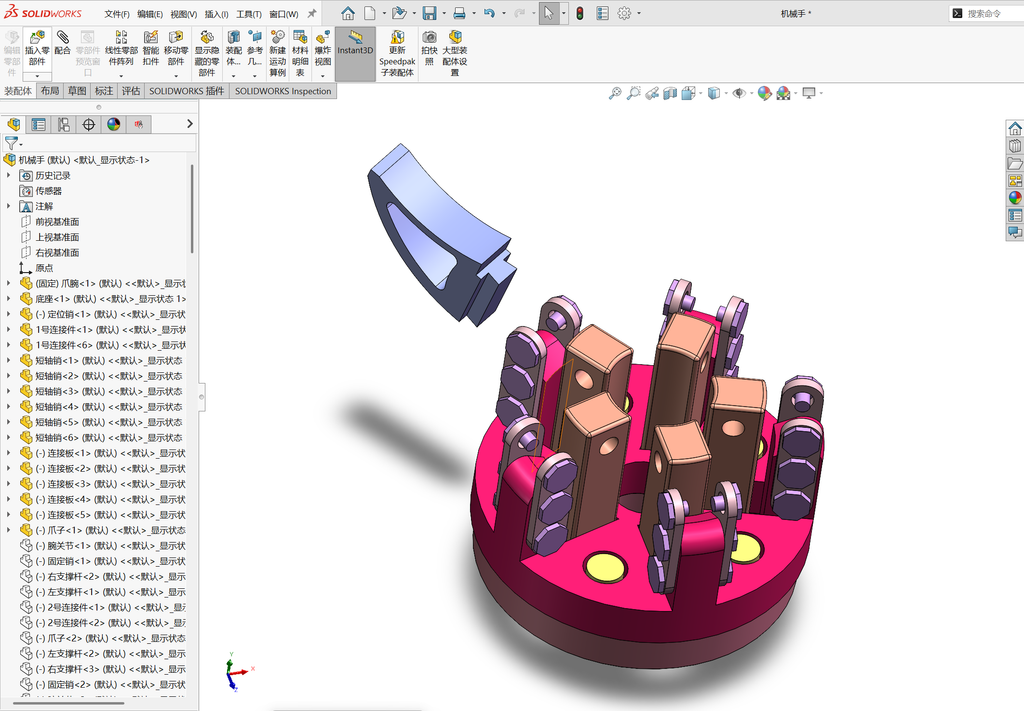
再导入一个零件-腕关节。将爪子的面和腕关节的面设置重合约束。
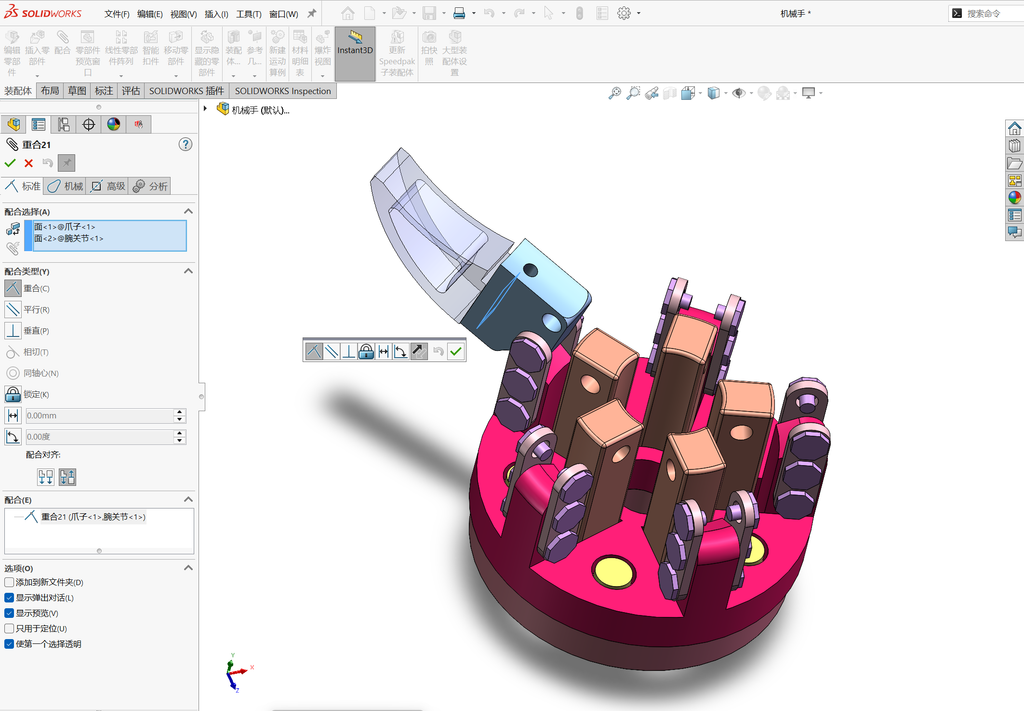
继续按照图中所示的面添加重合约束。
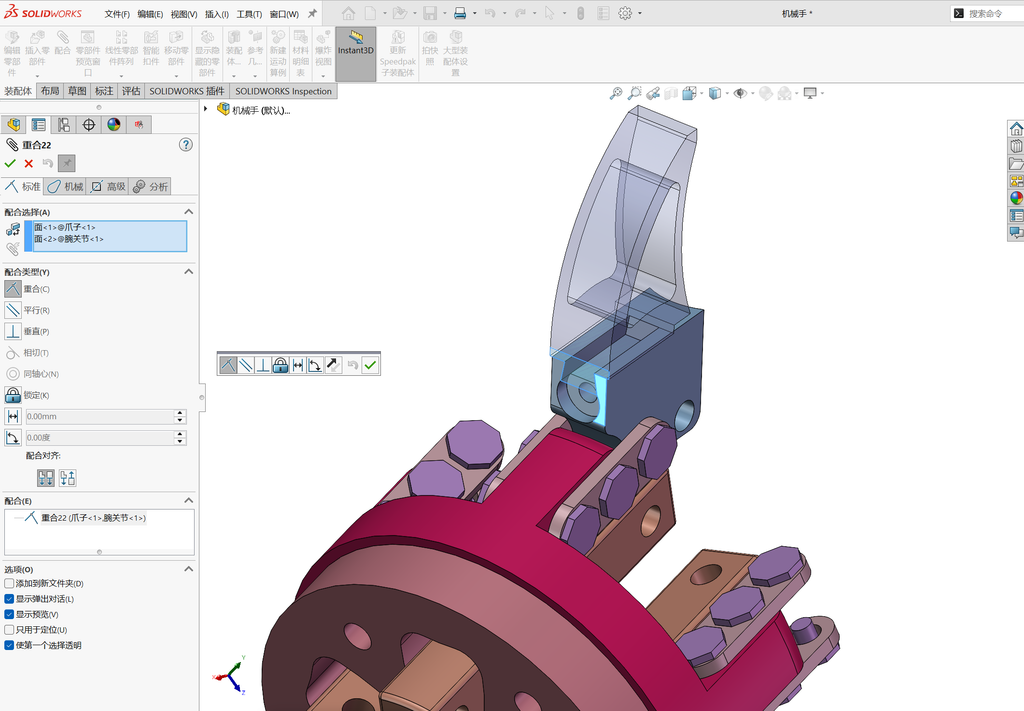
将爪子和两个面和腕关节的两个面添加宽度约束。
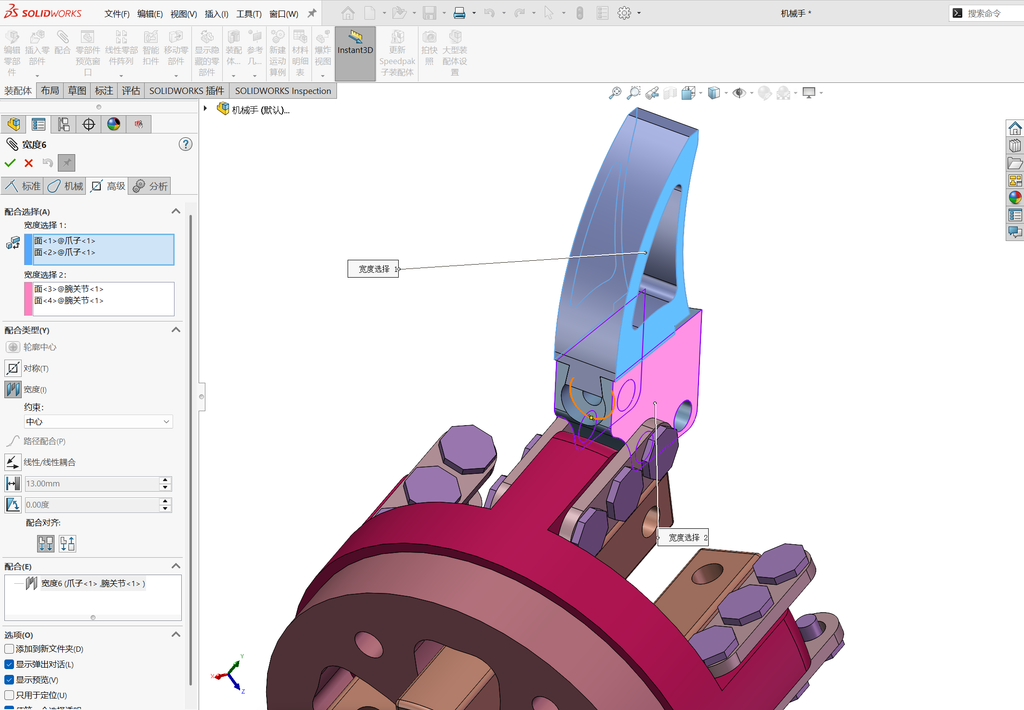
导入一个零件-固定销。将固定销的面和腕关节的面设置同轴心约束。
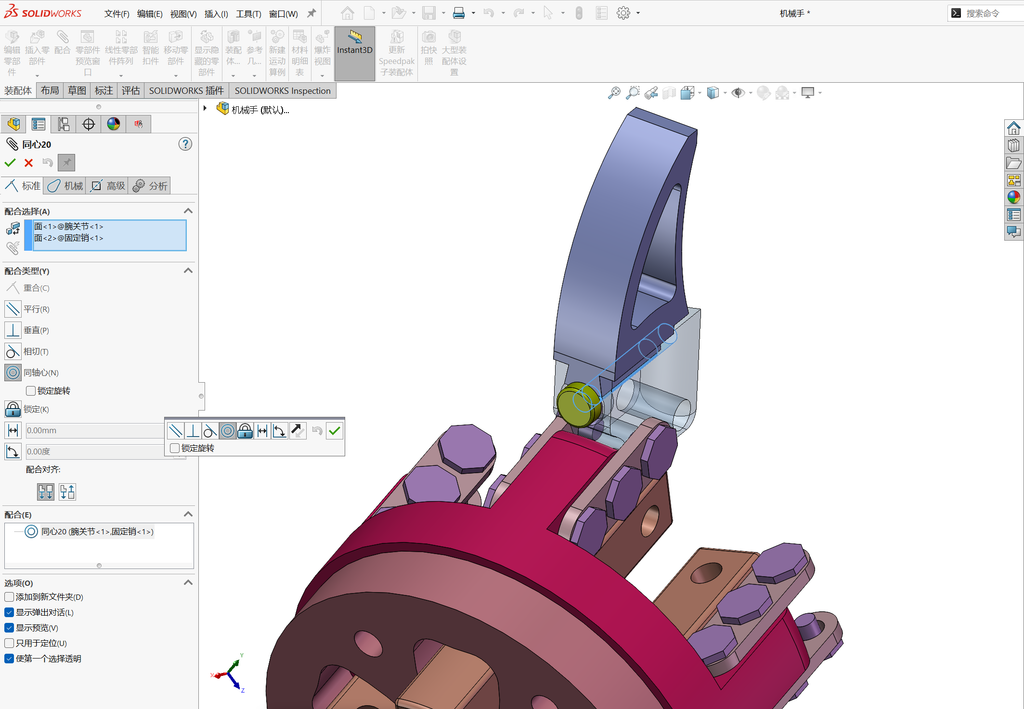
将固定销和爪子的面设置重合约束。
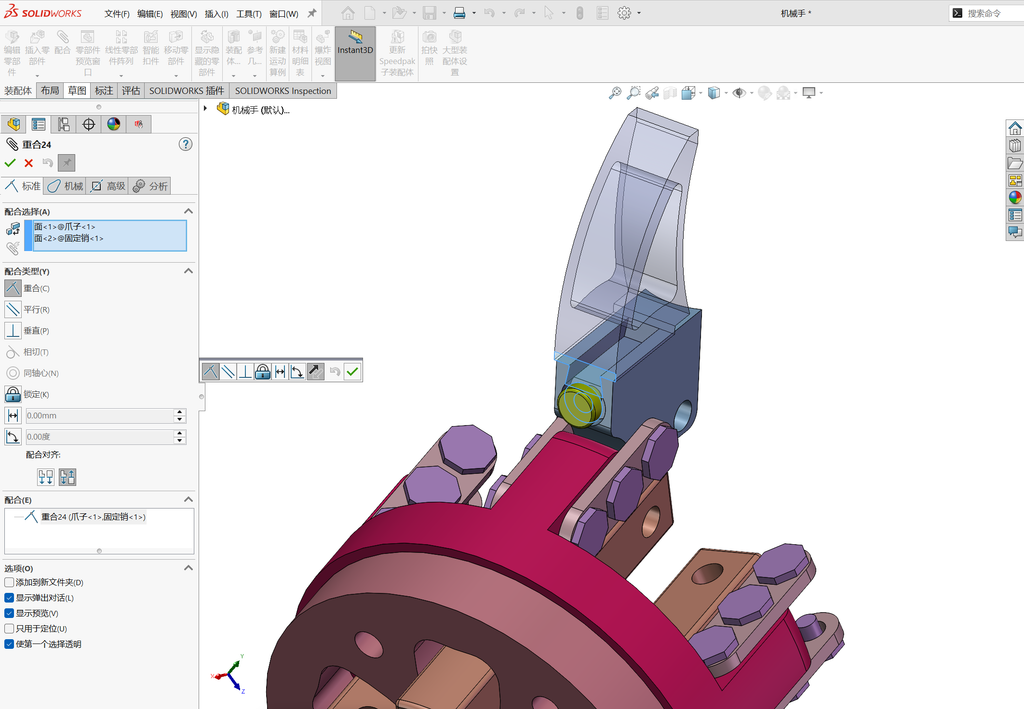
导入右支撑件,将右支撑面的圆角和爪子的圆角设置同轴心约束。
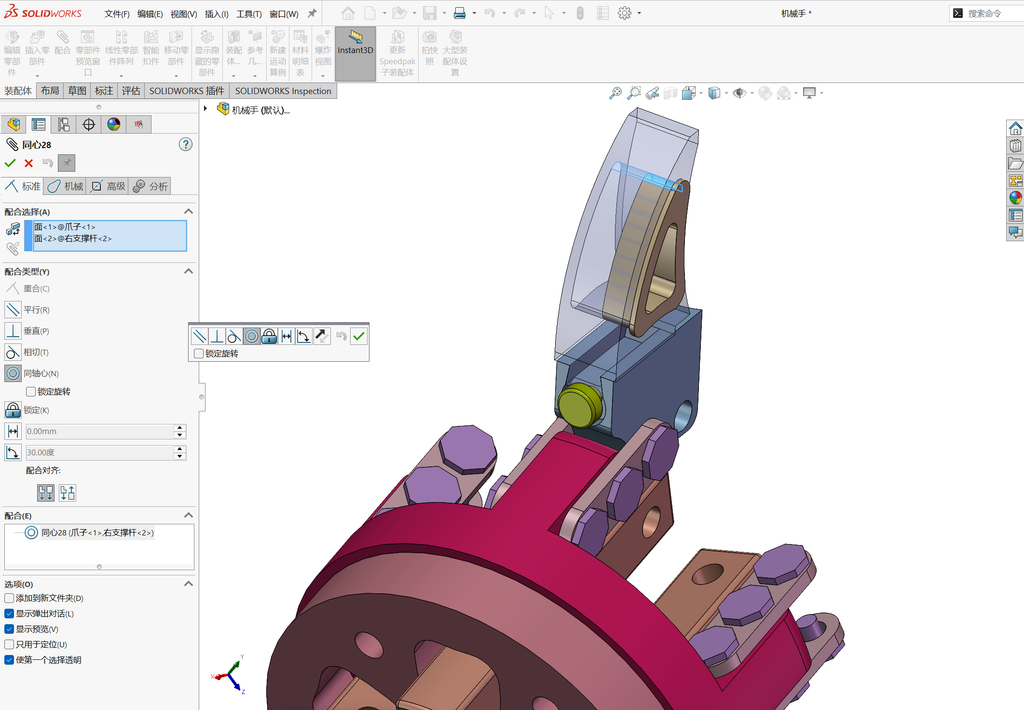
将两者再天界重合约束。
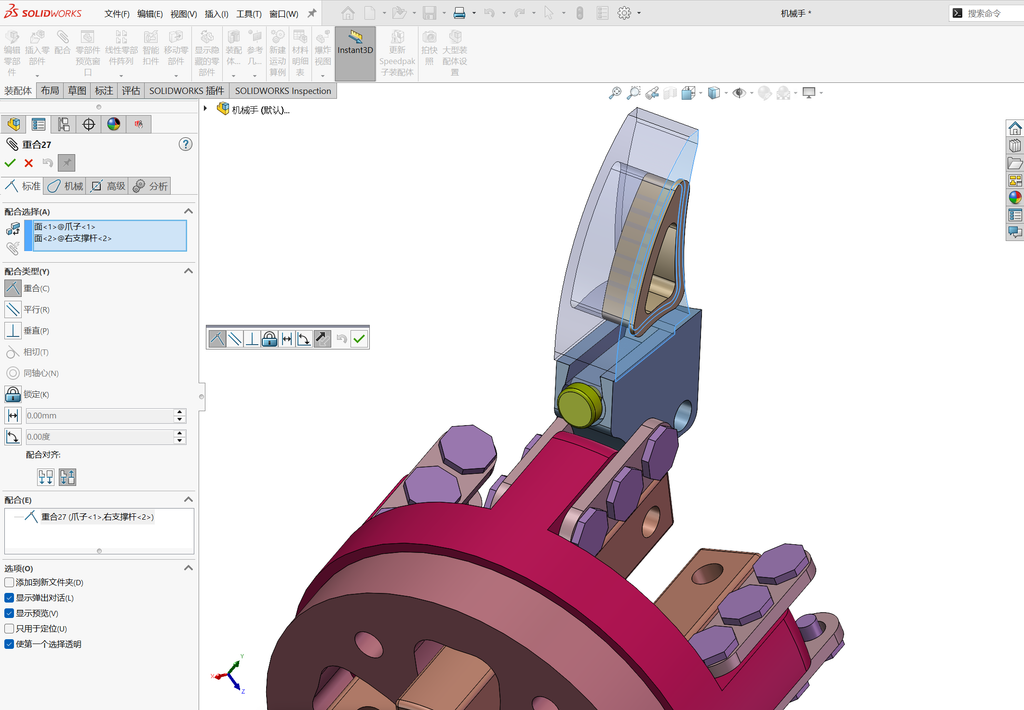
继续添加同轴心约束。
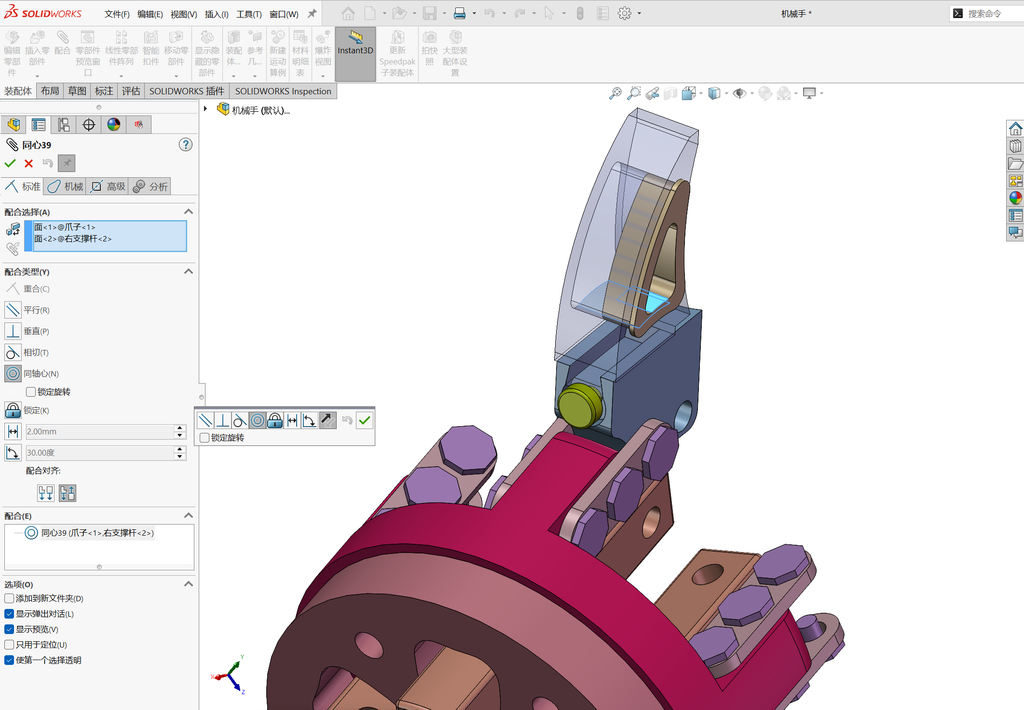
导入左支撑件,然后将刚刚设置右支撑件一样设置左支撑件和爪子之间的约束。
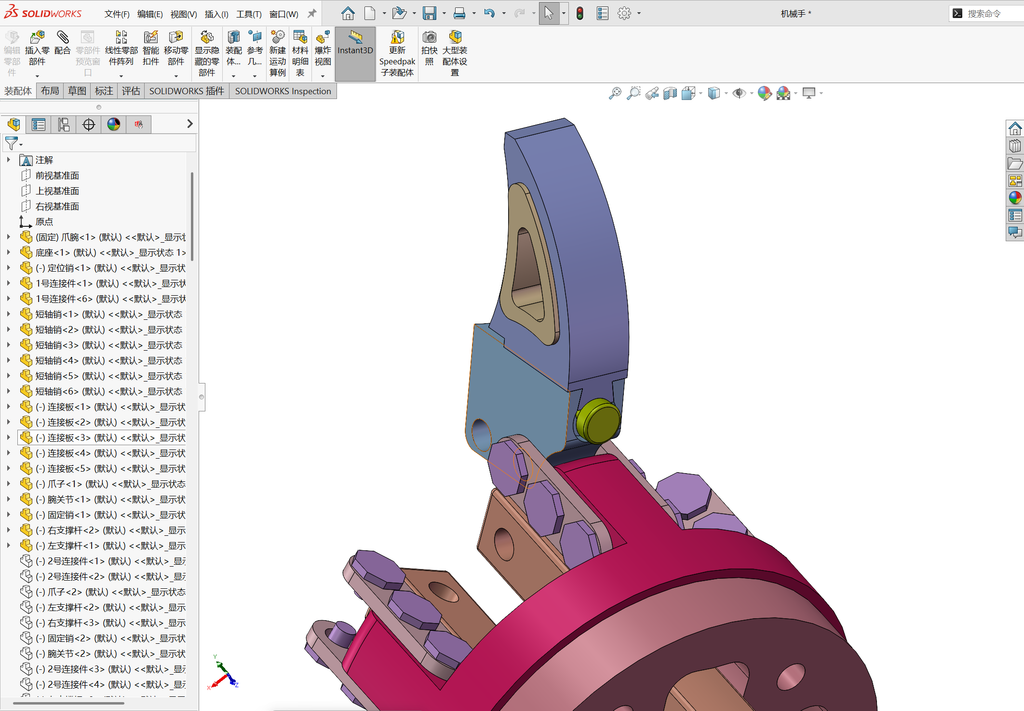
导入2号连接件。设置2号连接件的孔和腕关节的孔同轴心的约束。
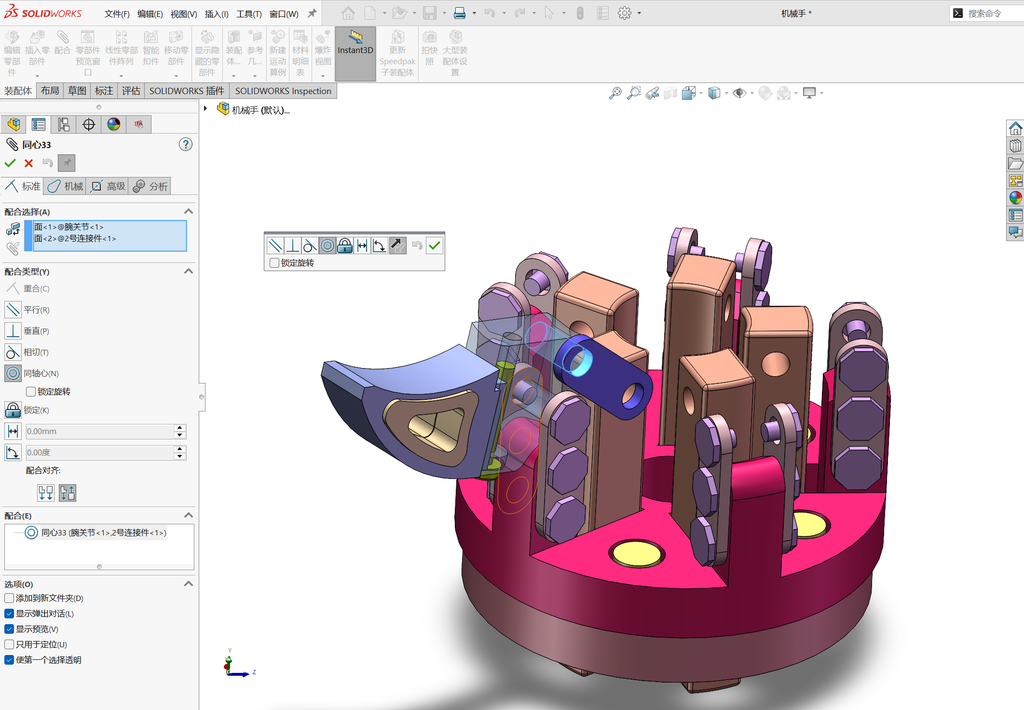
复制一个2号连接件,然后将第一个2号连接件和复制出来的2号连接件的孔设置同轴心约束。
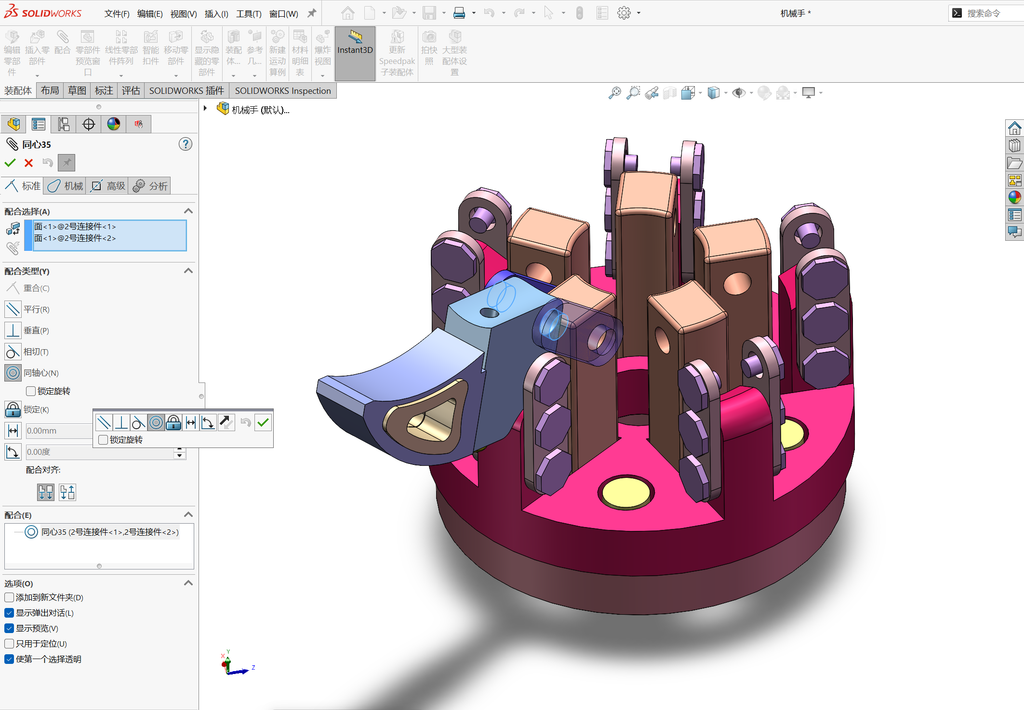
将第一个2号连接件,复制出来的2号连接件,腕关节的两个面添加宽度配合。
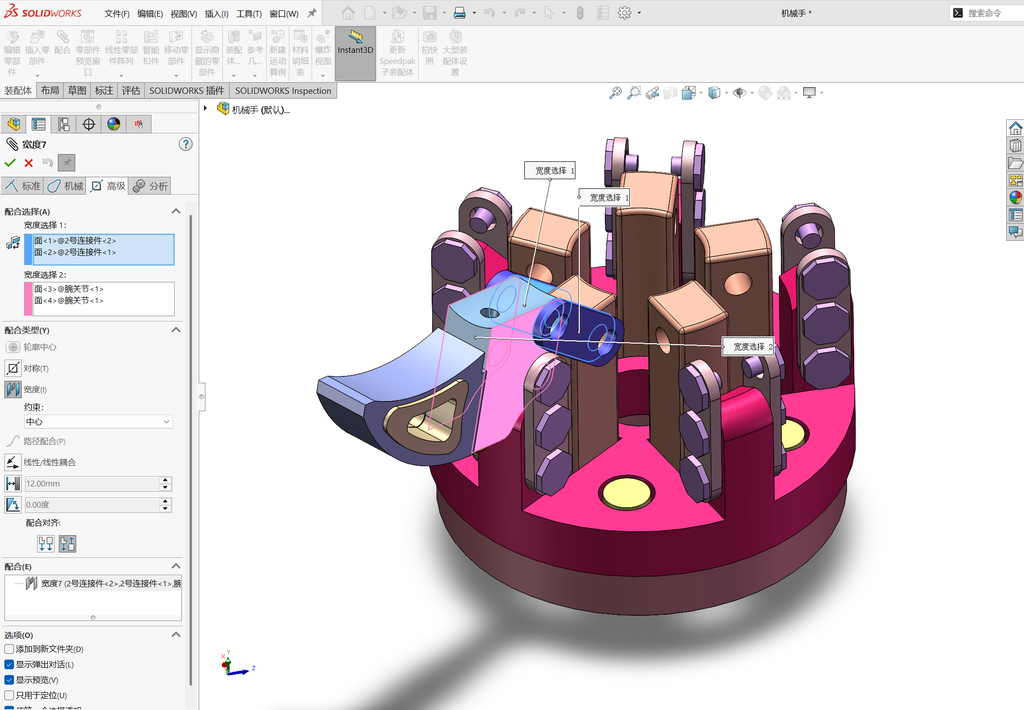
将2号连接件的另一个孔和复制出来的2号连接件的另一个孔设置同轴心约束。
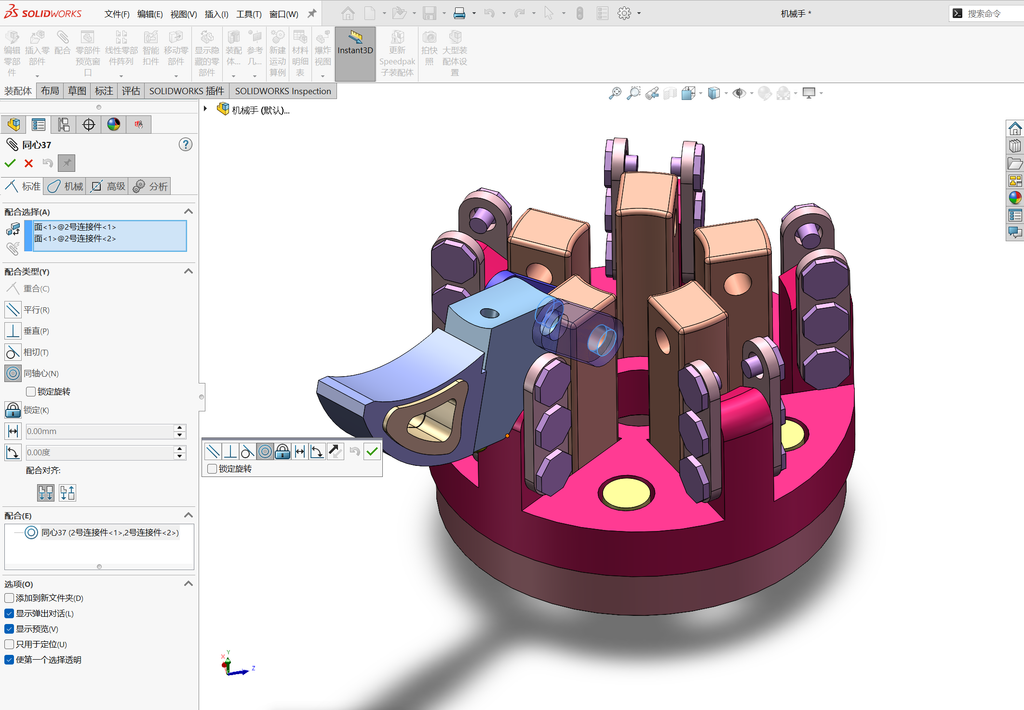
将2号连接件和连接板的孔设置同轴心约束。
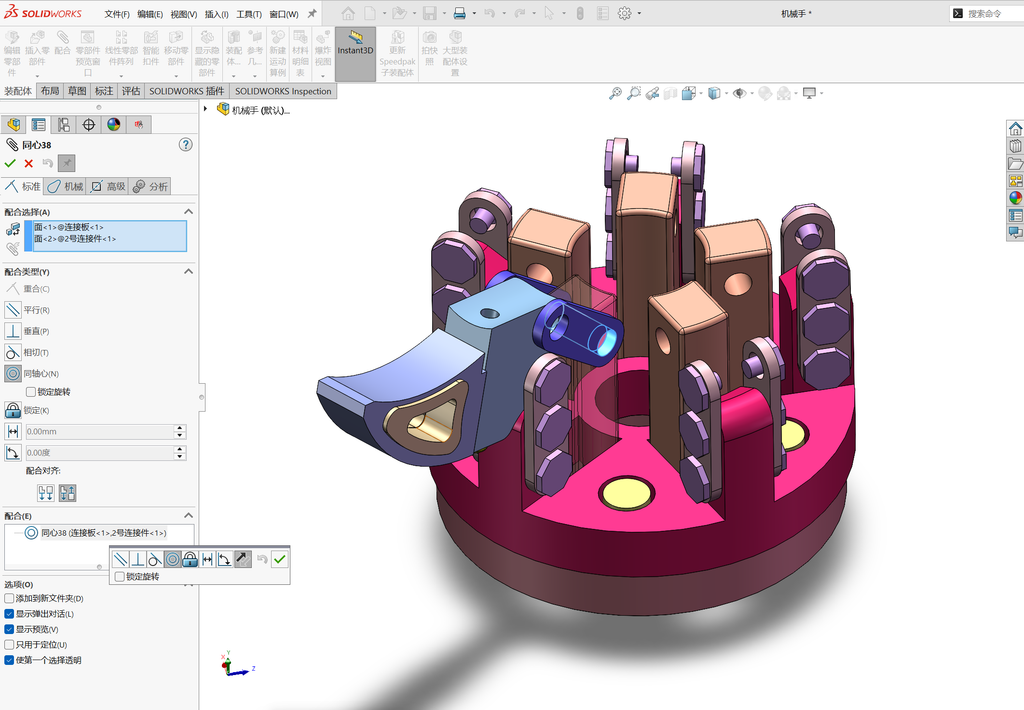
将2号连接件和连接板的面设置重合约束。
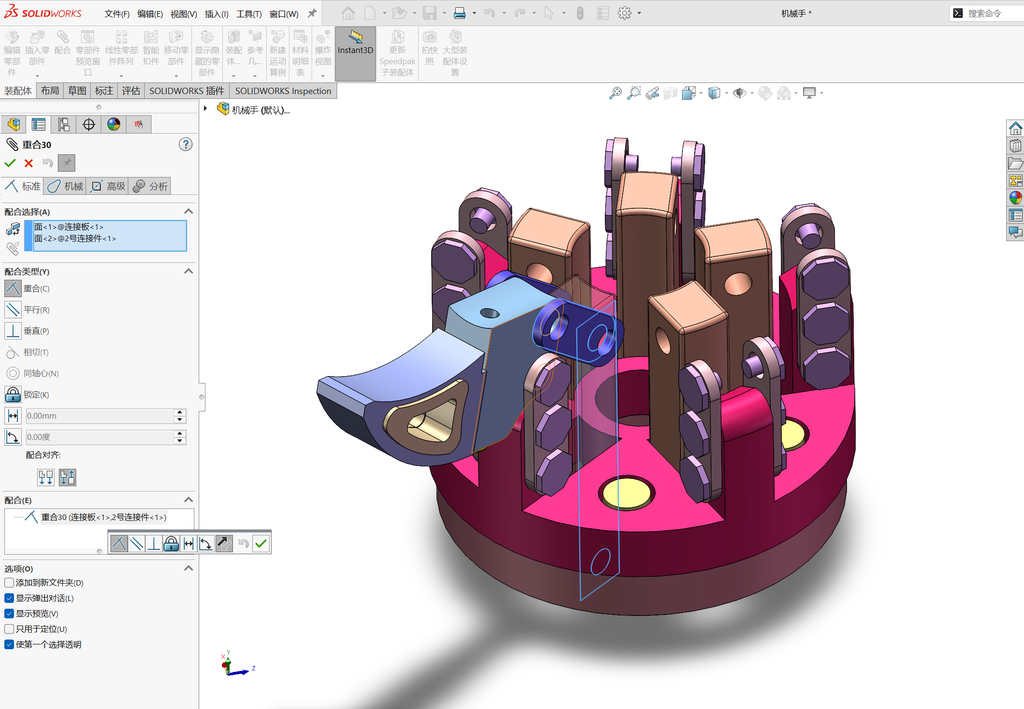
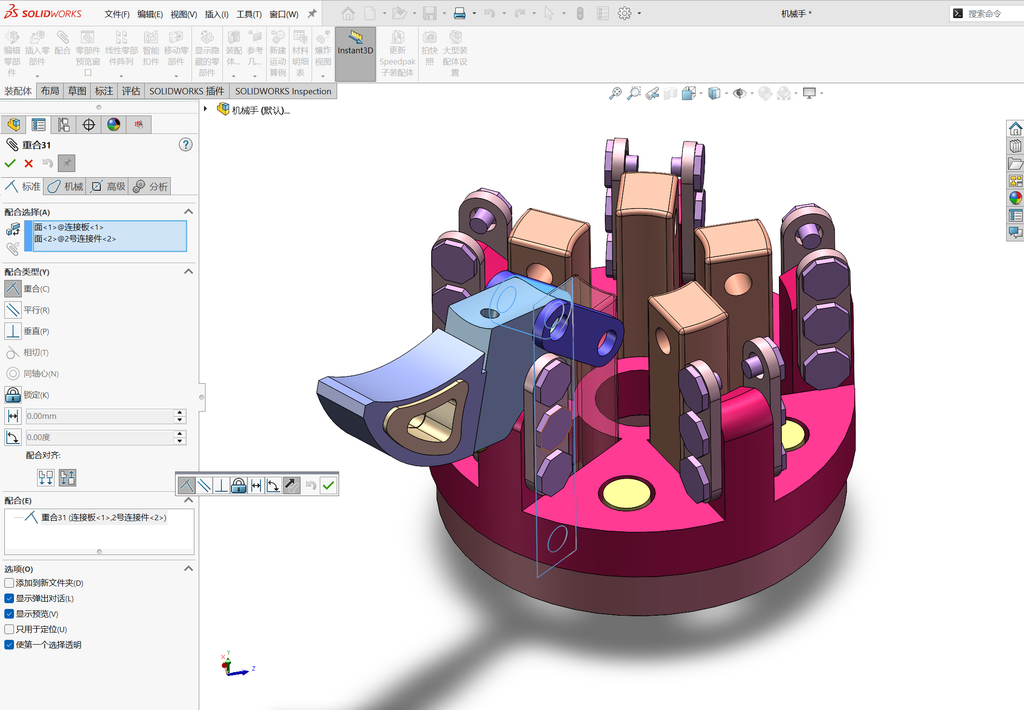
将复制出来的2号连接件和连接板的面设置重合约束。
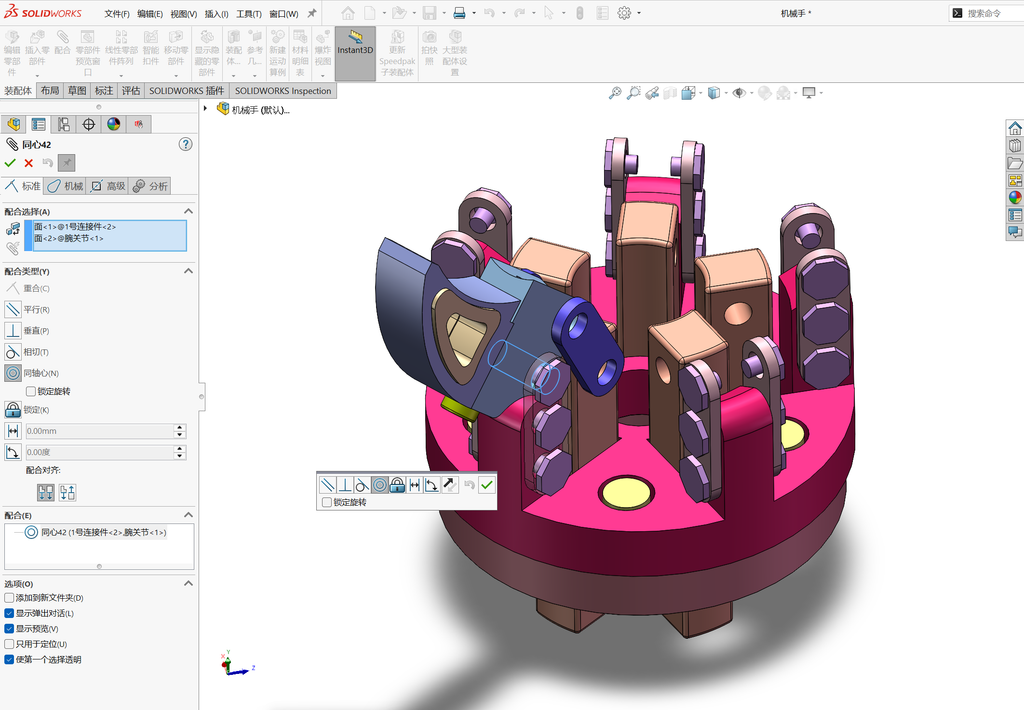
将腕关节的另一个孔和一号连接件最上面的孔设置同轴心约束。
至此装配完成,拖动连接板,机构开始运转!